픽셀 아트의 턱, 계단, 다리: 타일로 만드는 세계의 높이

2D 포켓몬 게임의 턱은 높이가 낮아질 것을 요구하지 않습니다. 턱은 보행 그래프 안의 일방통행 문이며, 대개 저장된 높이가 같은 두 셀을 잇습니다. FireRed에서는 턱 셀 1,042개가 모두 전이 값 0으로 저장되어 있고, 그중 984개(94.4%)는 높이가 같은 도약 셀과 착지 셀을 이으며, 서로 다른 두 육지 층을 잇는 것은 하나도 없습니다. Emerald에서는 944개 중 784개(83.1%)가 그렇고, 28개(3.0%)는 한 육지 층에서 다른 층으로 뛰어내립니다. 이때 엔진은 어느 걸음 뒤에나 그러듯이 착지 셀의 높이를 걷는 이에게 그대로 넘겨줄 뿐입니다.1234 Red, Crystal, Emerald, FireRed에서 읽은 맵에는 화면 위쪽으로 넘는 턱이 하나도 없으며, Red, Crystal, Emerald에서 점프는 32프레임, 0.536초 동안 두 셀을 움직이고 12픽셀 높이의 호를 그리며 그림자는 땅에 남습니다.156 3세대가 높이를 저장하는 곳에서 그것은 두 번째 층이고, 세 번째 층은 드뭅니다. Emerald의 야외 레이아웃 68개 중 50개, FireRed의 76개 중 67개는 육지 층을 많아야 하나만 씁니다. Emerald의 야외 계단은 대부분 한두 셀(84개 중 73개)이며 보통 한 걸음만큼의 비용이 듭니다(FireRed의 바위 계단은 걸음을 늦춥니다). 그리고 아래로 누군가 지나갈 수 있게 하는 멀티레벨 값을 가진 것은 Emerald의 다리 셀 702개 중 252개(35.9%)뿐입니다.789 두 게임의 야외 계단 114개 모두에서 재생해 보면, Emerald의 보행 규칙은 모든 계단을 오르고 Kiradex 자체의 엔진 노트에 적힌 규칙 초안은 하나도 오르지 못합니다.10 Kiradex World의 마을은 빌드 35부터 두 층 위에 서 있으며, 옹벽과 7~8타일마다 놓인 계단이 있습니다. 그 벽 어디에 낙차를 두더라도 위층 문에서 아래층 문으로 가는 어떤 이동에서든 절약은 최대 0.59타일이고, 도착 지점으로 가는 이동에서는 아무것도 절약하지 않습니다.114 그래서 브리프는 돌아오는 길이 긴 광장의 가장자리에서는 유향 간선으로서의 낙차를 받아들이고, 어떤 타일이 두 높이에서 걸을 수 있게 되기 전까지는 셀 단위 높이를 받아들이지 않습니다. 그리고 수정된 보행 규칙, 점프, 걸을 수 있는 지붕 줄, 인도교, 스크립트나 캡처로 실행할 수 있는 검사 9개를 담고 있습니다.
TL;DR
- 턱은 간선이며, 높이가 필요 없습니다. FireRed에서는 턱 셀 1,042개가 모두 전이 값에 있고 94.4%가 같은 높이를 잇습니다. Emerald에서는 양쪽에 셀이 있는 곧은 턱 셀의 83.1%(944개 중 784개)가 그렇고, 가장 흔한 조합은 도약 3, 턱 0, 착지 3으로 598번입니다. 서로 다른 두 육지 층을 잇는 것은 28개뿐이며, 22개는 5에서 3으로, 6개는 3에서 5로 갑니다. 3세대 엔진은 셀의 동작이 진행 방향의 곧은 방향을 지정할 때만 플레이어에게 턱을 줍니다. 엔진은 턱의 높이를 결코 읽지 않으며, 점프 뒤 걷는 이는 착지 셀의 높이를 받습니다.121234
- 턱은 아래나 옆으로 향하고, 위로는 결코 향하지 않으며, 대부분 남쪽을 향합니다. 각 엔진이 뛰어넘는 셀을 세면 Emerald의 턱 셀 946개는 69.5%가 남쪽, FireRed의 1,042개는 92.3%, Red의 758개는 93.5%가 아래쪽, Crystal의 1,148개는 84.0%가 똑바로 아래쪽입니다. Crystal의 위쪽 점프 상수는 미사용으로 표시되어 있고 읽은 어떤 맵에도 나타나지 않습니다. Emerald의 대각선 모서리 조각 77개는 그려져 있지만 막혀 있고, 그것을 읽는 코드는 없습니다. Crystal의 모서리는 뛰어넘을 수 있습니다.1315144
- 점프는 어떤 걸음걸이에서든 걷기 두 걸음만큼의 시간입니다. Red, Crystal, Emerald는 모두 플레이어를 32프레임, 0.536초 동안 두 셀 움직이며(Red는 그 뒤 패드를 다시 읽기까지 적어도 3프레임을 더 기다립니다), 12픽셀 들어 올립니다. 그림자는 땅에 남고, 시작할 때 효과음이 나며, Emerald에서는 착지할 때 3프레임짜리 먼지가 일어납니다. Emerald에서는 달리는 플레이어도 같은 32프레임으로 뛰며, 이는 두 셀을 달리는 시간의 두 배입니다.6151612174
- 높이가 저장된 곳에서 그것은 한 셀짜리 계단으로 이어진 두 층입니다. 야외에서 육지 층에 있는 이웃한 걸을 수 있는 셀 쌍 가운데 Emerald의 99.7%, FireRed의 99.8%가 같은 층에 있습니다. Emerald의 야외 계단 84개 중 73개는 한두 셀이며 보통 한 걸음만큼의 비용이 들고, FireRed의 바위 계단은 걷기를 셀당 16프레임에서 23프레임으로 늦춥니다.7864
- 계단 위에서 걷는 이는 어느 층에도 속하지 않습니다. Emerald는 전이 셀 위에서 걷는 이의 높이를 0으로 둡니다. Emerald와 FireRed의 야외 계단 114개 모두에서 재생하면 이 규칙은 모두를 오르고, 예전 높이를 유지하는 Kiradex 엔진 노트의 초안은 하나도 오르지 못합니다.31018
- 턱이 그 셀값을 하는 곳은 계단이 먼 곳입니다. Emerald에서 측정한 야외 곧은 턱 셀 549개의 절반(269개)은 맵 안에 우회로가 없고, 나머지는 우회로의 중앙값이 12셀로 점프의 2셀과 대비됩니다. Kiradex의 테라스에는 7~8타일마다 계단이 있으므로 그곳의 낙차는 최대 0.59타일을 절약합니다.19114
- Kiradex에 주는 것. 초원 산책로의 테라스 벽에 일방통행 낙차를 두는 브리프입니다. 낙차는 경로 글의 돌아오는 길 88.07타일을 유지하고, 중앙 광장과 이으면 일부 레이아웃에서 가는 길을 짧게 하므로, 낙차 설계는 틈 레이아웃 160,000개 중 4,607개에서 경로 브리프의 범위를 통과합니다(문은 4,111개). 점프는 걷는 이 자신의 걸음걸이로 두 타일만큼의 시간이 걸리고, 오늘의 걷기로 0.5초이며 그림자는 땅에 남습니다. 달리기에서는 정전에서 벗어납니다. 고정된 점프로는 초원 산책로를 달려 돌아오는 길이 생울타리 문보다 느려지기 때문입니다(9절). 또한 맵이 높이를 필요로 하는 날을 위한 수정된 보행 규칙, 걸을 수 있는 지붕 줄, 어떤 걸음을 12.83타일에서 6.00타일로 줄이는 연못 위 인도교, 그리고 인수 검사 9개입니다.2021221123
Kiradex는 제가 만든 iPhone용 카드 수집 앱이고, Kiradex World는 그 안에 있는 작은 픽셀 마을로, 수집가들이 걷고 만나고 카드를 보여 주는 곳입니다. 마을은 TestFlight 빌드 35부터 두 층 위에 서 있습니다. 마을 폭 전체를 가로지르는 옹벽에 계단 다섯 개가 나 있고, 위에는 집들, 홀, 분수 테라스가, 아래에는 도착 마당, 상점, 공원이 있습니다.2425 그 높이는 그려진 것이지 걸어 다니는 것이 아닙니다. 마을을 짓는 포지는 이를 한 문장으로 말합니다. “Height is drawn, not simulated: the wall’s cells are blocked and the stairs are stone, so nothing about the feet changed.”(높이는 그리는 것이지 시뮬레이션하지 않는다. 벽의 셀은 막혀 있고 계단은 돌이므로 발에 관해서는 아무것도 바뀌지 않았다)24 이 시리즈의 앞선 글 세 편이 다음 질문을 열어 두었습니다. 건물 조사는 턱을 거부했고(“No ledges to jump, no climbing, no isometric”, 뛰어넘을 턱도, 오르기도, 아이소메트릭도 없음), 오마주 글은 그것을 높이가 없는 “a one-cell, one-way drop”(한 칸짜리 일방통행 낙차)으로 좁혔으며, 경로 글은 더 짧은 귀갓길을 생울타리 문에서 얻고 일방통행 낙차를 이 글로 미뤘습니다.262717
그래서 이 글은 3세대가 높이를 어떻게 저장하는지(Red와 Crystal은 셀 단위로 저장하지 않습니다), 네 게임 모두의 데이터에서 턱이 무엇인지, 점프에 얼마나 걸리는지, 계단의 비용은 얼마인지, 다리가 어떻게 한 사람을 다른 사람 위로 건네주는지, 그리고 그 모든 것이 얼마나 자주 필요한지를 측정합니다. 이어서 건물 조사가 이미 밝혀 둔 것을 통해 슈퍼 패미컴과 현대의 참고 작품을 읽고, 출시된 그대로의 마을에서 가져온 숫자로 Kiradex의 턱 문제를 결론짓습니다.
1. 3세대는 높이를 어떻게 저장하는가: 소스에서 측정하다
수치는 pret 디컴파일의 얕은 클론에서 가져왔습니다. pret는 각 게임을 C와 어셈블리로 다시 빌드하면서 상수에 이름을 붙이는 커뮤니티 프로젝트입니다. pokered는 d2704a6(2026년 9월 22일 커밋), pokecrystal은 5beda23(9월 29일), pokeemerald는 731ad5b(10월 1일), pokefirered는 037335f(9월 26일)입니다.28 아래의 모든 수는 이 글을 위한 저자의 증거 폴더에 출력과 함께 저장한 Python 스크립트의 출력입니다. 스크립트는 열두 개이며, 일곱 개는 첫 초안에서, 다섯 개는 검토 중에 추가했습니다(r3_jump_behaviors.py, r4_corner_cells.py, astra_ledge_triples.py, astra_meadow_joined.py, cr3_bridge_ledge_cells.py). 여기에 엔진 자체의 물과 다리 판정을 C 소스에서 읽어 내는 보조 스크립트 engine_terrain.py가 있습니다. 두 번째 엔진의 검토에서 measure_gen3_elevation.py의 육지 필터가 틀렸다는 사실이 드러났습니다. 이름으로 거르는 필터가 다리 동작을 물로 보았던 것입니다. 그래서 엔진의 판정으로 다시 만들었습니다. 이전 스크립트와 그 출력은 새것 옆에 남겨 두었고, 아래 계단 절에서 어떤 수가 바뀌었는지 밝힙니다. 이 초안을 위해 열두 개 모두를 폴더의 임시 사본에서 다시 실행했고, 저장된 출력이 바이트 단위로 그대로 나왔습니다. 예외는 두 가지이며 둘 다 astra_meadow_joined.py에 있습니다. 첫 부분의 실행 시간을 출력하는 한 줄, 그리고 한 번만 실행하고 반복하지 않은 160,000개 레이아웃 전수 조사입니다. 열세 번째 스크립트 arith.py는 그 출력들에서 도출한 모든 수치를 출력합니다.2072913222304 3세대 셀은 경로 글이 사용한 것과 같은 디코더로 해독하므로, 두 글은 같은 맵을 같은 방식으로 읽습니다.177
단위 두 가지가 반복해서 나옵니다. 셀은 휴대용 게임기의 16×16픽셀 맵 칸이고, 타일은 Kiradex의 것으로 한 변이 16텍셀이므로, 둘은 일대일로 비교됩니다. 휴대용 게임기의 프레임 속도로 계산한 초에는 2^24 ÷ 280,896, 초당 59.7275프레임을 씁니다.204
셀당 16비트, 그중 4비트가 높이
3세대의 맵 셀은 16비트 값입니다. 하위 10비트는 메타타일, 다음 2비트는 충돌, 상위 4비트는 높이를 나타냅니다. MAPGRID_ELEVATION_MASK 0xF000 // Bits 12-15. 헤더는 16개 값 가운데 넷에 이름을 붙입니다(다섯 번째 이름인 ELEVATION_INVALID는 그 범위 밖입니다). ELEVATION_TRANSITION = 0, ELEVATION_SURF = 1, ELEVATION_DEFAULT = 3, ELEVATION_MULTI_LEVEL = 15입니다.31 디컴파일 커뮤니티가 쓰는 맵 편집기 Porymap은 이 필드를 쉬운 말로 설명합니다. “Elevation is how the game determines whether or not an object is on the same level as something else.”(높이는 어떤 오브젝트가 다른 무언가와 같은 층에 있는지를 게임이 판단하는 방법이다) 전이 유형은 “allows the player to move between different elevations. The most common use case is for stairs.”(플레이어가 서로 다른 높이 사이를 오갈 수 있게 한다. 가장 흔한 용도는 계단이다) 그리고 멀티레벨 유형은 “is used for bridges”(다리에 쓰이며) “remembers the player’s previous elevation”(플레이어의 이전 높이를 기억한다)고 합니다.32
게임이 쓰는 값은 16개 가운데 몇 개뿐입니다. 맵이 쓰는 모든 레이아웃을 한 번씩 세면, Emerald의 셀은 높이 0에 157,795번, 1에 58,262번, 2에 28번, 3에 80,178번, 4에 3,652번, 5에 2,832번, 6에 55번, 7에 845번, 9에 112번, 15에 523번 놓여 있습니다. 높이 8과 10~14는 한 번도 쓰이지 않습니다.7 야외 육지(도로, 마을, 도시, 바다 도로이며, 육지란 충돌이 0이고, 엔진 자체의 판정 MetatileBehavior_IsSurfableWaterOrUnderwater, 즉 metatile_behavior.c의 플래그 표를 읽는 판정에서 물이 아니며, 파도타기 값인 높이 1에 있지 않은 셀)에서 Emerald는 34,315셀을 높이 3에, 2,240셀을 5에, 1,006셀을 4에, 835셀을 7에, 109셀을 9에, 2,427셀을 전이 값 0에, 261셀을 15에 둡니다. 261셀 중 248셀은 파도타기 하는 사람이 아래로 지나가는 다리의 상판이고(4절), 4셀은 Fortree City의 통나무 다리이며, 9셀은 평범한 땅, MB_NORMAL로 Route 119에 6, Route 120에 1, Littleroot Town에 2입니다.733 이 글의 첫 초안은 물 판정을 경로 글의 스크립트에서 가져왔습니다. 그 스크립트는 동작 이름 어디에든 OCEAN이나 POND라는 단어가 있으면 물로 보았기 때문에 MB_BRIDGE_OVER_OCEAN과 연못 다리 셀을 모두 물로 셌습니다. 두 번째 엔진의 검토가 이를 잡아냈고, 어떤 셀이 육지인지에 기대는 이 글의 수는 모두 엔진의 판정으로 다시 계산했습니다. Emerald에서는 그 결과 야외 552셀이 육지로 옮겨졌습니다. 그중 300셀은 높이 4로 저장된 다리 상판, 248셀은 15, 4셀은 전이 값 0이며, 이 4셀은 Route 110의 다리 두 개 양 끝에 있는 셀로 아래 계단 집계에 포함됩니다. 계단도 그에 따라 바뀌었습니다. 다리 동작이 없는 FireRed에서는 아무것도 바뀌지 않았습니다.74 FireRed의 셀은 0, 1, 3, 4, 5만 씁니다.7 헤더의 이름에 비추어 읽으면 기본값인 높이 3은 땅, 1은 파도타기 하는 사람이 있는 물, 전이 값 0은 어느 층에도 속하지 않는 땅, 나머지는 몇몇 맵의 높아진 땅입니다.317 0이 모두 계단은 아닙니다. Emerald의 야외 육지에서 높이 0인 셀 2,427개 중 계단은 두 층에 닿는 덩어리를 이루는 169개(아래에서 셉니다)이고, 나머지 2,258개는 한 층에만 닿거나 어느 층에도 닿지 않는 덩어리의 전이 땅입니다. 턱 셀은 여기에 들어가지 않습니다. 턱 셀도 대부분 0으로 저장되어 있지만(2절) 모두 막힌 상태로 저장되어 있고, 육지 집계는 막힌 셀을 빼기 때문입니다.78134
한 층이 보통이다
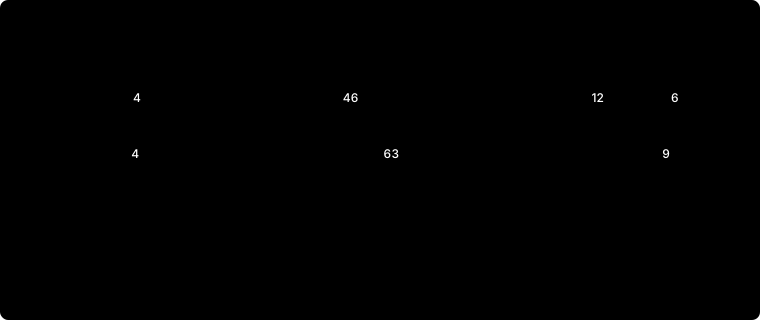
야외 맵별 육지 층의 수, 그리고 나란히 붙은 걸을 수 있는 두 셀의 높이가 다른 일이 얼마나 드문지. gen3_elevation.txt에서 figures/make_figures.py로 그림.
Emerald의 야외 레이아웃 68개 중 50개는 육지 층을 하나만 쓰거나 전혀 쓰지 않고(하나 46, 없음 4), 12개는 둘, 6개는 셋 이상을 씁니다. Mossdeep City(3, 4, 5, 7, 9), Route 114(3, 4, 5, 7), Ever Grande City(3, 5, 7), 그리고 Route 116, Route 120, Safari Zone 북서쪽이 각각 셋입니다.7 FireRed는 둘을 넘지 않습니다. 야외 레이아웃 76개 중 63개가 육지 층을 하나, 9개가 둘을 쓰고, 4개는 없습니다.7 비율로 보면 Emerald 야외 맵의 73.5%, FireRed의 88.2%는 걷기의 관점에서 평평합니다.4 제 해석으로는, 세 층 이상인 Emerald의 맵 여섯 개는 볼거리이며, 두 번째 층은 기본값이 아니라 맵이 얻어 내는 특징입니다.
높이는 숫자가 아니라 면을 넘어 바뀐다
엔진은 나란히 붙은 걸을 수 있는 두 셀이, 사이에 숫자 말고는 아무것도 없이 서로 다른 높이에 있도록 허용할 수 있습니다. 그러면 아래의 보행 규칙이 그 걸음을 거부합니다. Emerald는 거의 그렇게 하지 않습니다. 모든 야외 레이아웃에서, 둘 다 육지 층에 있는(전이 셀과 멀티레벨 셀은 제외) 이웃한 걸을 수 있는 육지 셀 쌍을 세면, 서로 다른 두 층에 있는 쌍은 170쌍으로 같은 층에 있는 61,027쌍에 비해 0.28%이며 레이아웃 14개에 있습니다. FireRed는 61,339쌍에 비해 122쌍, 0.20%이며 레이아웃 8개에 있습니다.74 층의 짝은 주로 3과 5(Emerald에서 97쌍), 3과 4(Emerald에서 42쌍, FireRed에서 88쌍)입니다.7 스크립트는 맞닿은 쌍만 셉니다. 제 해석으로는, 그 밖의 모든 곳에서 층의 변화는 계단을 거치거나, 양쪽 사이에 있는 막힌 셀, 즉 플레이어가 볼 수 있는 절벽 면을 넘어 일어납니다. Kiradex의 벽 줄이 하는 것과 같은 일입니다.724 그래서 야외에서는 육지 층에 있는 이웃한 걸을 수 있는 쌍 가운데 Emerald의 99.7%, FireRed의 99.8%가 같은 층에 있습니다.4
높이 15: 다리의 값, 그리고 드문 값
멀티레벨 값은 드뭅니다. Emerald의 레이아웃 파일 441개 중 13개가 이 값을 쓰고, 그중 12개는 어떤 맵이 쓰는 레이아웃이며, 셀은 모두 523개, Route 110 한 곳에만 185개입니다. FireRed는 365개 어디에도 쓰지 않습니다.7 이는 건물 글의 “thirteen of 441 layouts”(441개 레이아웃 중 13개)와 일치합니다.25 Emerald에서 높이 15 아래에 있는 것은 절반 가까이가 다리로, 523셀 중 252셀(48.2%)입니다. MB_BRIDGE_OVER_OCEAN 201셀, MB_CAVE 114, MB_NORMAL 81, MB_OCEAN_WATER 76, MB_BRIDGE_OVER_POND_HIGH 31, MB_BRIDGE_OVER_POND_MED 16, MB_FORTREE_BRIDGE 4입니다.7344 제 해석으로는, 15에 있는 동굴과 물 셀은 다리를 떠난 곳에서의 같은 생각, 즉 걷는 이가 두 높이 중 어느 쪽에서든 있을 수 있는 땅입니다. 다리는 4절에서 셉니다.
함수 두 개로 된 보행 규칙
규칙 전체는 src/event_object_movement.c에 있는 짧은 함수 두 개입니다. 한 걸음 전, 그리고 셀 자체의 충돌 비트를 확인한 뒤, IsElevationMismatchAt은 걷는 이의 높이가 0이거나 목표 셀의 높이가 0 또는 15이면 불일치가 없다고 보고합니다. 그 밖에는 높이가 다르면 충돌입니다.3 걸음이 시작될 때와 끝날 때, ObjectEventUpdateElevation은 들어간 셀이나 나온 셀 중 하나가 15이면 아무것도 바꾸지 않고 돌아갑니다. 그렇지 않으면 걷는 이의 currentElevation을 그 셀의 높이로, 0을 포함해서 설정하고, 걷는 이의 그리기 우선순위를 고르는 값인 previousElevation은 셀이 0도 15도 아닐 때만 갱신합니다.3
그 결과가 계단의 요령 전부입니다. 전이 셀에 발을 들인 걷는 이는 높이 0이 되고, 높이 0인 걷는 이는 어떤 것과도 불일치가 없으므로 다음 걸음은 어느 층으로든 갈 수 있습니다. 계단은 어느 한 층에 있음으로써 두 층을 잇는 것이 아니라, 어느 층에도 속하지 않음으로써 잇습니다. 다리는 그 반대입니다. 15인 셀 위에서 걷는 이는 도착할 때의 높이를 유지하므로, 같은 상판이 높은 둑에서 걸어 올라온 사람에게는 땅이 되고 아래 물에서 온 사람에게는 아무것도 아닌 것이 됩니다.332
데이터 속의 계단이란 무엇인가
3세대의 계단은 타일 유형이 아닙니다. 두 육지 층에 닿는, 전이 셀의 작은 덩어리입니다. 두 층 이상에 닿는 높이 0의 걸을 수 있는 셀의 4연결 덩어리로 세면, Emerald의 야외 레이아웃에는 계단 84개, 169셀이 있습니다. 84개 중 73개(86.9%)는 1×1, 1×2, 2×1셀(각각 26, 26, 21개)이고, 가장 큰 것은 3×4, 5×3, 1×6 덩어리입니다. 잇는 층은 3과 4(계단 57개), 3과 5(17), 5와 7(4), 4와 5(4), 7과 9(1), 3과 7(1)입니다. 84개 중 4개는 눈이 아니라 보행 규칙에게만 계단입니다. 다리 끝에 있는 두 셀짜리 전이 덩어리로, Route 110의 (21, 13)과 (28, 91), Route 120의 (7, 15)와 (28, 15)에 있으며, 높이 4로 저장된 상판이 높이 3의 둑과 만나는 곳입니다. 첫 초안의 물 필터는 상판을 빼 버렸고, 그와 함께 이 덩어리들이 닿는 두 번째 층도 빼 버렸는데, 엔진의 판정이 그것을 되돌려 놓았습니다. FireRed에는 30개, 59셀이 있고, 그중 26개가 2×1이며, 3과 4(20개), 3과 5(10개)를 잇습니다.84
Emerald의 계단에는 계단 동작이 없습니다. 셀은 MB_NORMAL(97), MB_SAND(56), MB_NO_RUNNING(10)이고, 그 밖에 Route 110 다리 끝의 MB_BRIDGE_OVER_OCEAN 셀 4개, MB_MOUNTAIN_TOP 하나, MB_BUMPY_SLOPE 하나가 있습니다. 헤더에서 이름에 “STAIRS”가 들어간 유일한 동작은 MB_STAIRS_OUTSIDE_ABANDONED_SHIP이며, MetatileBehavior_IsNorthArrowWarp는 이것을 워프로 칩니다. Emerald의 계단은 셀당 16프레임인 걷기의 보통 한 걸음만큼 비용이 듭니다.834
FireRed의 계단에는 동작이 있습니다. 59셀 중 49셀(83.1%)이 MB_ROCK_STAIRS이며, 바위 계단 셀에서 북쪽으로 나가는 걸음이나 남쪽으로 들어가는 걸음(PlayerIsMovingOnRockStairs가 판정하는 것이 이것입니다)에서 플레이어는 PlayerWalkSlow나 PlayerRunSlow로 바뀝니다. UpdateWalkSlowAnim과 UpdateRunSlowAnim에서 프레임 단위로 재생하면, 걷기는 셀당 16프레임이 아니라 23프레임으로 1.44배, 달리기는 8프레임이 아니라 11프레임으로 1.38배입니다.83564 오르막 한 걸음마다의 차이는 걷기에서 7프레임, 약 0.12초, 달리기에서 3프레임, 약 0.05초입니다.4 제 해석으로는, FireRed는 그 짧은 시간을 써서 오르막을 오르막답게 느끼게 하고, Emerald는 굳이 그러지 않습니다.
모든 계단에서 규칙을 시험하다
건물 글은 맵이 높이를 필요로 하는 날을 위해 Kiradex의 엔진 자료에 적어 둔 보행 규칙을 가리켰습니다. 같은 높이, 전이, 다리로의 한 걸음을 허용하는 canStep(to:height:), 그리고 걷는 이의 높이를 “unchanged on a transition or a bridge.”(전이나 다리 위에서는 바뀌지 않음) 상태로 돌려주는 height(after:was:)입니다.1825 Emerald의 규칙처럼 읽힙니다. 다른 점은 한 줄입니다. Emerald는 전이 셀 위에서 걷는 이의 높이를 0으로 두고, 초안은 예전 높이를 유지합니다.318
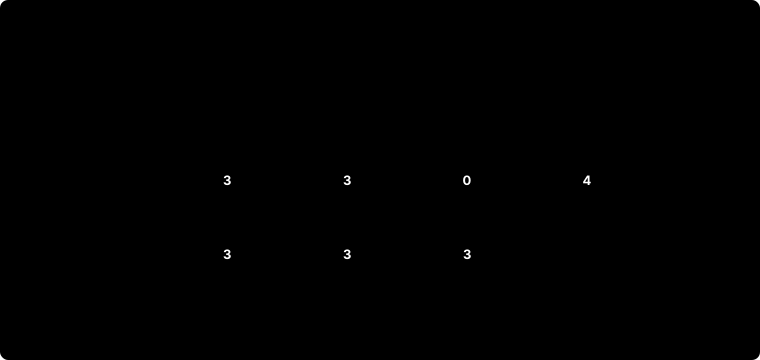
계단 하나, 규칙 둘. gen3_elevation.txt의 규칙 시험에서 figures/make_figures.py로 그림.
measure_gen3_elevation.py는 둘 다 시험합니다. 계단 114개 각각에 대해 계단의 낮은 층 셀에 걷는 이를 두고, 셀과 걷는 이의 높이 쌍 위에서 너비 우선으로 탐색하며, 각 규칙에서 차례로 계단 옆 높은 층의 어떤 셀에 맵 어디에서든 도달하는지를 봅니다. Emerald의 규칙은 Emerald의 야외 계단 84개 모두와 FireRed의 30개 모두를 오릅니다. 초안은 하나도 오르지 못합니다. 높이 3으로 계단에 도착한 걷는 이는 그 위의 4를 만날 때도 여전히 3이기 때문입니다.10 스크립트는 게임마다 처음 다섯 개의 실패를 예로 기록합니다. Emerald에서는 Fortree City의 계단 다섯 개, FireRed에서는 Safari Zone 동쪽 구역의 다섯 개이며, 모두 층 3과 4 사이입니다.10 수정된 규칙은 9절에 실었습니다. 초안은 만들어진 적이 없고, 엔진 자료는 이것을 작업 순서의 10단계 “only when a map uses them”(맵이 그것을 쓸 때만)으로 두고 있으므로, 오늘 앱에서 이 때문에 망가진 것은 없습니다.18
2. 데이터 속의 턱이란 무엇인가
이름은 낙차를 떠올리게 하고, 그림도 그것을 그립니다. 밝은 면 아래로 어두워지는 가장자리가 있습니다(3절에서 측정합니다). 데이터가 말하는 것은 다릅니다.
3세대: 한 방향을 지정하는 동작
Emerald의 턱은 높이가 아니라 메타타일 동작입니다. 플레이어가 어떤 셀을 향해 밀면, GetLedgeJumpDirection은 바라보는 방향을 판정 네 개의 표에서 찾습니다. MetatileBehavior_IsJumpSouth, IsJumpNorth, IsJumpWest, IsJumpEast이며, 각각 동작 하나와 일치합니다. 셀의 동작이 진행 방향의 것이 아니면 DIR_NONE을 돌려주고, 그렇다면 플레이어는 COLLISION_LEDGE_JUMP를 받으며, 게임은 IncrementGameStat(GAME_STAT_JUMPED_DOWN_LEDGES)로 그 점프를 셉니다.312 턱 판정은 셀의 충돌을 읽은 뒤에 이루어지며 충돌보다 우선하는데, 반드시 그래야 합니다. Emerald의 맵에서 점프 동작을 가진 셀 1,023개는 모두 충돌 1, 즉 막힌 상태로 저장되어 있기 때문입니다.1213 헤더는 점프 동작 여덟 개를 정의하며, 그중에는 북쪽, 북동쪽, 북서쪽도 있습니다. 판정 네 개에도 북쪽 점프가 있으므로 엔진은 북쪽으로 뛸 수 있습니다. 그러나 Emerald의 타일셋 70개 어느 메타타일도 북쪽으로 향하는 동작 세 개 중 하나를 갖고 있지 않으며(점프 메타타일 232개 중 0개), 그것을 요구하는 맵도 없습니다.3429
맵에는 대각선 동작이 두 개 있습니다. 44셀의 MB_JUMP_SOUTHWEST와 33셀의 MB_JUMP_SOUTHEAST입니다. 이름과 그림(3절에서 그중 여섯 개를 측정합니다. 남쪽 턱처럼 밝은 면 아래 어두운 가장자리로 그려져 있습니다)으로 보아, 이것들은 턱의 줄이 끝나거나 꺾이는 곳의 모서리 조각입니다. 이것을 읽는 코드는 없습니다. 게임의 src/와 include/를 검색하면 대각선 이름 네 개는 헤더의 목록과 다른 한 곳, metatile_behavior.c의 타일 플래그 표에만 나오며, 그 플래그에는 소스 스스로 “Set but never read”(설정되지만 한 번도 읽히지 않음)라는 주석을 달아 두었습니다. 판정도, 이동 코드도, 그 밖의 어떤 것도 없습니다. 일치하는 턱 판정이 없으므로 이것들은 충돌 판정으로 그대로 넘어가고, 77개 모두 막힌 상태로 저장되어 있습니다. 그러니 Emerald의 모서리 조각은 아무도 뛰어넘지 않는 그려진 모서리입니다. 턱의 줄을 단단히 마무리하는 끝이지, 대각선으로 내려가는 길이 아닙니다.1334 아래 2세대 절에서 보듯 Crystal의 모서리는 다릅니다. 뛰어넘을 수 있습니다. 이 글은 엔진이 뛰어넘을 수 있는 셀, 즉 곧은 동작 네 개 중 하나를 가진 946셀만 Emerald의 턱 셀로 세고, 모서리 조각 77개는 나올 때마다 따로 셉니다. FireRed의 헤더는 곧은 동작 네 개만 정의하며, Emerald가 대각선 동작을 두는 값을 가진 FireRed의 메타타일이나 맵 셀은 없습니다.13
놀라운 것은 동작 아래에 있는 것입니다. 양쪽에 셀이 있는 곧은 턱 셀마다 measure_gen3_elevation.py는 높이 세 개를 읽습니다. 도약 셀, 턱 셀, 착지 셀입니다.1
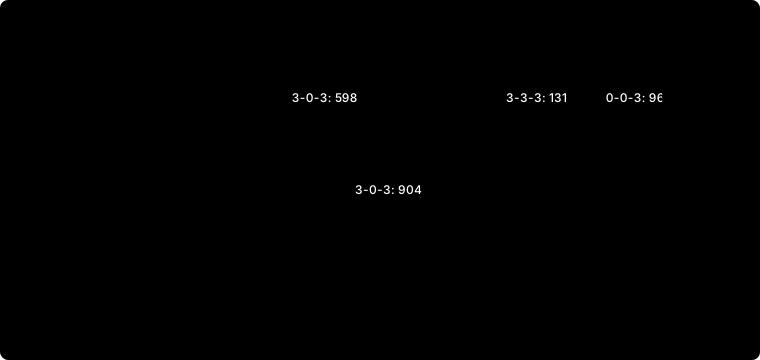
모든 곧은 턱 셀의 도약, 턱, 착지 높이. gen3_elevation.txt에서 figures/make_figures.py로 그림.
Emerald에서는 944개 중 784개가 높이 0에 있고, 784개가 도약과 착지에서 같은 높이를 가집니다. 83.1%입니다. 가장 흔한 조합은 도약 3, 턱 0, 착지 3으로 598번, 다음이 3, 3, 3으로 131번, 0, 0, 3으로 96번입니다.14 두 784는 우연히 크기가 같은 서로 다른 집합입니다. 턱 셀 131개는 높이 3인 두 셀 사이에서 3에 서 있고, 0에 있는 셀에는 도약 셀 자체가 전이 셀인 96개가 포함됩니다.1 FireRed에서는 턱 셀 1,042개가 모두 0에 있으며, 그중 984개(94.4%)는 도약과 착지의 높이가 같습니다. 904개가 3, 0, 3, 80개가 0, 0, 0, 나머지 58개가 0, 0, 3입니다.14
높이가 다른 Emerald의 160셀은 두 갈래로 나뉩니다. 132개는 도약이나 착지에 전이 셀이 있어서, 점프의 한쪽이 어느 층에도 속하지 않습니다. 0, 0, 3인 96개와 0, 3, 3인 22개가 여기에 들어갑니다. 셀 단위로 해독하면 132개 중 128개는 도약 셀이 막힌 상태로 저장되어 있어서, 턱 뒤에 서서 뛰어넘을 사람이 없습니다. 도약 셀이 열려 있는 4개는 모두 3에 착지하며, 야외에 있는 것은 없습니다(Lavaridge 체육관에 2개, Fortree 체육관에 1개, Victory Road B2F에 1개). 나머지 28개, 944개의 3.0%는 서로 다른 두 육지 층을 잇습니다. 22개는 도약 5, 턱 0, 착지 3이고, 6개는 도약 3, 턱 0, 착지 5입니다. 두 번째 엔진의 검토가 출력에서 이것들을 찾아냈고, astra_ledge_triples.py가 하나씩 해독합니다. Lilycove City에 8개(그중 48열 9행의 남쪽 턱이 있으며, 그 도약 셀은 높이 5의 MB_NORMAL, 착지 셀은 높이 3의 MB_NORMAL입니다), Route 115에 10개, Route 120에 2개, Safari Zone 북쪽 구역과 남쪽 구역에 2개와 6개가 있으며, 28개 모두 걸을 수 있는 도약 셀과 걸을 수 있는 착지 셀을 가집니다. FireRed에는 하나도 없습니다. 높이가 다른 58개는 모두 도약 쪽에 전이 셀이 있습니다.24
그러므로 엔진은 턱을 만드는 데 높이가 필요 없고, 높이를 읽지도 않습니다. 턱 판정은 셀의 동작을 읽을 뿐 높이는 결코 읽지 않습니다. 점프는 걷는 이를 호를 따라 두 셀 움직입니다(3절). 그리고 착지할 때, 1절에서 한 걸음에 대해 설명한 같은 함수 ObjectEventUpdateElevation이 착지 셀에 저장된 높이를 무엇이든 걷는 이에게 넘겨줍니다. 대부분의 턱에서 그것은 떠날 때의 높이입니다. 두 층을 잇는 Emerald의 28개에서는 다른 층입니다. 한쪽에 전이 셀이 있는 132개에서는 착지에 저장된 것이 무엇이든 그것이 됩니다. 118개에서는 땅의 3, 착지가 바닷물인 Route 118의 12개에서는 파도타기 값 1, 하나에서는 0, 하나에서는 5입니다. 다만 걷는 이가 실제로 그것을 받는 것은 132개 중 4개, 3에 착지하는 실내의 4개뿐입니다. 나머지 128개에는 열린 도약 셀이 없기 때문입니다.31230 쉽게 말해 턱은 절벽의 옷을 입은 보행 그래프의 일방통행 문이며, 절벽은 있어도 그만 없어도 그만입니다. 오마주 글이 메커니즘에서 도달한 해석이 이것으로, 한 칸 낙차는 “has no z axis, only a one-way edge in the walk graph”(z축이 없고, 보행 그래프의 일방통행 간선만 있다)고 했습니다. 데이터는 이를 뒷받침합니다. 간선은 z축이 필요 없고, 28개처럼 맵이 우연히 양쪽에 높이를 저장해 둔 곳에서도 엔진은 자체 규칙 없이 착지 셀의 값을 받을 뿐입니다.271
위로는 결코 향하지 않고, 대부분 남쪽
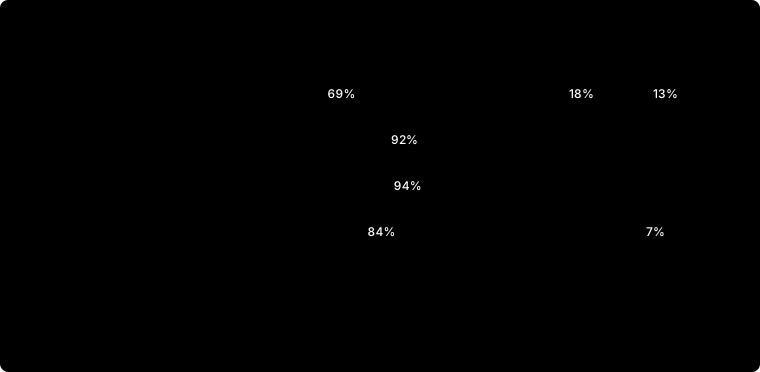
턱이 어느 쪽을 향하는가. 네 게임 모두, 각 엔진이 뛰어넘는 셀을 셈. gen3_elevation.txt, r4_corner_cells.txt, gen12_ledges.txt에서 figures/make_figures.py로 그림.
네 게임 중 어느 것에서도 읽은 맵에 화면 위쪽으로 뛰어넘는 턱은 없습니다. Emerald에는 턱 셀이 946개 있으며 남 657, 서 169, 동 120, 북 0이고, 그 옆에 턱이 아닌 모서리 조각 77개(남서 44, 남동 33)가 있습니다.131 FireRed에는 1,042개가 있으며 남 962, 서 41, 동 39입니다.1 Red의 턱 표는 항목이 8개로 아래 3, 왼쪽 2, 오른쪽 3이며, OVERWORLD 타일셋의 맵 34개에 턱 셀 758개가 있고 아래 709, 왼쪽 26, 오른쪽 23입니다.536 경로 디코더가 읽는 Crystal의 맵 167개에는 점프 셀 1,148개가 있으며, HOP_DOWN 964, HOP_LEFT 76, HOP_RIGHT 56, HOP_DOWN_LEFT 30, HOP_DOWN_RIGHT 22입니다. 상수 파일은 COLL_HOP_UP과 위쪽 모서리 두 개를 “; unused”(미사용)로 표시하며, 읽은 어떤 맵에도 나타나지 않습니다. 다만 점프 루틴의 표는 다른 것과 마찬가지로 플레이어를 그쪽 위로 보낼 것입니다.51437 정남쪽, 즉 화면 아래쪽은 Emerald 턱 셀의 69.5%, FireRed의 92.3%, Red의 93.5%, Crystal의 84.0%입니다. 뛰어넘을 수 있는 Crystal의 아래쪽 모서리를 더하면 그 비율은 88.5%입니다.4
줄은 대략 넷
턱은 짧은 줄로 나타납니다. Emerald의 곧은 줄 233개와 FireRed의 189개 모두 중앙값이 4셀이며, 가장 긴 것은 Emerald에서 17, FireRed에서 55입니다.14 Emerald의 줄 가운데 40개가 한 셀, 38개가 두 셀, 34개가 세 셀, 31개가 네 셀, 35개가 다섯 셀이고, 7셀보다 긴 것은 18개뿐입니다.1 경로 글은 첫 도로들이 같은 방식으로 배치되어 있음을 발견했습니다. 엔진이 뛰어넘을 수 있는 Emerald Route 101의 턱 셀 12개는 네 셀짜리 줄 세 개입니다. 경로 글이 처음에 센 열세 번째 셀은 막힌 모서리 조각 77개 중 하나이며, 경로 글은 2026년 10월 5일의 정정 이후 그것을 집계에서 뺍니다.1713
턱이 있는 곳: 도로에는 어디에나, 마을은 관동에
맵 유형별로 보면 Emerald는 턱 셀을 도로에 679개(도로 레이아웃 41개 중 21개), 지하에 187개, 실내에 48개, 그리고 도시 한 곳 Lilycove에 32개 둡니다. Lilycove는 도시 레이아웃 9개 중 하나이며, 마을 7개에는 하나도 없습니다.13 오마주 글은 처음에 모서리 조각을 포함해 점프 동작을 가진 모든 셀을 셌고, 그렇게 세면 수치는 726, 215, 48, 34로 그 글이 처음 발표한 수와 일치합니다. 2026년 10월 5일의 정정 이후 그 글은 엔진이 뛰어넘을 수 있는 셀을 세어 679, 187, 48, 32로 적고 있으며, 이제 두 글의 수는 일치합니다. 두 셈법의 차이는 전부 모서리 조각 77개입니다.12713 FireRed는 다릅니다. 마을 레이아웃 19개 중 7개에 턱 셀 139개를 둡니다. Viridian 39, Pewter 35, Fuchsia 20, Cerulean 19, Celadon 14, Six Island 8, Saffron 4입니다. 도로 레이아웃 57개 중 24개에 803개가 있고, 지하에 100개가 더 있으며 실내에는 없습니다.1 Red의 Viridian(36), Pewter(27), Fuchsia(22), Cerulean(19), Celadon(15)에도 턱이 있습니다.5 그러니 마을에는 턱이 없다는 규칙은 호연의 것이지 시리즈의 것이 아닙니다. 네 게임이 공유하는 것은 배치가 아니라 방향입니다. 그것이 이 시리즈의 앞선 글에서 무엇을 바꾸는지는 6절에서 다룹니다.
턱이 절약하는 것
턱이 그 셀값을 하는 것은 우회로가 길 때뿐입니다. 양쪽에 육지가 있는 모든 곧은 야외 턱에 대해 measure_gen3_elevation.py는 점프 없이 도약 셀에서 착지 셀까지 가는 가장 짧은 걸음을 네 방향으로, Emerald의 높이 규칙 아래에서, 턱 자신의 맵 안에서 탐색합니다.19
우회로와 점프의 비교. Emerald와 FireRed의 야외, 그리고 Kiradex의 테라스. gen3_elevation.txt와 kiradex_elevation.txt에서 figures/make_figures.py로 그림.
Emerald에서는 턱 셀 549개가 여기에 해당합니다. 그중 269개, 49.0%에는 맵 안에 우회로가 아예 없습니다. 맵을 떠나지 않고 한쪽에서 다른 쪽으로 가는 방법은 그 턱뿐입니다. 나머지 280개에서 우회로는 4~62셀이고, 사분위수는 6, 12, 24이며 점프는 2셀입니다. 그중 175개는 우회로가 10셀 이상, 93개는 20셀 이상이며, 4셀 이하는 41개뿐입니다.194 FireRed에는 그런 셀이 880개 있으며, 299개(34.0%)는 우회로가 없고 나머지는 우회로가 4~170셀, 사분위수는 6, 10, 20입니다.194 그러니 우회로가 있는 곧은 야외 턱 가운데 FireRed와 Emerald의 중앙값 턱은 자기 길이의 5~6배인 걸음을 대신합니다. 점프의 2셀에 비해 FireRed에서 10셀, Emerald에서 12셀입니다. 그리고 Emerald에서 측정한 549개의 절반에는 맵 안에 우회로가 아예 없습니다.4 이 집계는 한쪽으로 기울어 있지 않습니다. 탐색은 네 방향으로 걷는데, 이것은 휴대용 게임기 자체의 입력과 같으므로 그 점에서는 게임을 따릅니다. 사람과 오브젝트는 무시하는데, 이것은 우회로를 실제 플레이가 허용하는 것보다 짧게 만들거나, 플레이에서는 우회로가 없는 곳에서 우회로를 찾아낼 수만 있습니다. 그리고 맵 밖으로 나가지 않는데, 이것은 우회로를 길게 만들거나, 이웃 맵을 거치는 우회로를 없는 것으로 셀 수만 있습니다. 뒤의 둘은 서로 반대 방향으로 작용하며, 각각이 집계를 얼마나 움직이는지는 여기서 측정하지 않았습니다.1920
1세대: 누르고 있어야 하는 타일 쌍의 표
Red에는 턱 동작이 없습니다. HandleLedges는 점프나 낚싯대 던지기가 이미 진행 중이거나 현재 타일셋이 OVERWORLD가 아니면 곧바로 돌아가고, 그렇지 않으면 세 가지를 LedgeTiles 표와 대조합니다. 플레이어가 바라보는 방향, 플레이어가 서 있는 타일, 앞쪽 타일입니다. 일치하면 해당 방향이 패드에서 눌려 있는지도 요구하고, 그다음 그 방향 입력 두 번을 시뮬레이션해 플레이어를 건너편으로 옮깁니다.36 그러니 1세대의 턱은 타일 쌍과 방향이며, 항목은 모두 여덟 개이고, OVERWORLD 타일셋에서만 작동합니다.536 위의 집계는 셀당 8×8 타일 하나, 왼쪽 아래 것을 읽으며, 이는 경로 글의 1세대 셀 모델입니다.517
2세대: 가장자리, 그리고 어느 쪽으로든 가는 모서리
Crystal은 그 너머의 셀이 아니라 플레이어가 서 있는 셀, 즉 가장자리에 표시를 합니다. 턱 범위에 있는 충돌 바이트(HI_NYBBLE_LEDGES)입니다. .TryJump 루틴은 보통 걸음이 거부된 뒤에만 시도되며 wPlayerTileCollision을 읽는데, 이 바이트는 플레이어 아래 타일의 것입니다. GetMovementPermissions가 “get coords of current tile”(현재 타일의 좌표를 얻는다)이라는 주석 아래에서 플레이어 자신의 맵 좌표로 이것을 채우고, 같은 바이트를 .CheckTile도 읽어서 물살이나 폭포가 플레이어를 서 있는 타일에서 실어 나를 수 있게 합니다. 그리고 .TryJump는 플레이어의 방향과 .ledge_table 항목을 AND하므로, 모서리 가장자리 HOP_DOWN_RIGHT는 플레이어가 어느 쪽을 보느냐에 따라 아래나 오른쪽으로 뜁니다.3738 Emerald의 모서리 조각과 달리 Crystal의 모서리는 턱입니다. 경로 글은 Route 32의 귀갓길에서 유일한 점프가 모서리에서 옆으로 뛰는 한 번이라는 것을 발견했습니다.17
Crystal은 또 절벽 위쪽을 셀보다 얇게 그립니다. 읽은 셀 중 1,417개가 UP_WALL, 즉 타일 위쪽 면에만 있는 벽을 갖고, 7개가 LEFT_WALL, 5개가 RIGHT_WALL을 갖습니다.5 경로 글은 GetMovementPermissions가 그런 타일의 벽 쪽으로 나가는 걸음과 그쪽으로 들어오는 걸음을 거부하는 방식, 그리고 Route 32에서 그것이 가장 짧은 걸음을 110셀에서 가는 길 132셀, 돌아오는 길 128셀로 늘리는 방식을 설명합니다. 이 글의 집계는 읽은 맵 167개 전체에 걸친 같은 벽의 것입니다.175 제 해석으로는, 한쪽 벽은 같은 생각의 나머지 절반입니다. 걸을 수 있는 두 셀 사이에 걷기가 넘을 수 없는 간선으로, 면에 셀 하나를 통째로 쓰는 대신 타일의 경계에 그려져 있습니다. 턱은 한 방향으로 넘는 간선이고, 한쪽 벽은 어느 방향으로도 넘지 못하는 간선입니다.
3. 점프: 시간, 호, 그림자, 먼지, 소리
턱이 간선이라면, 점프는 그 간선을 낙차처럼 느끼게 하는 것입니다. 모든 세대가 여기에 같은 시간을 쓰고, 같은 몇 가지를 그립니다.
32프레임에 두 셀: Red, Crystal, Emerald
measure_jump_timing.py는 점프 표를 소스에서 정규 표현식으로 읽어 내고 프레임 단위로 재생합니다.6
- Red.
PlayerJumpingYScreenCoords는 화면 y 값 16개입니다. 56, 54, 52, 50, 49, 48, 48, 48, 49, 50, 51, 52, 54, 56, 60, 60._HandleMidJump는OverworldLoop의 반복 한 번마다 항목 하나를 읽고,OverworldLoop는 반복마다DelayFrame을 두 번 호출합니다. 플레이어는 두 셀을 움직입니다.HandleLedges가 그 방향 입력을 두 번 시뮬레이션하고, 각각이 반복 8번짜리 걸음이 되기 때문입니다. 그래서 두 셀에 반복 16번, 32프레임이 걸립니다. 코드를 반복 하나하나 읽으면, 턱을 찾는 반복에서는 아무것도 움직이지 않습니다.CheckTilePassable이 여전히 턱 타일을 거부하기 때문입니다. 플레이어를 움직이는 것은 그 뒤의 반복 16번입니다. 그중 처음 15번에서_HandleMidJump는 항목 1~15를 차례로, 반복마다 하나씩 읽습니다. 열여섯 번째 반복에서는 인덱스가 15에 이르러 있고, 다음 값 16은 16 미만이 아니므로 어떤 항목도 읽히지 않으며, 스프라이트는 열다섯 번째 항목이 정한 y, 60을 유지합니다. 그래서 읽히는 항목은 15개이고 두 번 읽히는 것은 없으며, 열여섯 번째인 두 번째 60은 결코 읽히지 않습니다. 그것이 정할 y는 스프라이트가 이미 가진 y입니다. 스크립트의 셈법, 항목 16개를 각 2프레임으로 세어도 같은 32프레임이 나오는 것은 16이 플레이어를 움직이는 반복의 수이기도 하기 때문입니다. 플레이어는 y 60에서 쉬고 48까지 올라갑니다. 12픽셀입니다. 이 32프레임이 이동입니다. 걷기 카운터가 다 떨어지면, 열여섯 번째 다음 반복에서(이 반복도 다른 모든 반복처럼 자신의DelayFrame호출 두 번으로 시작합니다)_HandleMidJump는Delay3, 즉 3프레임의DelayFrames를 호출하고, 그다음에야 누르고 있는 버튼, 눌린 버튼, 뗀 버튼, 인덱스, 턱 플래그를 지우고, 패드 무시를 해제합니다.HandleLedges가 모든 버튼을 무시하도록 설정해 두었던 것입니다. 그래서 입력을 받은 반복부터 세면, Red의 점프는 플레이어의 입력이 다시 먹히기 전까지 플레이어를 적어도 37프레임, 0.619초 붙잡아 둡니다. 이동 32프레임, 다음 반복을 여는 2프레임, 정리 3프레임입니다.6393640414 - Crystal. 점프 단계는 오프셋 16개를 틱당 2프레임으로 읽습니다. −4, −6, −8, −10, −11, −12, −12, −12, −11, −10, −9, −8, −6, −4, 0, 0으로, 32프레임과 32픽셀, 두 셀에 걸치며 꼭대기 높이는 12픽셀입니다.642
- Emerald.
JUMP_DISTANCE_FAR는 32프레임 동안 이어지고 프레임당 1픽셀, 32픽셀, 두 셀을 움직입니다. 높이는timer >> 1에서 읽는sJumpY_High에서 오며, 10~15프레임에 −12로 정점에 이릅니다. 이 표는 항목 하나하나까지 Crystal의 것과 똑같습니다.63
그러니 셋 모두 플레이어를 32프레임, 0.536초 동안 두 셀 움직이고, 16픽셀 셀에서 12픽셀 들어 올립니다. 그것이 이동이며, 그 뒤 Red의 3프레임 정리가 여기서 추적한 이동 너머의 유일한 비용입니다. Crystal과 Emerald의 착지는 그 이후까지 따라가지 않았기 때문입니다.64 점프는 걸음걸이에 따라 바뀌지 않습니다. Emerald의 PlayerJumpLedge는 언제나 먼 점프를 쓰고, PlayerNotOnBikeMoving은 앞 걸음이 턱이면 곧바로 점프를 시작하고 돌아가는데, 이는 달리기 버튼을 읽기 전이므로 달리는 플레이어도 같은 32프레임으로 뜁니다. 경로 글의 달리기 탐색이 각 점프를 걷기에서든 달리기에서든 32프레임으로 세는 것도 그 때문입니다.1217 걷기 두 걸음도 32프레임입니다. 세 세대 모두 셀당 16프레임으로 걷기 때문입니다.17 그래서 걷기에서 턱의 비용은 넘는 두 셀만큼의 시간이며, 우회로를 절약합니다.64 달리기는 셀당 8프레임입니다.17 그래서 달리기에서 점프는 두 셀을 달리는 것보다 16프레임 더 걸리고, 우회로가 4셀보다 긴 곳에서만 시간을 절약합니다. 우회로가 있는 Emerald의 턱 280개 중 239개, FireRed의 581개 중 485개가 그렇습니다.194
정전의 점프 표와 브리프가 제안하는 호. jump_timing.txt에서 figures/make_figures.py로 그림. 점선 곡선은 제안이지 측정이 아니다.
그림자는 땅에 머문다
모든 세대가 점프 아래에 그림자를 그리고, 스프라이트가 올라가는 동안 그림자를 땅에 남겨 둡니다. Red는 1비트 타일 하나인 LedgeHoppingShadow를 비디오 메모리에 올리고, 둥근 그림자가 되도록 뒤집기를 붙여 스프라이트 슬롯 네 개에 씁니다.36 Crystal의 JumpStep은 뛰는 이를 위해 그림자 오브젝트를 만듭니다.42 Emerald의 InitJumpRegular는 DoShadowFieldEffect를 호출하고, UpdateShadowFieldEffect는 매 프레임 걷는 이의 y에 오프셋을 더한 곳에 그림자를 둡니다. 점프 자체는 스프라이트의 y2에 있으므로, 인물이 올라가도 그림자는 발이 있을 자리에 머뭅니다.315 플레이어의 그림자는 SHADOW_SIZE_M으로, 폭 16픽셀, 높이 8픽셀의 이미지입니다.16
제 해석으로는, 인물이 화면 위로 걸어간 것이 아니라 땅을 떠났다고 눈에 알려 주는 것이 바로 이 그림자입니다. 그림자가 없으면 내려다보는 맵에서 12픽셀의 상승은 북쪽으로 한 걸음 간 것처럼 보입니다.
먼지, 그리고 소리
Emerald에서 평평한 땅에 착지하면 GroundEffect_JumpLandingDust를 통해 FLDEFF_DUST가 시작됩니다. 16×8픽셀 프레임 세 개이며 각각 8틱입니다. 풀숲이나 물에 착지하면 대신 그 나름의 효과가 시작됩니다.16 각 게임은 점프가 시작될 때 소리를 냅니다. Red는 SFX_LEDGE, Crystal은 SFX_JUMP_OVER_LEDGE, Emerald는 SE_LEDGE입니다.363712
Emerald는 남쪽 턱을 어떻게 그리는가
measure_ledge_art.py는 Emerald의 공유 기본 타일셋에서 점프 동작을 가진 메타타일 33개, 곧은 턱 27개와 모서리 조각 6개를 렌더링합니다(보조 타일셋 14개에 199개가 더 있지만 여기서는 렌더링하지 않았습니다). tiles.png, 타일셋의 팔레트, metatiles.bin을 사용하며, 두 레이어가 그리는 픽셀에 대해 픽셀 행마다 평균 휘도를 출력합니다. 픽셀을 그리는 타일 항목은 모두 팔레트 2, 3, 5를 쓰며, 이는 모두 기본 타일셋이 소유한 여섯 개 안에 있습니다(팔레트 0은 빈 타일에만 나타납니다). 그래서 렌더링은 어떤 한 맵의 보조 타일셋에서 빌린 색이 아니라 타일셋 자신의 색으로 그려집니다. 렌더링은 저작권이 있는 그림에서 파생된 것으로 분석용일 뿐이며, 아래 차트는 그 숫자만 그린 것이고 이 글에는 게임 그림이 전혀 실려 있지 않습니다.43
남쪽 턱이 어떻게 빛을 받는지 숫자로 나타낸 것. ledge_art.txt에서 figures/make_figures.py로 그림.
33개 모두 레이어 유형 1, Covered입니다. DrawMetatile은 이것을 맵의 아래쪽과 가운데 배경 레이어인 BG3과 BG2에 우선순위 3과 2로 둡니다. 높이 표는 걷는 이의 스프라이트 우선순위를 0, 1, 2 중 하나로 정하고, 게임보이 어드밴스에서는 우선순위가 배경과 같은 스프라이트가 그 배경 위에 그려지므로, 턱은 그 표에서 우선순위를 받는 어떤 걷는 이보다도 아래에 그려집니다.433144345 남쪽을 향한 15개(남쪽 턱 9개, 그리고 남서와 남동 모서리 조각 각 3개. 모서리 조각은 2절에서 보았듯 막혀 있어 결코 뛰어넘지 않지만 같은 방식으로 그려져 있습니다)에서 위쪽 8개 픽셀 행은 땅 자체의 표면인 풀, 모래, 흙이며 행의 휘도는 130~205입니다. 아래쪽 8행은 바위 가장자리로, 휘도가 13행이나 14행에서 88~108로 가장 어두워졌다가 마지막 행에서 조금 밝아집니다.434 열다섯 개의 평균은 위쪽 절반의 169에서 아래쪽 절반의 113으로 떨어집니다.4 서향과 동향 타일 18개에는 그런 하강이 없습니다. 위쪽 절반이 아래쪽 절반보다 14포인트 어두운 것부터 22포인트 밝은 것까지이며, 남향 타일에서는 37~89포인트 밝은 것과 대조됩니다.434
이것이 오마주 글이 Kiradex의 낙차에 대해 “must not resemble”(닮아서는 안 되는 것) 목록에 올린 모습입니다. “a grass lip with a light top edge and a dark shadow line.”(위쪽 가장자리가 밝고 어두운 그림자 선이 있는 풀 가장자리)27 메커니즘은 자유롭게 빌릴 수 있지만 이 그림은 그렇지 않으며, 9절은 낙차를 다른 방식으로 그립니다.
4. 다리, 그리고 장면으로서의 높이
대부분의 다리는 땅이다
Emerald에는 다섯 계열에 걸친 다리 동작 아홉 개에 다리 셀이 702개 있습니다(엔진이 이름 붙인 것은 열한 개이며, MB_BRIDGE_OVER_POND_LOW와 MB_UNUSED_BRIDGE는 맵이 쓰는 어떤 레이아웃에도 나오지 않습니다). MB_BRIDGE_OVER_OCEAN 609, MB_BRIDGE_OVER_POND_HIGH 35와 그 가장자리 동작 두 개에 4셀, MB_FORTREE_BRIDGE 27, MB_BRIDGE_OVER_POND_MED 17과 그 가장자리 두 개에 4, MB_BIKE_BRIDGE_OVER_BARRIER 6입니다. FireRed에는 맵이 쓰는 어떤 레이아웃에도 다리 동작이 없습니다.9
Emerald의 다리 셀을 저장된 높이별로 나타낸 것. gen3_elevation.txt에서 figures/make_figures.py로 그림.
702개 중 멀티레벨, 즉 높이 15에 있는 것은 252개(35.9%)뿐입니다. 329개는 고정 높이 4에 있고, 나머지 121개는 0, 1, 3에 있습니다.94 바다 위 다리는 세 갈래로 나뉩니다. 15에 201셀, 4에 288, 0~3에 120입니다.9 멀티레벨 다리 셀 252개 중 248개는 Route 110, 119, 120에 있으며, 그곳에서는 파도타기 하는 사람이 아래로 지나갈 수 있습니다. 나머지 4개는 멀티레벨 값에 있는 Fortree City의 통나무 다리로, 그 아래로는 걷는 이가 지나갑니다(아래의 Fortree 소리 참조). 다리든 아니든 높이 15의 셀을 모두 세면, 가장 많은 레이아웃 여덟 개에는 야외인 것이 셋, Route 110(185), Route 120(48), Route 119(22)가 있고, 나머지는 동굴, Battle Frontier 통로, Victory Road입니다. 다리 셀만 세면 같은 세 도로는 185, 47, 16이며, 이것이 위의 248입니다. Route 119와 120에서 높이 15에 있는 나머지 7셀은 평범한 땅, MB_NORMAL이며 다리가 아닙니다.730 건물 글은 Porymap 매뉴얼을 바탕으로 Route 119의 사례를 설명했습니다. 아래로 파도타기 하는 사람이 지나가는 동안 플레이어가 그 위를 걸어서 건널 수 있게 하는 다리 셀 하나입니다.2532 나머지 450개 가운데 높이 4인 329개는 아무것도 아래로 지나가지 않는 고정 높이의 상판입니다. Route 110에 294, Fortree의 통나무 다리 셀 27개 중 23, Route 120에 12입니다. 남은 121개는 상판이 아닙니다. 69개는 막힌 상태로 저장되어 있고 모두 Route 110에 있으며(0에 68, 3에 1), GetCollisionAtCoords는 높이를 읽기 전에 막힌 셀로의 걸음을 거부합니다. 47개는 파도타기 값 1로 저장된 열린 셀입니다(Route 110에 46, Route 120에 1). 이것은 물 높이에 있는 셀 위의 다리 동작으로, 1에 있는 파도타기 하는 사람은 들어갈 수 있지만 3이나 4에 있는 걷는 이는 들어갈 수 없습니다. IsElevationMismatchAt은 걷는 이가 전이 값에 있거나 셀이 전이 값 또는 멀티레벨 값에 있지 않는 한, 저장된 높이가 걷는 이의 높이와 다른 셀을 거부하기 때문입니다. 4개는 1절이 계단으로 세는, Route 110 다리 두 개의 양 끝에 있는 전이 셀입니다. 그리고 1개는 Union Room에 있는 높이 3의 실내 셀입니다. 제 해석으로는, 아무도 헤엄치지 않는 물 위의 다리는 널빤지로 그린 땅이며, 데이터는 329개를 그렇게 저장합니다.9303
두 레이어로 그리고, 표로 정렬한다
다리 셀 702개 중 685개는 레이어 유형이 Normal, 17개는 Covered입니다.94 오버월드는 맵을 배경 세 개에 그립니다. 우선순위 1의 BG1, 우선순위 2의 BG2, 우선순위 3의 BG3입니다. DrawMetatile은 Normal 메타타일의 아래 레이어를 가운데인 BG2에, 위 레이어를 맨 위인 BG1에 두며, 거기에는 “covers object event sprites”(오브젝트 이벤트 스프라이트를 덮는다)라는 주석이 있습니다.3144 누가 상판 위에 그려지는지는 걷는 이의 높이로 찾는 16항목 표에서 정해집니다. sElevationToPriority = {2, 2, 2, 2, 1, 2, 1, 2, 1, 2, 1, 2, 1, 0, 0, 2}입니다. 4~12의 짝수 높이에 있는 걷는 이는 스프라이트 우선순위 1로 그려지고, 1에 있는 파도타기 하는 사람은 우선순위 2로 그려집니다.3 동점은 게임의 코드가 아니라 하드웨어가 정합니다. 게임보이 어드밴스의 표준 기술 참고 자료인 GBATEK에 따르면, 스프라이트의 우선순위가 배경의 우선순위와 같을 때 스프라이트는 “is displayed on top of that BG layer”(그 BG 레이어 위에 표시된다)입니다.45 그래서 우선순위 1의 걷는 이는 위 레이어보다도 위에 그려지고, 우선순위 2의 파도타기 하는 사람은 가운데 레이어 위, 위 레이어 아래에 그려지는데, Normal 상판의 위쪽 그림이 있는 곳이 바로 그 위 레이어입니다. 같은 상판이 파도타기 하는 사람 위에, 그리고 그 위를 걷는 이 아래에 그려지는 것이며, 상판 자신은 누가 누구인지 모릅니다.
다리의 높이는 그 아래에서 읽힌다
Emerald는 연못 다리가 얼마나 높은지를 반사로 플레이어에게 알려 줍니다. 연못 다리 위에서 물에 비친 걷는 이의 반사는 bridgeReflectionVerticalOffsets 값만큼 아래로 내려갑니다. 낮은, 중간, 높은 유형에 따라 12, 28, 44픽셀이며, 반사는 걷는 이 자신의 팔레트가 아니라 어두운 팔레트로 불러옵니다.15 실제 플레이에서 나타나는 것은 28과 44뿐입니다. MetatileBehavior_GetBridgeType은 낮은 유형에 “(Unused)”(미사용)라고 표시하며, 맵이 쓰는 어떤 레이아웃에도 그것이 없습니다. 같은 함수의 주석에 따르면 중간과 높은 유형은 Route 120의 것입니다. 바다 위 다리, 즉 MB_BRIDGE_OVER_OCEAN 609셀은 유형 0을 돌려주며, 오프셋이 없고 걷는 이의 일반 반사가 됩니다.33915 소스는 Route 120의 높은 다리에 대해 이렇게 설명합니다. “the reflection is a solid dark blue color. This is so the sprite blends in with the dark water metatile underneath the bridge.”(반사는 균일한 짙은 파란색이다. 스프라이트가 다리 아래의 어두운 물 메타타일에 섞이도록 하기 위해서다)15 코드는 그 어두운 팔레트를 높은 다리만이 아니라 중간 연못 다리에도 불러옵니다.15
Fortree의 통나무 다리는 걸음에 응답합니다. 플레이어 아래의 널빤지는 내려앉은 모습으로 그려지고, 방금 떠난 널빤지는 16프레임 타이머로 다시 튀어 오릅니다. 그리고 SE_BRIDGE_WALK는 플레이어의 높이가 짝수일 때만 울립니다. 코드 자체의 주석은 이를 “Make sure player isn’t below bridge”(플레이어가 다리 아래에 있지 않은지 확인)라고 풀이하며, 아래를 걷는 이는 소리를 내지 않습니다.46 소스는 BUGFIX 스위치 옆의 주석에서, 다른 널빤지가 아닌 곳에서 다리로 올라서는 첫 걸음에서는 널빤지가 내려앉지 않는다는 점도 적어 둡니다.46 제 해석으로는, 이것들이 내려다보는 게임이 옆모습 없이 높이를 보여 주는 두 가지 방법입니다. 그것 아래에서 일어나는 일(더 아래로 밀려난 반사)과 그것 위에서 일어나는 일(휘는 널빤지와 상판만 내는 소리)입니다.
장면으로서의 높이: 케이블카
Emerald는 큰 높이 변화가 필요하면 걷기를 아예 멈춥니다. Route 112와 Mt. Chimney 사이의 케이블카는 그 자체로 하나의 장면입니다. src/cable_car.c에서 재생하면 케이블카는 프레임당 옆으로 0.14픽셀, 위로 0.067픽셀 움직이며 기울기는 0.48입니다. 날씨는 올라갈 때 350프레임째에 맑음에서 화산재로, 내려갈 때 265프레임째에 화산재에서 맑음으로 바뀝니다. 그리고 페이드아웃은 570프레임째, 9.54초에 시작되며 그 뒤 정상으로 워프합니다.6474 제 해석으로는, 산은 한두 층이라는 타일 격자의 정직한 높이에 비해 너무 높기 때문에 게임은 오르막을 자체 날씨를 가진 짧은 영상으로 만듭니다. 이는 한 단 오르는 것 이상의 이동이라면 수집 마을이 빌릴 수 있는 설계 선택입니다.
5. 슈퍼 패미컴과 현대의 참고 작품
건물 조사는 사물이 얼마나 높이 서 있는가라는 자기 질문을 위해 이 게임들을 읽었습니다. 이 절은 걷는 이가 어떻게 높이를 바꾸는가라는 이 글의 질문을 위해 다시 읽으며, 출처는 이 글을 위해 새로 저장했습니다. 여기서는 아무것도 측정하지 않았습니다. 각 출처 자신의 말이나 코드입니다.20
파이널 판타지 VI: z층 둘과 전이 플래그
파이널 판타지 VI는 파티에 위 또는 아래의 z층 하나를 두고, 타일마다 플래그 두 개, “passable on lower z-level”(아래 z층에서 통행 가능)과 “passable on upper z-level”(위 z층에서 통행 가능)을 둡니다. 필드 메모리에 관한 디스어셈블리의 노트는 “if both of these are set, this tile can be a transition between upper and lower”(둘 다 설정되어 있으면 이 타일은 위와 아래 사이의 전이가 될 수 있다)라고 덧붙이고, 스프라이트 우선순위 플래그는 “not active for bridge tiles”(다리 타일에서는 작동하지 않음)라고 합니다. 계단은 플래그 두 개가 더 있으며, “tile uses up/left movement (stairs)”(타일이 위/왼쪽 이동을 씀(계단))와 “up/right movement (stairs)”(위/오른쪽 이동(계단))입니다.48 제 해석으로는, 이 둘이 계단에서 옆으로 내딛는 걸음을 대각선 오르막으로 만들며, 전체는 층이 열여섯이 아니라 둘인 Emerald의 설계입니다. 두 높이에서 걸을 수 있는 타일이 전이이고, 다리 타일은 원래라면 걷는 이를 상판 아래에 둘 그리기 규칙을 꺼 둡니다.
젤다의 전설 신들의 트라이포스: 속성의 두 평면
젤다의 전설 신들의 트라이포스는, snesrev의 zelda3 재구현이 쓰는 방식으로는, 던전의 타일 속성을 두 평면에 둡니다. 그 플레이어 코드에서 밀어 낸 블록이 어디에 놓일지 판정할 때 dung_bg2_attr_table[(y & ~7) * 8 + (x & 0x3f) + (link_is_on_lower_level ? 0x1000 : 0)]를 읽으며, 해머의 물보라 판정도 링크가 아래층에 있을 때 같은 0x1000을 더하므로, 같은 위치가 층마다 다른 타일이 됩니다.49 Dungeon_HandleLayerChange는 방 안 계단에서 그 종류가 2가 아닌 한 link_is_on_lower_level = 1을 설정하고, 다른 계단 경로가 그것을 뒤집습니다.49 저는 이 글을 위해 저장한 플레이어 코드만 읽었고 재구현의 타일 감지는 읽지 않았으므로, 두 평면이 다른 어디에서 읽히는지는 여기서 확인하지 않았습니다. 이것은 산문 출처가 없는 재구현 코드이며, 저는 생각의 형태만 보려고 읽었습니다. 걷는 이가 층을 들고 다니고, 맵은 층마다 다르게 답한다는 것입니다.
CrossCode: 높이는 중요하고, 점프는 그렇지 않다
Radical Fish Games는 진짜 높이 위에 CrossCode를 만들었고, 개발자들은 그 비용을 적어 두었습니다. 높이는 “is definitely an important part of CrossCode, jumping is not.”(분명 CrossCode의 중요한 부분이지만, 점프는 그렇지 않다)이라고 그들은 썼습니다. 그들의 자동 점프는 “jumps at the last possible moment in front of the gap”(틈 앞에서 가능한 마지막 순간에 뛴다)입니다.50 그들의 경로 탐색은 레벨 디자이너가 오를 수 있다고 하는 곳에 “jump-up-edges”(뛰어오르는 간선)를 손으로 표시하고, “jump-down-edges”(뛰어내리는 간선)는 자동으로 계산합니다.51 그 글의 댓글에서 한 독자가 높이를 더 뚜렷한 색으로 표시하자고 제안했고, 팀의 lachsen은 2013년 10월 4일에 이렇게 답했습니다. “That level was pushing the whole 3D situation a bit too much.”(그 레벨은 3D 상황 전체를 조금 지나치게 밀어붙였다) 그리고 “For future environment we’ll use different colors to mark the heights more explicitly.”(앞으로의 환경에서는 높이를 더 분명히 표시하려고 다른 색을 쓸 것이다)50 건물 조사는 CrossCode의 커뮤니티 맵 편집기도 읽었는데, 그것은 각 층의 벽 면을 level.height / 16 타일 행으로 그립니다. 그 출처는 건물 글을 위해 읽은 것이며 이 글을 위해 다시 저장하지 않았습니다.26
이것이 건물 조사가 턱을 거부한 근거가 된 경고입니다. 자유로운 높이는 내려다보는 시점에서 읽기 어렵다는 것입니다.26 제 해석으로는, 같은 글들이 교훈의 나머지 절반도 담고 있습니다. 뛰어내리기는 엔진이 계산할 수 있는 간선이고, 뛰어오르기는 누군가 장소마다 내리는 결정입니다. 여기서 측정한 네 게임은 그 결정을 한 번도 내리지 않습니다. 읽은 맵의 어떤 턱도 화면 위쪽으로 가지 않습니다(2절).15
Sea of Stars: 일부러 타일에서 멀어지다
Sabotage Studio의 Thierry Boulanger는 2023년 8월 Screen Rant에 게임의 두 번째 기둥이 “unshackled traversal. The idea that you can just hoist up, jump down off of everything,”(속박 없는 이동. 무엇에든 기어오르고 어디서든 뛰어내릴 수 있다는 생각)이라고 말하며, 이를 “going as far away as possible from tile-based movement”(타일 기반 이동에서 최대한 멀어지는 것)라고 불렀습니다. 그는 레벨이 “to all read well with different levels of height, with the light and everything, and that you still know where to go.”(여러 높이에서, 빛과 모든 것으로 모두 잘 읽히고, 그래도 어디로 가야 할지 알 수 있어야) 했다고 말합니다.52 이것은 인터뷰 한 편이며 디자이너 자신의 설명입니다. 저는 이것을 Kiradex의 반대편 끝으로 읽습니다. 그곳에서 자유로운 오르기는 게임의 기둥이며, 그것이 꼽는 비용, 즉 빛으로 높이를 읽히는 일은 CrossCode의 팀이 꼽은 것과 같은 비용입니다.
Eastward
건물 조사는 Eastward의 높이 체계에 대한 개발자 발언을 찾지 못했고, 이 글에서의 검색은 실행할 수 없었습니다. 그에 관해서는 아무것도 인용하지 않습니다.2026
6. Kiradex의 테라스를 측정하다
이 절의 모든 것은 출시된 그대로의 마을에서 측정했습니다. Kiradex 저장소에 있는 포지의 내보내기 파일 Kiradex/Resources/World/town.json이며, 40×30타일, 도착 지점은 19열 13행, 파일 날짜는 2026년 10월 3일이고, 읽기 전용으로 열었습니다.1124 걷기는 앱 자체의 것입니다. TileMap.path는 여덟 방향으로 탐색하며, 대각선 한 걸음의 비용은 √2이고 그 걸음이 사이로 지나가는 두 타일이 모두 걸을 수 있을 때만 허용되므로, 아무도 벽 모서리를 가로지르지 못합니다. 이것이 경로 글이 앱과 서버를 위해 정한 보행 약속이며, 아래의 모든 길이는 그 위에서의 비용, 타일 단위입니다.5317
그려진 두 층
벽은 마을의 11행입니다. 막힌 타일 29개와 계단 다섯 개가 있으며, 계단은 x 3(폭 1타일), 10(1), 17(큰 계단, 폭 5), 28(1), 36(1)에 있습니다. 위층에는 걸을 수 있는 타일이 216개, 아래층에는 482개 있습니다.11 계단은 7~8타일마다 있습니다. x 3과 x 10의 계단은 7타일 떨어져 있고, 큰 계단의 서쪽 끝 x 17은 x 10의 계단에서 동쪽으로 7타일, 동쪽 끝 x 21은 x 28의 계단에서 서쪽으로 7타일이며, x 28과 x 36의 계단은 8타일 떨어져 있습니다. 그 사이 벽은 6, 6, 6, 7타일이며 양 끝에 2타일씩 더 있습니다.4 포지 자신의 글자에서 벽은 W, “the terrace’s wall: the upper town stands a step above the lower, and this is the face of that step, seen from the lower side”(테라스의 벽: 위 마을은 아래 마을보다 한 단 높이 서 있고, 이것은 그 단의 면을 아래쪽에서 본 것이다)이며, 계단은 /, “a stair through the wall (plaza stone to the feet)”(벽을 지나는 계단(발밑은 광장의 돌))입니다. 앱과 서버가 읽는 내보낸 글자에서 벽 타일은 막혀 있고 계단은 포장도로입니다.24
테라스 때문에 걷기에 관해 바뀐 것은 없습니다. 도착 지점에서 위층 문 네 개까지는 18.07, 10.07, 8.24(홀), 16.49타일이고, 아래층 문 세 개까지는 20.07(상점), 12.41, 13.41타일입니다. 일방통행 간선이 없는 그래프 위의 모든 걸음이 그렇듯, 각 걸음은 돌아오는 길도 같은 길이입니다.11 그 걸음들은 모두 7걸음 이상이며, 앱은 6걸음 이상인 모든 경로를 runPace, 즉 걷기의 초당 4타일의 1.6배, 명목상 6.4로 달립니다.54 그래서 오늘의 코드에서 홀은 도착 지점에서 약 1.3초, 상점은 3.1초입니다. 걸으면 2.1초와 5.0초입니다.4 이 절의 모든 시간은 그 명목상 달리기로 계산한 오늘의 코드 기준입니다. 모션 글은 같은 코드를 60헤르츠로 모델링해, 각 타일의 넘친 부분이 버려지기 때문에 달리기가 상수보다 느린, 곧은 걸음에서 초당 6.00타일임을 발견했습니다. 그러므로 이 시간들은 하한입니다.55
낙차를 둘 수 있는 곳, 그리고 그 절약
테라스 벽, 낙차를 둘 수 있는 곳, 그리고 각각의 절약: x 8, 9, 16, 22에서 위층 문에서 아래층 문으로 가는 이동에 0.59타일, 도착 지점으로 가는 이동에는 절약 없음. kiradex_elevation.txt와 town.json의 벽 행에서 figures/make_figures.py로 그림.
measure_kiradex_elevation.py는 낙차를 정전의 턱처럼 모델링합니다. 10행의 도약 타일에서 막힌 벽 타일을 곧장 남쪽으로 넘어 12행의 착지 타일로 가는 유향 간선이며, 비용은 2이고 그것을 오르는 것은 없습니다.11 도약과 착지가 모두 걸을 수 있는 곳은 17곳입니다. x 1, 2, 4, 5, 6, 8, 9, 16, 22, 29~34, 37, 38입니다. 낙차가 없으면 가장 가까운 계단을 거쳐 도약에서 착지까지 가는 우회로는 4~10타일입니다. 일곱 곳에서 4, 계단에서 가장 먼 x 32에서 10입니다.11
다음으로 스크립트는 낙차를 하나씩 추가하고, 위층 문 네 개 각각에서 도착 마당과 아래층 문 세 개 각각으로 가는 이동 16가지를 모두 걷습니다. x 8이나 x 9의 낙차는 16가지 중 두 이동을 각각 0.59타일 줄입니다. 둘 다 (5, 6)의 집에서 출발하며, 하나는 (15, 20)의 아래층 문으로, 하나는 (24, 20)의 아래층 문으로 가는 이동입니다. 큰 계단의 서쪽 끝 옆인 x 16의 낙차는 그 둘 중 하나, (5, 6)의 집에서 (24, 20)의 아래층 문으로 가는 이동을 0.59 줄이고, 동쪽 끝 옆인 x 22의 낙차는 다른 하나, (31, 5)의 집에서 (15, 20)의 아래층 문으로 가는 이동을 0.59 줄입니다. 나머지 13곳은 아무것도 줄이지 않습니다. 그러니 16가지 이동 가운데 조금이라도 줄어들 수 있는 것은 셋뿐이며, 모두 0.59타일씩, 모두 위층 문에서 아래층 문으로 가는 이동입니다. 벽의 어디에 두든 단일 낙차는 도착 마당으로 가는 네 이동 중 어느 것도 줄이지 않습니다.11 x 4~6과 x 30~33의 낙차 줄, 즉 제 해석으로는 테라스의 낙차가 가장 자연스러워 보일 벽의 길고 빈 구간은 어떤 이동도 줄이지 않고, 16가지 올라가는 걸음도 하나도 바꾸지 않습니다.11 낙차가 줄이는 이동은 모두 19걸음 이상이므로 달리기가 되며, 명목상 달리기로, 브리프의 항목 4가 정하는 대로 낙차를 달리기 페이스로 넘으면 0.59타일은 약 0.09초입니다.4
두 가지 변형이 뻔한 대안을 확인합니다. 바깥쪽 폭 1타일 계단 두 개, x 3과 x 36을 낙차로 바꾸면 내려가는 쪽에서는 아무것도 절약하지 않습니다. 낙차가 계단을 정확히 대신하기 때문입니다. 그리고 올라가는 걸음 하나에 4.83타일을 더합니다. 상점 문에서 그 위의 집까지 가는 걸음으로, 오늘은 18.83타일이고 계단이 없어지면 23.66입니다. 대조군으로 낙차 없이 그 계단들을 없애면 오르내리는 양쪽 모두 같은 4.83의 비용이 듭니다.23 큰 계단 양옆의 마당 화단을 다시 포장하고 그 위에 낙차를 두면, 내려가는 이동 16가지에서 2.93타일을 절약하지만, 그중 2.34는 포장만으로 생기며 포장은 올라가는 길에서도 같은 2.34를 절약합니다.23 그러니 중앙 광장에서 어떤 낙차가 사 줄 수 있는 것은 최대 이동당 0.59타일, 달리기로 약 0.09초이며, 이에 비해 FireRed와 Emerald의 야외 우회로 중앙값은 10~12셀입니다(2절).1119 중앙 광장에는 턱이 하는 일을 하는 것이 이미 있습니다. 어떤 이동도 멀리 돌아가지 않을 만큼 가까이 있는 계단입니다.
걸을 수 있는 지붕 줄
Emerald는 걷는 이가 건물 지붕의 맨 윗줄에 올라서서 용마루 뒤에 그려지도록 허용합니다. 건물 글은 이것을 Kiradex에 없는 것으로 꼽았습니다. “the layer would draw it correctly, the letters forbid it.”(레이어는 제대로 그리겠지만, 글자가 그것을 막는다)25 Kiradex의 건물 일곱 채에는 지붕 맨 윗줄 셀이 37개 있으며(각 5개, 홀은 7개), 글자가 걸을 수 있는 것이라면 37개 모두 도착 지점에서 닿을 수 있습니다.114 모든 건물에서 깊이 규칙은 이미 그 줄에 있는 걷는 이를 건물 뒤에 둡니다. 위층 건물 네 채는 맨 윗줄이 1행이고 바닥이 5행과 6행이며, 아래층 세 채는 맨 윗줄이 14행과 16행이고 바닥이 20행입니다.1153 그것들을 열면 문에서 문으로 가는 걸음 8개가 각각 0.59타일 짧아지며, 모두 용마루 뒤를 걸어서입니다. 예를 들어 (5, 6)의 집에서 (24, 20)의 아래층 문까지는 31.49타일에서 30.90으로, 여덟 개 중 가장 긴 (31, 5)의 위층 문에서 상점까지는 35.97에서 35.38로 줄어듭니다.1123
연못 위의 다리
공원의 연못은 x 2~7, 23~27행에 걸쳐 있습니다. x 4에 물 타일 다섯 개 길이의 남북 인도교를 놓으면 (4, 22)에서 (4, 28)로 가는 걸음이 12.83타일에서 6.00으로 53.2% 짧아지며, 오늘의 명목상 달리기로는 두 걸음 모두 달리기(12걸음과 6걸음)이므로 약 2.0초가 0.9초가 됩니다. 역시 물 타일 다섯 개인 x 5에서는 10.83에서 6.00이 됩니다. 다른 열은 다음과 같습니다. x 2는 물 타일 세 개로 18.24에서 4.00, x 3은 네 개로 15.83에서 5.00, x 6은 네 개로 8.41에서 5.00, x 7은 (7, 23)에서 (7, 26)까지 두 개로 5.00에서 3.00입니다.114 Kiradex에서는 아무도 헤엄치지 않으므로 상판은 땅입니다(4절).
초원 산책로: 문인가, 낙차의 줄인가
경로 글은 더 짧은 귀갓길을 일방통행 문이 있는 생울타리 오솔길에서 얻었고, 일방통행 낙차는 이 글에 남겼습니다.17 그 수치는 발표된 그대로 유효합니다. 공유된 8방향 그래프 위에서, 초원을 가로지르는 생울타리 네 개가 있을 때, 호숫가 잔교에서 도착 지점까지의 돌아오는 길은 88.07타일, 브리프의 가는 길 범위는 110~120타일이며, 생울타리 네 개 레이아웃 중 4,111개가 그 범위에 들어가고, 모두 돌아오는 길이 가는 길의 0.73~0.80입니다.17
문이 있을 때와 낙차가 있을 때의 초원 산책로. 레이아웃 상수와 probe_meadow_drops.py의 출력에서 figures/make_figures.py로 그린 도식으로, 표본 레이아웃 400개 중 첫 번째이며, 이어 붙인 격자의 줄은 astra_meadow_joined.txt에서 가져옴.
probe_meadow_drops.py는 낙차가 문의 일을 할 수 있는지 묻습니다. 초원만을 24열×60행, 가장자리에서 가장자리까지 모델링하고, 경로 브리프의 생울타리 네 개를 초원의 12, 24, 36, 48행에 두며, 각각에 폭 2타일의 틈을 둡니다. 문 모델에서는 21열이 오솔길의 생울타리, 22열과 23열이 오솔길이며, 북쪽 가장자리에서만 들어갈 수 있고, 북쪽으로는 나갈 수 없으며, 초원으로는 남쪽 끝에서만 열려 있습니다. 낙차 모델에서는 생울타리 네 개가 전체 폭에 걸친 테라스 벽이 되어 각각 폭 2타일의 틈을 계단으로 남기고, 오솔길의 생울타리는 사라지며, 각 벽에는 오솔길이 있던 22열과 23열에 폭 2타일의 낙차 줄이 있습니다. 위쪽 타일에서 곧장 남쪽으로 한 걸음 내디디면 두 타일 아래에 비용 2로 착지하며, 그것을 오르는 것은 없습니다.21 둘 다 앱의 8방향 그래프에서 걷습니다. 가는 길은 남쪽 가장자리에서 북쪽으로, 돌아오는 길은 북쪽에서 남쪽으로이며, 틈 위치 네 개의 레이아웃 400개를 시드를 준 난수 생성기(시드 6)로, 경로 글이 전수 조사한 160,000개에서 뽑았습니다. 그 0.25%입니다.214
초원만으로 보면 두 모델은 정확히 같은 걸음을 냅니다. 돌아오는 길은 두 모델 모두 모든 레이아웃에서 59.00타일, 가는 길은 둘 다 59.41~85.43타일, 중앙값 66.80이며, 낙차에서 문을 뺀 차이는 400개 모두에서 양방향 0.00입니다.21 낙차에는 오솔길 생울타리도 문도 필요 없습니다. 타일로 같다는 것이 초로 같다는 뜻이 되는 것은 낙차가 걷는 이의 걸음걸이로 두 타일만큼의 시간이 걸릴 때뿐이며, 한 걸음씩의 51걸음과 낙차 4번으로 된 돌아오는 길은 언제나 달리기입니다. 9절의 항목 4가 바로 이 400개 레이아웃에서 그것을 정합니다.4
이 글의 첫 초안은 그 결과가 경로 전체도 결론짓는다고 읽었습니다. 낙차는 오솔길의 열에 있고 경로의 나머지는 바뀌지 않는다는 논리였습니다. 두 번째 엔진의 검토가 그 논리가 틀렸음을 보였고, 그것을 대신한 측정을 여기에 싣습니다. 경로 글의 measure_meadow_gate.py가 잇듯이 중앙 광장과 호숫가에 이으면, 낙차 설계에서는 오솔길 생울타리가 사라지므로 초원이 24열 전체에 걸쳐 중앙 광장으로 열리고, 중앙 광장을 빠져나가는 가장 싼 길이 바뀔 수 있습니다. astra_meadow_joined.py는 낙차를 그 이어 붙인 격자에 두고, 도착 지점에서 잔교까지, 그리고 돌아오는 길을 걷습니다.22 검토가 지목한 레이아웃, 브리프의 오프셋 4에서 틈 19, 1, 1, 17에서는 가는 길이 문으로 114.15타일, 낙차로 111.67이며 2.49 짧습니다. 가는 경로가 11열이 아니라 예전 오솔길 아래인 중앙 광장의 26열에서 초원으로 들어가기 때문입니다. 돌아오는 길은 둘 다 88.07입니다.224 프로브가 뽑은 레이아웃 400개에서 돌아오는 길은 두 모델 모두 모든 레이아웃에서 88.07이고, 가는 길은 낙차가 있을 때 400개 중 114개에서 짧아지며 길어지는 것은 없습니다. 문으로 경로 브리프의 범위, 즉 초원 굴곡 78~90과 가는 길 110~120에 들어가는 것은 400개 중 17개이며, 그 17개 중 4개에서 낙차가 가는 길을 1.66~3.31타일 바꾸지만 넷 모두 범위 안에 머물고, 돌아오는 길은 가는 길의 0.745~0.789입니다.224 틈 위치 160,000개 전부를 낙차가 있는 이어 붙인 격자에서 걸으면, 돌아오는 길은 모두 88.07이고 가는 길은 89.73~134.44타일입니다. 경로 브리프 자신의 범위, 굴곡과 가는 길에 맞추면 낙차 설계는 레이아웃 4,607개를 받아들이며, 모두 0.8 목표 이하이고 돌아오는 길은 가는 길의 0.734~0.800입니다. 문의 4,111개가 단순히 그 안에 포함되는 것은 아닙니다. 낙차로 걸으면 4,111개 중 3,076개는 가는 길이 그대로이고, 1,035개는 최대 5.31타일 짧아지며, 길어지는 것은 없습니다. 4,103개는 범위 안에 남고 8개는 110 바로 아래, 109.67까지 떨어집니다. 4,607개 중 나머지 504개는 문으로는 가는 길이 120을 넘었는데 낙차가 범위 안으로 들여온 레이아웃입니다.224 그러니 두 설계는 돌아오는 길과 목표에서는 일치하고, 어느 틈 위치가 통과하는지에서 다릅니다. 브리프의 검사 2는 문의 수치가 아니라 낙차 설계 자신의 수치에 맞춰 썼습니다. 이 글의 턱 집계도 겹치는 부분에서는 경로 글과 일치합니다. Red Route 1에는 두 글의 스크립트 모두에서 턱 셀이 42개 있고, 점프는 둘 다 32프레임입니다.5176
앞선 두 글에 대해 데이터가 좁히는 것
이 시리즈에 앞서 발표된 두 문장은 여기의 측정이 뒷받침하는 것보다 많은 것을 말했습니다. 건물 글의 문장은 발표된 그대로 두며, 저는 그 글을 고치지 않고 그 문장에 대한 결과를 여기서 한 번 밝혀 둡니다. 오마주 글의 문장은 이 측정 뒤인 2026년 10월 5일에 정정되었으며, 아래의 해당 문단이 그 문장이 무엇이라고 했고 지금은 무엇이라고 하는지 밝힙니다.
건물 글은 여러 층짜리 건물에 관한 질문에 “Reserve per-cell elevation for terraces, ledges and bridges on the ground, where Emerald uses a transition value for stairs and a multi-level value for a bridge cell.”(셀 단위 높이는 지상의 테라스, 턱, 다리를 위해 남겨 두라. Emerald는 계단에 전이 값을, 다리 셀에 멀티레벨 값을 쓴다)이라고 답했습니다.25 이것은 길 위에 걸친 통로처럼 타일이 두 높이에서 걸을 수 있는 곳에서는 맞습니다. 턱이나 대부분의 다리에는 맞지 않습니다. 그리고 Kiradex 자신의 테라스, 즉 계단이 지나가는 막힌 면은, 그렇게 그린 테라스에도 그것이 필요 없음을 보여 줍니다. 턱은 셀 단위 높이가 필요 없습니다. FireRed에서는 모든 턱 셀이 전이 값에 있고 양쪽에 셀이 있는 곧은 턱 셀의 94.4%가 같은 높이를 이으며, Emerald에서는 83.1%가 그렇습니다. 턱은 유향 간선입니다.1 그리고 다리가 높이를 필요로 하는 것은 누군가 그 아래를 지나가는 곳뿐입니다. Emerald의 다리 셀 702개 중 252개가 멀티레벨이고, 나머지 450개 중 329개는 고정 높이 4의 상판, 즉 널빤지로 그린 땅이며, 남은 121개는 막힌 상태로 저장된 셀, 물 높이의 셀, 다리 끝 계단 네 개, 실내 셀 하나입니다(4절).930 그 글이 가리키는 엔진 자료의 (셀, 높이) 초안도 계단을 오르려면 1절의 수정이 필요합니다.10
오마주 글은 처음에 턱에 대해 이렇게 말했습니다. “The town, where people live and the player arrives, never has one.”(사람들이 살고 플레이어가 도착하는 마을에 턱이 결코 없다)27 이것은 Emerald에 대해서는 맞으며, 그 마을 레이아웃 7개에는 턱 셀이 없습니다. 하지만 관동에 대해서는 맞지 않습니다. FireRed는 마을 레이아웃 19개 중 7개에 모두 139개의 턱 셀을 두고, Red는 Viridian, Pewter, Fuchsia, Cerulean, Celadon 다섯 곳에 모두 119셀을 둡니다.154 2026년 10월 5일의 정정 이후 그 문장은 “In Hoenn, the town, where people live and the player arrives, never has one.”(호연에서는 사람들이 살고 플레이어가 도착하는 마을에 턱이 결코 없다)이며, 이것은 데이터가 뒷받침합니다. 그리고 같은 날 엔진이 뛰어넘을 수 있는 셀로 정정된 오마주 글의 Emerald 집계는 이 글의 것과 일치합니다(2절).27113 오마주 글이 거기서 끌어낸 결정, 즉 Kiradex의 마을에 낙차를 두지 않는다는 것은 이 글의 브리프에서도 유지됩니다. 다만 그 근거는 정전의 마을이 아니라 Kiradex 자신의 수치(위의 0.59타일)입니다. 정전의 마을은 하나의 규칙을 지키지 않습니다. 호연의 마을에는 턱이 없고, 관동의 마을에는 있습니다.
7. 기법을, 숫자가 붙은 규칙으로
아래의 각 규칙은 마지막 것을 빼고 1절에서 6절까지 측정한 사실과, 제가 거기서 끌어내는 설계상의 해석입니다. 수치는 각 행이 밝힌 게임에서 측정한 것으로, 대부분 Emerald와 FireRed이고 행이 그렇게 밝힌 경우 네 게임 모두입니다. 해석은 제 것입니다. 마지막 행인 접힘은 성격이 다릅니다. 그 사실은 Apple의 문서이고, 규칙은 8절에서 나온 제 제안이며 아직 어떤 캡처로도 시험하지 않았습니다.
| 요소 | 규칙 | 출처 |
|---|---|---|
| 층 | 한 층이 보통이고, 둘은 특징, 셋은 볼거리. Emerald의 야외 레이아웃 68개 중 50개, FireRed의 76개 중 67개가 육지 층을 많아야 하나만 쓴다. FireRed는 셋을 한 번도 쓰지 않는다. Kiradex의 중앙 광장은 둘을 갖고 있으며 세 번째는 필요 없다. | 1절7 |
| 절벽 | 높이는 숫자가 아니라 면을 넘어 바뀐다. 야외에서 육지 층에 있는 이웃한 걸을 수 있는 쌍의 99.7%(Emerald)와 99.8%(FireRed)가 같은 층에 있다. 층의 변화는 계단이 지나가는 막힌 면으로 그린다. 빌드 35는 이미 그렇게 한다. | 1절724 |
| 계단 | 계단은 대개 한두 셀이며 한 걸음만큼 비용이 든다. Emerald의 야외 계단 84개 중 73개가 1×1, 1×2, 2×1이다. Emerald는 그것을 셀당 16프레임으로 걷고, FireRed의 바위 계단은 23프레임이다. Kiradex의 계단은 깊이가 한 타일이다. 그 위에서도 걷는 속도를 유지한다. | 1절86 |
| 보행 규칙 | 계단 위에서 걷는 이는 어느 층에도 속하지 않는다. Emerald는 전이 셀 위에서 걷는 이의 높이를 0으로 두며, 그래서 다음 걸음이 어느 층으로든 갈 수 있다. 예전 높이를 유지하는 규칙은 Emerald와 FireRed의 야외 계단 114개를 모두 막는다. | 1절310 |
| 턱 | 턱은 높이가 필요 없는 일방통행 간선이다. 양쪽에 셀이 있는 곧은 턱 셀의 83.1%(Emerald)와 94.4%(FireRed)가 저장된 같은 높이를 잇는다. Emerald의 944개 중 28개는 두 육지 층을 잇고 FireRed에는 그런 것이 없다. FireRed에서는 모든 턱 셀이 전이 셀이다. 엔진은 셀의 동작을 읽고 높이는 결코 읽지 않으며, 걷는 이에게 착지 셀의 높이를 넘긴다. 높이가 아니라 보행 그래프의 간선으로 모델링한다. | 2절123 |
| 방향 | 턱은 아래나 옆으로 향하고, 위로는 결코 향하지 않으며, 대부분 남쪽이다. 네 게임의 읽은 맵에 화면 위쪽으로 가는 턱은 없다. 각 엔진이 뛰어넘는 셀을 세면 정남쪽은 각 게임 턱 셀의 69.5%~93.5%다. Emerald의 대각선 모서리 조각 77개는 그려져 있고 막혀 있으며 뛰어넘지 않는다. Crystal의 모서리는 뛰어넘는다. | 2절15 |
| 배치 | 턱이 제자리값을 하는 곳은 우회로가 긴 곳이다. FireRed와 Emerald의 야외 우회로 중앙값은 점프의 2셀에 비해 10~12셀이고, Emerald에서 측정한 야외 곧은 턱 셀 549개의 절반은 맵 안에 우회로가 없다. 7~8타일마다 계단이 있는 맵에서 낙차의 절약은 한 타일이 안 된다. | 2절과 6절1911 |
| 줄 | 줄은 대략 네 셀. 곧은 줄의 중앙값은 Emerald에서도 FireRed에서도 4다. | 2절1 |
| 점프 | 점프는 어떤 걸음걸이에서든 걷기 두 걸음만큼의 시간이 걸린다. Red, Crystal, Emerald에서 두 셀에 이동 32프레임, 0.536초(Red는 다음 입력 전까지 적어도 3프레임의 정리를 더한다)이며, 16픽셀 셀에서 12픽셀 높이다. Emerald에서는 달리는 이도 같은 32프레임으로 뛰며, 두 셀을 달리는 시간의 두 배다. Kiradex의 초당 4타일 걷기에서 두 타일은 0.5초다. 9절은 이 규칙의 걷기 쪽 절반을 지키고, Kiradex의 낙차가 어떤 걸음걸이에서든이라는 절반을 지키지 않는 이유를 밝힌다. | 3절61254 |
| 그림자 | 그림자는 땅에 머문다. Red, Crystal, Emerald는 모두 점프하는 동안 그림자를 그리고, 스프라이트가 올라가도 땅 높이에 둔다. Emerald는 착지 때 3프레임짜리 먼지를 더한다. | 3절36421516 |
| 가독성 | 일방통행 간선은 양쪽에서 보아도 일방통행으로 보여야 한다. Emerald의 공유 기본 타일셋에 있는 남향 메타타일 15개는 위쪽 면을 밝게 하고 가장자리를 아래쪽 행으로 갈수록 어둡게 한다(보조 타일셋은 렌더링하지 않았다). CrossCode의 팀은 높이가 읽기 어렵다는 말을 듣고 색으로 표시하겠다고 했다. 규칙을 전하는 것은 표지판이 아니라 그림이다. | 3절과 5절4350 |
| 다리 | 멀티레벨 셀은 누군가 아래로 걷는 곳에만 쓴다. Emerald 다리 셀의 35.9%가 멀티레벨이며, 그것들은 누군가 아래로 지나가는 곳에 있다. 세 도로에서는 파도타기 하는 사람, Fortree의 통나무 다리 아래에서는 걷는 이. 아무도 들어가지 않는 물 위의 상판은 땅이다. | 4절9 |
| 다리 높이 | 다리의 높이는 그 아래와 위에서 읽힌다. Route 120의 연못 다리에서는 다리 높이에 따라 28이나 44픽셀 아래로 밀린 반사(코드의 12픽셀 낮은 유형은 미사용이고, 바다 다리에는 오프셋이 없다), Fortree의 통나무 다리에서는 휘는 널빤지, 상판 위에서만 나는 소리. | 4절1546 |
| 큰 오르막 | 큰 높이 변화는 타일이 아니라 장면이다. Emerald의 케이블카는 자체 날씨 변화를 가진 9.5초짜리 장면이다. | 4절647 |
| 접힘 | 접힘이 실재하는 것은 반쯤 열렸을 때뿐이다. 분할 영역은 iPhone Duo가 부분적으로 열렸을 때 활성이고 완전히 열렸을 때 비활성이며, Apple은 개발자에게 그 안에 놓여 보기 어렵고 만지기 어려운 것을 찾으라고 요청한다. 제 제안이며 미검증: 벽의 면처럼 아무도 만질 필요가 없는 줄만이 그곳에 어울린다. | 8절, 제안5657 |
8. Apple의 방식: 들어 올려지는 걷는 이, 일방통행 간선이 있는 그래프, 그리고 접힘
Kiradex World 아래의 엔진은 첫 글이 제시한 것입니다. 2D 렌더러로 쓰는 RealityKit 장면, 텍셀당 정수 개의 기기 픽셀로 맞춘 직교 투영 카메라, 모든 머티리얼은 조명 없음과 컷아웃입니다.58 이 글이 제안하는 것 가운데 새 프레임워크가 필요한 것은 없습니다. 필요한 것은 이미 있는 코드 안의 변경 세 가지와, 앱이 이미 호출하는 API 하나를 읽는 방식 하나입니다. 그 어느 것도 만들거나 시간을 재지 않았으며, 아래의 각 비용은 이름을 밝히고 미측정으로 표시합니다.
걷는 이가 서는 곳, 그리고 점프가 움직여서는 안 되는 것
PlazaRig.place는 advance가 넘겨주는 땅의 점에서 걷는 이 엔티티의 위치를 매 프레임 설정합니다. 땅의 점은 떠난 타일과 들어간 타일의 중심을 잇는 직선 위의 점입니다. x와 y는 정수 월드 단위로 반올림되므로 걷는 이는 정수 픽셀 위에 서고, z는 그 땅의 점의 TileMap.depth(atWorldY:)에서 가져오는데, 이는 1 + (1 - y / (height × 16)) × 0.5로, 화면 아래쪽에 선 걷는 이일수록 카메라에 가깝습니다.5453 건물이나 나무 같은 오브젝트는 바닥 행의 깊이에서 0.001을 뺀 깊이로 그려지므로, 건물 바닥보다 안쪽 행에 있는 걷는 이는 그것에 가려지고, 바닥 행에 있는 이는 앞에 섭니다.53 마을 전체에서 누가 누구 위에 그려지는지 정하는 것은 이 함수 하나이며, 그래서 6절의 걸을 수 있는 지붕 줄에는 엔진 변경이 필요 없습니다.11
걷는 이의 그림자는 12×4 ModelEntity 평면으로, 걷는 이 엔티티의 자식으로 추가되어 발 아래, 인물보다 아주 조금 뒤에 놓입니다.54 걷는 이 엔티티가 곧 인물입니다. 캐릭터 시트의 프레임은 그 엔티티 자신의 머티리얼이며, 코드의 주석은 그림자를 “The blob under the feet, a child of the figure.”(발 아래의 얼룩, 인물의 자식)라고 부릅니다.54 그러니 인물을 들어 올리는 것은 무엇이든 그림자도 함께 들어 올립니다. 걷는 이 엔티티의 y에 호를 더해 만든 점프는 그림자를 공중으로 실어 나르는데, 이는 Red, Crystal, Emerald가 모두 피하는 단 한 가지입니다(3절). 게다가 들어 올린 y로 z를 계산하면 걷는 이를 잘못된 깊이에 두게 됩니다. 그래서 점프에는 그림이 아니라 구조에 관한 규칙 두 가지가 있습니다. 들어 올림을 더하기 전에 땅의 점에서 z를 계산할 것. Emerald가 호를 y2에, 땅의 위치를 y에 두는 것과 같습니다. 그리고 그림자를 땅의 점에 둘 것. 매 프레임 그림자의 로컬 y를 들어 올림만큼 내리거나, 인물에게 그림자 옆에서 들어 올릴 전용 자식 엔티티를 주는 방법이 있습니다.1554 두 규칙 모두 무언가를 가만히 붙잡아 두는 것이 아닙니다. 낙차는 걷는 이를 두 행 남쪽으로 옮기므로, 땅의 점, 거기서 가져온 깊이, 그림자는 모두 어느 걸음에서나 그렇듯 점프 동안 움직입니다. 그 셋 어디에도 들어가서는 안 되는 것은 들어 올림입니다. 브리프의 검사 4는 그 각각을 땅의 점과 대조해 기록합니다.
걷기 자체는 한 걸음의 진행도를 매 프레임 dt × tilesPerSecond × pace ÷ length만큼 나아가게 합니다. tilesPerSecond는 4입니다. 페이스는 걷는 이가 달릴 때 runPace인 1.6, 그 밖에는 1이며, walk(to:)는 6걸음 이상인 모든 경로에서 달리기를 설정합니다. 길이는 대각선 걸음에서 √2, 그 밖에는 1입니다.54 그래서 지금 코드대로라면 두 행짜리 낙차 걸음은 길이 1을 받아 걷기에서 0.25초, 달리기에서 0.16초에 지나가며, 이는 그것이 덮는 두 타일 시간의 절반입니다.4 브리프는 그 한 줄을 바꿔 낙차의 길이를 2로 합니다(9절, 항목 4). 그러면 낙차는 걷기에서 0.5초, 60헤르츠에서 30프레임, 정전의 0.536의 0.933이 되고, 달리기의 명목상 초당 6.4타일에서는 0.31초가 됩니다.4 이것들은 명목상 수치, 거리를 속도로 나눈 값입니다. advance는 각 프레임의 증분을 진행도 값에 더하고 걸음이 끝나면 넘친 부분을 버리므로, 리그 자신의 산술은 상수보다 조금 느리게 돕니다. 60헤르츠에서 Float로 재생하면 곧은 달리기 한 걸음은 9.375프레임이 아니라 10프레임, 대각선은 14, 두 타일 낙차는 19프레임, 0.317초이며, 이는 달리기 두 걸음에 드는 20프레임과 대비됩니다. 걷기에서는 한 걸음이 15프레임, 낙차가 30프레임으로 명목상 수치와 정확히 같습니다. 이것은 모션 글이 이 코드의 모델에서 찾은 것과 같은 10프레임짜리 달리기 걸음으로, 상수가 6.4라고 하는 곳에서 초당 6.00타일입니다.54554 모션 글의 브리프, 즉 60헤르츠에서 틱당 1픽셀·타일당 16틱의 걷기와 틱당 2픽셀·타일당 8틱의 달리기가 채택되면, 같은 규칙으로 낙차는 걷기에서 정전의 프레임 수인 32틱, 달리기에서 16틱이 됩니다.554
보행 그래프의 일방통행 간선
TileMap.path는 여덟 가지 이동에 대한 가장 싼 것 우선 탐색이며, 대각선의 비용은 Float(2).squareRoot()이고 그것이 사이로 지나가는 두 타일이 모두 걸을 수 있지 않으면 건너뜁니다.53 낙차는 이동이 하나 더 있는 것입니다. 도약 타일에서 두 행 아래 착지 타일로 가는 간선이며, 비용은 2이고 돌아오는 간선은 없습니다. 코드에서 그것은 도약에서 착지로의 딕셔너리로, 포지의 내보내기 파일에 있는 선택적 drops 키에서 읽으며, 펼치고 있는 타일이 도약 타일이면 간선을 더하는 두 줄을 루프에 넣습니다. 가장 싼 것 우선 탐색은 이미 비용이 다른 간선을 다루므로 탐색에 다른 변경은 필요 없습니다. 경로 글의 문 스크립트가 문을 그렇게 모델링하며, 이 글의 프로브와 Kiradex 스크립트도 낙차를 그렇게 모델링합니다.172111
서버가 더 어려운 절반입니다. 클라이언트는 밟은 타일마다 move 메시지 하나, ["t": "move", "tile": [tile.x, tile.y], "facing": facing]를 보냅니다.59 서버는 목적지 타일이 걸을 수 있으면 그것이 직전 타일 옆인지 확인하지 않고 이동을 받아들입니다. 이동에 대한 다른 확인은 올바른 방향과 속도 제한뿐입니다.59 그래서 오늘의 서버는 낙차가 있다는 것을 모른 채 도약에서 두 타일 떨어진 착지를 받아들일 것이고, 똑같이 뛰어오르기도 받아들일 것입니다. 서버 자신의 Plaza.path는 네 방향으로 탐색하는데, 그 docstring은 그것을 “the same walk the app takes”(앱과 같은 걷기)라고 부릅니다.59 경로 글의 브리프는 이미 서버를 클라이언트의 8방향 그래프로 옮깁니다. 이 브리프는 그 그래프에 낙차를 더하고, 각 이동이 한 걸음인지 낙차인지 확인하라고 서버에 요구합니다. 그것이 경로 브리프의 검사 12가 시험하는 일치입니다.17
접힘: API 두 개, 그리고 그 아래 놓일 수 있는 줄 하나
iPhone Duo는 접히며, 반쯤 열리면 접힘이 뷰를 가로지릅니다. Apple은 SwiftUI에 이를 위한 부품 두 개를 줍니다. GeometryProxy.reservedRegions(kind:options:layoutDirectionBehavior:)는 “Returns an array of reserved regions that match the selection options you specify”(지정한 선택 옵션과 일치하는 예약 영역의 배열을 반환한다)이며, 영역의 한 종류는 “An area where content splits into separate regions, such as at the fold of a hinge.”(경첩의 접힘처럼 콘텐츠가 별개의 영역으로 나뉘는 부분)입니다. 그 문서 페이지는 베타로 표시된 iOS 27.1과 iPadOS 27.1, 그리고 Mac Catalyst, macOS, tvOS, visionOS, watchOS 27.1을 나열합니다.57 View.onHingeChange(isEnabled:_:)는 “Adds an action to perform when the hinge context of the view hierarchy changes,”(뷰 계층의 경첩 맥락이 바뀔 때 수행할 동작을 추가한다)이며 플랫폼은 같습니다.60 앱 준비에 관한 Apple의 안내는 접힘이 언제 중요한지 말합니다. “a reserved region that represents the fold is active when iPhone Duo is partially open, but inactive when it is fully open.”(접힘을 나타내는 예약 영역은 iPhone Duo가 부분적으로 열렸을 때 활성이고, 완전히 열렸을 때 비활성이다) 같은 페이지는 개발자에게 “Identify elements or controls in your views that appear in the fold, and are difficult to see or interact with.”(뷰에서 접힘에 나타나 보기 어렵거나 상호작용하기 어려운 요소나 컨트롤을 찾아라)라고 요청합니다.56 그리고 휴먼 인터페이스 가이드라인은 “Avoid extreme layout changes as people fold the device.”(사람들이 기기를 접을 때 극단적인 레이아웃 변화를 피하라)라고 합니다.61
Kiradex는 이미 둘 다 읽습니다. Fold.read는 reservedRegions(kind: .division)을 요청해 첫 번째 활성 영역을 가져오며, 이를 #available(iOS 27.1, *)와 27.1 SDK용 컴파일 시점 확인 뒤에 두고 있고, 주석은 “Reserved regions are in the 27.1 SDK only; a build from the 27.0 SDK the App Store takes sees no fold”(예약 영역은 27.1 SDK에만 있다. App Store가 받는 27.0 SDK 빌드는 접힘을 보지 못한다)입니다.62 HingeReads 수정자는 onHingeChange 콜백을 세고, 매번 그 뒤에 영역을 네 번 다시 읽습니다. 0.1, 0.4, 1.0, 2.5초를 차례로 잠들므로 읽기는 콜백 뒤 약 0.1, 0.5, 1.5, 4.0초에 이뤄지는데, 영역이 “arrives a few layouts after the hinge moves”(경첩이 움직이고 몇 번의 레이아웃 뒤에 도착한다)이기 때문입니다.624 그리고 카메라의 follow는 플레이어를 뷰의 가운데가 아니라 접힘의 넓은 쪽 가운데에 둡니다.54
테라스에 대해 접힘은 고려할 점 하나를 더합니다. 반쯤 열리면 마을의 띠 모양 부분이 접힘 아래에 놓이며, 수집가가 그곳에서 가장 보거나 눌러야 하는 것은 문, 계단, 낙차의 도약 타일, 그리고 자신의 인물입니다. 벽의 면은 테라스에서 아무도 만질 필요가 없는 유일한 줄입니다. 제 해석으로는, 그래서 카메라가 자리를 잡았을 때 접힘이 덮게 둘 자연스러운 대상은 테라스 벽이며, 수집가가 걷는 동안 쫓아갈 대상은 아닙니다. HIG가 기기를 접을 때 극단적인 레이아웃 변화를 하지 말라고 하기 때문입니다. 이것은 제안이며, 브리프의 검사 8이 그것을 시험합니다.
이 글을 위해 손에 넣은 iPhone Duo는 없었습니다. 접힘 검사는 iPhone Duo 시뮬레이터에서의 캡처이며, 그 Device Hub에는 Closed, Book, Open 자세가 있습니다. 이 시리즈의 시뮬레이터 글은 열린 디스플레이 가운데를 세로로 지나는 폭 40포인트의 비활성 분할 영역이 “that turns active in the Book pose.”(Book 자세에서 활성이 된다)는 것을 발견했습니다.63 하드웨어가 같은 순간에 같은 영역을 보고하는지는 기기를 손에 넣을 때까지 미검증입니다.
비용, 그리고 측정하지 않은 것
이 절의 어떤 것도 시간을 재지 않았습니다. 점프는 걷는 이 한 명에 대해 매 프레임 사각형 하나의 오프셋과 그림자 하나의 오프셋을 더합니다. 낙차는 리그가 각 걸음을 계획하려고 이미 실행하는 탐색에 도약 타일마다 간선 하나를 더합니다.54 걸을 수 있는 지붕 줄은 새 글자 하나입니다. 그것들의 프레임 시간 비용은 여전히 미측정입니다. 브리프의 검사가 측정하는 것은 동작이지 비용이 아닙니다. 브리프가 요구하는 모든 캡처에는 첫 글의 캡처 규칙이 적용됩니다. 시뮬레이터에서 RealityKit 프레임이 충실한 것은 테스트 번들 안에서 캡처했을 때뿐입니다.58
9. 브리프: Kiradex가 만들 것과 통과해야 할 검사
저자의 종합. 아래는 제 제안입니다. 1절에서 8절을 바탕으로, 오늘 출시된 것에 대한 차이로 썼습니다. 읽은 것은 Kiradex 커밋 334fbfe, 2026년 10월 5일입니다(그날 앱의 작업 트리가 다시 쓰이는 중이었으므로 이 절이 인용하는 모든 줄은 그 커밋의 것입니다). 대상은 빌드 35의 두 층짜리 마을(2026년 10월 3일의 town.json), TileMap, PlazaRig, 광장 서버, 그리고 초원 산책로에 관한 경로 글의 브리프입니다.2017 어떤 포켓몬 게임에서도 이름을 가져오거나 무언가를 그리지 않습니다. 메커니즘을 빌리는 곳에서는 7절의 규칙이 어디서 빌렸는지 밝힙니다. 모습은 Kiradex 고유의 것이며, 오마주 글의 “must not resemble”(닮아서는 안 되는 것) 목록이 유효합니다. “grass lip with a light top edge and a dark shadow line,”(위쪽 가장자리가 밝고 어두운 그림자 선이 있는 풀 가장자리)은 쓰지 않고, 정전의 점프 곡선도, 그 소리도 쓰지 않습니다.27 모든 길이는 앱의 8방향 걷기에서의 비용, 타일 단위이며, 모든 시간은 그 페이스를 밝힙니다. 오늘의 코드는 초당 4타일로 걷고, 6걸음 이상인 모든 경로에서 그 1.6배, 명목상 6.4로 달립니다. 모션 글의 브리프가 채택되면 초당 60틱에서 타일당 16틱으로 걷고 8틱으로 달리며, 초당 3.75타일과 7.5타일입니다.535455 그 어느 것도 아직 만들지 않았습니다.
턱에 관한 결정, 그리고 건물 조사 이후 바뀐 것
건물 조사는 자유로운 높이는 내려다보는 시점에서 읽기 어렵다는 이유로 턱을 거부했습니다. 이것은 CrossCode 개발자들이 직접 한 말로 된 경고입니다(5절).2650 그 뒤로 두 가지가 바뀌었습니다.
첫째, 데이터는 턱에 높이가 필요 없음을 보여 줍니다. 턱은 대개 저장된 높이가 같은 두 셀을 잇는 일방통행 간선입니다. FireRed 턱의 94.4%와 양쪽에 셀이 있는 Emerald 곧은 턱 셀의 83.1%가 같은 높이를 잇고, FireRed는 모든 턱 셀을 전이 값으로 저장하며 두 육지 층을 잇는 턱이 하나도 없습니다. 그리고 층을 넘는 Emerald의 턱 28개는 그 층을 턱의 어떤 규칙이 아니라 착지 셀에서 받습니다(2절).12 그러니 낙차가 엔진에 요구하는 것은 z축이 아니라 유향 간선 하나이며, 거부의 이유였던 자유로운 높이는 여기에 해당하지 않습니다. 둘째, 경로 작업은 일방통행인 무언가만 할 수 있는 단 하나의 일을 찾았습니다. 양방향으로 걸을 수 있는 격자에서는 가장 짧은 돌아오는 길이 가장 짧은 가는 길과 같으므로, 더 짧은 귀갓길에는 한 방향으로만 가는 간선이 필요합니다.17
그래서 낙차는 유향 간선으로 채택, 셀 단위 높이는 여전히 불채택입니다. 거부된 채로 남는 것은 원래 이유가 다루던 모든 것입니다. 오르기, 자유로운 점프, 화면 위쪽으로 가는 낙차, 그리고 어떤 타일이 두 높이에서 걸을 수 있게 되기 전의 셀 단위 높이입니다.
두는 곳은 중앙 광장이 아닙니다. 중앙 광장의 계단은 이미 7~8타일마다 서 있으며, 그 벽 어디에 낙차를 두더라도 어떤 문으로의 이동에서든 절약은 최대 0.59타일입니다(6절).11 정전의 마을은 어느 쪽으로도 지침이 되지 않습니다. 호연의 마을에는 턱이 없고 관동의 마을에는 있기 때문입니다(6절). 결정하는 것은 Kiradex 자신의 수치입니다.15 낙차는 광장의 가장자리, 초원 산책로에 둡니다. 거기서 낙차는 경로 브리프의 생울타리 문을 대신하고, 그 돌아오는 길 88.07타일을 유지하며, 일부 레이아웃에서 가는 길을 짧게 하므로, 설계는 문의 정확한 길이가 아니라 경로 브리프의 범위에 맞춰 판정합니다(6절, 그리고 아래 검사 2).2122
1. 보행 그래프의 일방통행 간선으로서의 낙차
- 데이터. 포지의 내보내기 파일에 선택적인
drops키를 더합니다. 도약 타일과 착지 타일 쌍의 목록입니다.TileMap은 이것을drops: [SIMD2<Int>: SIMD2<Int>], 도약에서 착지로의 대응으로 읽습니다. 이 키가 없는 내보내기 파일은 오늘과 정확히 똑같이 동작합니다.20 - 간선.
path에서 도약 타일에 이동을 하나 더 줍니다. 두 행 아래의 착지 타일로, 비용 2입니다. 돌아오는 간선은 없습니다. 낙차에는 그 방향으로의 곧은 걸음으로만 들어갑니다. 그것을 넘게 될 대각선 걸음은 거부합니다. 정전의 점프는 플레이어가 바라보는 방향으로만 가기 때문입니다(2절).620 - 걸음.
path는 타일을 돌려주므로, 낙차를 쓰는 걸음은 그것을 항목 하나, 즉 도약 바로 다음의 착지 타일로 담습니다. (0, 2)의 걸음이며, 항목 4의advance변경이 기준으로 삼는 것이 이것입니다.5354 - 벽. 도약과 착지 사이의 벽 셀은 막힌 채로 둡니다. 낙차는 셀을 걸을 수 있게 만들지 않으며, 그 위를 넘는 간선을 더할 뿐입니다.
- 방향. 남쪽만입니다. 네 게임의 읽은 맵에 화면 위쪽으로 가는 턱은 없으며(7절, 방향), 경로 글이 그린 아홉 도로 모두에서 앞쪽 마을로 가는 걸음이 더 짧습니다. Kiradex의 초원 산책로는 남북으로 뻗어 있고 집은 남쪽 끝에 있으므로, 남쪽이 귀갓길입니다.117
인수 검사 1, 낙차는 일방통행. 낙차 하나가 있는 테스트용 맵에서의 단위 테스트입니다. path는 비용이 아니라 타일을 돌려주므로, 테스트는 돌려받은 타일의 걸음별 비용을 더합니다. 곧은 걸음은 1, 대각선은 √2, 낙차는 2입니다. 낙차 위에서 아래로는 경로가 낙차를 쓰고 넘는 부분의 합이 2일 것. 아래에서 위로는 낙차를 쓰지 않을 것. 그리고 돌려받은 어떤 경로에서든 낙차 걸음은 도약 타일에서의 (0, 2) 간선뿐일 것. 그래서 도약 타일의 대각선 위 타일에서 착지까지의 합은 √2 + 2로, 도약 타일로 가는 대각선 한 걸음과 그다음의 낙차입니다. 도약 타일 옆 타일에서는 합이 3으로, 도약 타일로 가는 곧은 한 걸음과 그다음의 낙차입니다. 도약 타일 옆에서 한 걸음에, 한 열 옆으로 두 행 아래로 착지에 이르는 경로는 대각선으로 넘은 낙차이며, 테스트에서 실패합니다.
2. 초원 산책로의 테라스 벽과 낙차
- 테라스 벽. 경로 브리프가 초원을 가로질러 놓은 생울타리 네 개, 즉 초원의 로컬 12, 24, 36, 48행에 있는 것을 중앙 광장 자신의 벽 면 키트(포지의
props.wall_face)로 그린 옹벽으로 바꾸고, 각각 폭 2타일의 틈을 계단(props.stair)으로 남깁니다. 생울타리 오솔길과 그 문은 없앱니다.1764 - 낙차. 각 벽에, 오솔길이 있던 초원의 22열과 23열에 폭 2타일의 낙차 줄을 두고, 남쪽의 중앙 광장을 향하게 합니다. 두 타일은 Emerald와 FireRed의 곧은 줄 중앙값 4의 절반이며(2절), 대신하는 오솔길과 폭이 맞습니다.121
- 모습. 포지의 돌 램프로 그린 낮은 돌 연석으로, 홈이 파인 가장자리와 착지 타일에 닳은 내림 자국이 있으며, 벽 면의 일부로 그립니다. 그래서 낙차가 풀 가장자리가 아니라 벽의 낮은 곳으로 읽힙니다. 연석의 맨 윗단은 벽의 갓돌보다 한 단계 밝게 해서, 초원 쪽에서 보면 “여기가 낮다”로 읽히게 합니다. 이것이 7절의 가독성 규칙에 대한 Kiradex의 답이며, 정전의 가장자리가 아니라 마을 자신의 돌에서 그렸습니다.2027
인수 검사 2, 초원이 경로의 수치를 충족. 경로 브리프의 거리 검사를, 문 대신 낙차를 둔 이어 붙인 중앙 광장, 초원 산책로, 호숫가에서 astra_meadow_joined.py가 하는 것처럼 실행합니다(6절). 포지가 고르는 틈 위치에 대해, 잔교에서 도착 지점까지의 돌아오는 길이 88.07타일일 것, 가는 길이 110~120 안에 있을 것, 돌아오는 길이 가는 길의 0.8 이하일 것. 이 검사는 낙차에 문의 길이를 재현하라고 요구하지 않습니다. 이어 붙이면 재현하지 않기 때문입니다. 오솔길 생울타리가 사라지면 초원은 24열 전체에 걸쳐 중앙 광장으로 열리고, 문이 받아들인 레이아웃 4,111개 중 1,035개에서 가는 길이 짧아집니다. 4,111은 문의 수이며 경로 글의 것으로 남습니다. 같은 범위 아래에서 틈 위치 160,000개 전체를 전수 조사한 낙차 설계 자신의 수는 레이아웃 4,607개이며, 돌아오는 길은 모두 88.07, 가는 길의 0.734~0.800입니다. 포지는 그 집합에서 고르고, 검사는 만든 맵에서 세 수치를 재현합니다.17224
3. 서버는 같은 그래프를 걷는다
경로 브리프는 이미 서버의 Plaza.path를 클라이언트의 8방향, √2, 모서리를 가로지르지 않는 탐색으로 옮깁니다.17 이 브리프는 거기에 낙차를 더합니다. 서버는 각 구역의 자기 사본에서 같은 drops 목록을 읽고 같은 일방통행 간선을 더합니다. 오늘의 서버는 인접 확인 없이 걸을 수 있는 모든 목적지를 받아들이므로(8절), 도약에서 두 타일 떨어진 착지도 통과하고 뛰어오르기도 통과합니다.59 경로 브리프의 일치 작업과 함께, 각 이동은 이웃 타일로의 한 걸음이거나 도약에서 그 착지로의 낙차여야 합니다.
인수 검사 3, 서버 일치. 서버 테스트가 검사 1과 같은 테스트용 맵에서 수집가를 낙차 양방향으로 걷게 합니다. 서버의 탐색이 앱과 같은 타일을 같은 합산 걸음 비용으로 돌려줄 것, 그리고 착지 타일에서 도약 타일로, 낙차를 북쪽으로 넘는 move 메시지가 거부될 것.
4. 점프
- 시간. 낙차는 걷는 이 자신의 걸음걸이로 두 타일만큼의 시간이 걸립니다. 변경은 리그의 걸음 길이 규칙 한 줄입니다(
334fbfe에서advance의 659행). (0, 2)의 걸음에는 1 대신 2의 길이를 주고, 달리기 페이스는 다른 모든 걸음처럼 그것에도 적용합니다(8절). 오늘의 코드에서 그것은 걷기 0.5초, 명목상 달리기 0.31초입니다. 모션 글의 브리프에서는 걷기에서 정전의 프레임 수인 32틱, 달리기에서는 그 달리기가 틱당 2픽셀로 움직이는 대로 16틱입니다.54554 - 달리기. 브리프가 일부러 정전에서 벗어나는 곳은 여기 한 곳입니다. Emerald의 점프는 달리기에서도 같은 32프레임으로(3절), 두 셀을 달리는 시간의 두 배입니다. Emerald는 그럴 여유가 있습니다. 우회로가 있는 야외 곧은 턱이 중앙값 12셀(FireRed는 10)을 대신하기 때문입니다. 초원의 낙차는 어떤 우회로도 대신하지 않습니다. 같은 길이의 오솔길을 대신하며, 낙차가 섬기는 돌아오는 길, 한 걸음씩의 51걸음과 낙차 4번은 언제나 달리기입니다. 어떤 걸음걸이에서든 걷기의 0.5초로 고정하면, 낙차 4번은 오늘의 코드에서 그 귀갓길 달리기를 문의 오솔길보다 0.75초 느리게 하고(9.22초 대비 9.97초), 모션 브리프에서는 64틱 느리게 하며(472 대비 536), 표본 레이아웃 400개 중 오늘의 코드에서 96개, 모션 브리프에서 169개에서는 돌아오는 길이 더 이상 가는 길보다 빠르지 않게 됩니다. 그것이야말로 낙차의 일 전부입니다. 걸음걸이 페이스라면 둘 다 400개 모두에서 돌아오는 길이 가는 길보다 빠르며, 명목상 산술, 즉 거리를 속도로 나눈 계산에서는 문과 같은 시간, 오늘의 코드로 9.22초가 걸립니다. 각 걸음의 넘친 부분이 버려지는 리그 자신의
Float산술로 60헤르츠에서 재생하면(8절), 둘은 가깝지만 같지는 않습니다. 문을 지나는 달리기 59걸음은 590프레임, 51걸음과 낙차 4번은 586프레임이며, 달리기 두 걸음이 20프레임 걸리는 곳에서 낙차는 19프레임입니다. 브리프는 프레임 일치를 요구하지 않으며, 검사 4는 낙차의 시간을 두 형태로 모두 밝힙니다.121921544 - 걸음걸이.
walk(to:)는 6걸음 이상인 경로는 달리기라는 규칙을 유지하며, 낙차는 그 셈에서 한 걸음으로 칩니다. 6절에서 낙차가 줄이는 이동은 모두 19걸음 이상이고 초원의 돌아오는 길은 55걸음이므로, 여기서 측정한 어떤 걸음도 낙차 때문에 걸음걸이가 바뀌지 않습니다.544 - 호. 정전의 16단계 표가 아니라 Kiradex 고유의 것입니다. 10텍셀에서 정점에 이르는 포물선을 매 프레임 표본 추출해 정수 텍셀로 반올림합니다. 리그는 이미 걷는 이를 정수 픽셀에 두기 때문입니다. 16텍셀 타일에서 10텍셀은 16에서 12픽셀인 정전보다 낮은 호입니다(3절과 그 그림의 점선 곡선).544
- 프레임. 포지의
rig.py에 방향마다 새 리그 프레임 네 개를 더합니다. 웅크리기, 떠오르기, 떨어지기, 착지입니다. 오늘 리그에는 점프가 없습니다.64 - 그림자. 12×4 그림자는 걷는 이 엔티티의 자식이고, 걷는 이 엔티티는 인물이므로, 인물을 들어 올리면 그림자도 들립니다(8절).
place가 엔티티의 y에 들어 올림을 더하고 매 프레임 그림자의 로컬 y를 서 있을 때의 값에서 들어 올림을 뺀 값으로 두거나, 인물을 그것만 들어 올려지는 전용 자식 엔티티로 옮깁니다. 어느 쪽이든 그림자는 점프 동안 평소 크기로 땅의 점을 따라갑니다(7절, 그림자).54 - 깊이.
advance가place에 넘기는 땅의 점에서, 들어 올림을 더하기 전에 z를 계산합니다. Emerald가 호를y2에, 땅의 위치를y에 두는 것과 같습니다(3절).1554 - 착지. 포지의 돌 램프로 그린 두 프레임짜리 먼지.
- 소리. 도약할 때 나는 Kiradex 고유의 짧은 소리 하나. 어떤 게임의 소리에서도 파생하지 않습니다.
인수 검사 4, 점프. 낙차 한 번에 대한 리그 로그로, 프레임당 한 줄씩 advance가 place에 넘기는 땅의 점, 들어 올림, place가 들어 올림 없이 땅의 점에서 계산하는 y(땅의 y), 인물의 그려진 월드 y, 그림자의 월드 y, 걷는 이 엔티티의 z를 기록합니다. 한 테스트용 맵에서 두 번 실행하며, 한 번은 걸을 만큼 짧은 경로, 한 번은 6걸음 이상인 경로이고, 두 번의 모든 프레임에서 다음이 성립하면 통과합니다.
- 인물의 그려진 y에서 땅의 y를 뺀 값이 들어 올림과 같고, 들어 올림은 10텍셀에서 정점에 이를 것.
- 그림자의 월드 y에서 땅의 y를 뺀 값이, 걷는 이가 가만히 서 있을 때와 같은 값인 그림자의 서 있는 오프셋과 같을 것. 그래서 인물과 함께 올라가는 그림자는 들어 올림이 0보다 큰 모든 프레임에서 실패합니다.
- 걷는 이 엔티티의 z가 땅의 점의 y에 대한
map.depth(atWorldY:)와 같을 것. 그래서 들어 올린 y에서 가져온 z는 실패합니다. 중앙 광장 같은 30행 맵에서는 10텍셀 정점에서 0.0104만큼 어긋나며, 이는 걷는 이를 오브젝트의 바닥 행과 정렬하는 0.001의 열 배가 넘습니다.534 - 그리고 낙차가, 오늘의 코드에서 걷기로 60헤르츠 30프레임, 0.5초, 달리기로 19프레임, 0.317초, 이는 명목상 0.3125를 리그의
Float로 재생한 값인데, 각각 한 프레임 이내로 걸릴 것(모션 브리프에서는 정확히 32틱과 16틱).
검사의 어느 부분도 땅의 y, 그림자, z가 일정하기를 요구하지 않습니다. 어느 걸음이 그것들을 한 행 옮기듯, 낙차는 셋 모두를 두 행 남쪽으로 옮깁니다.
5. 걸을 수 있는 지붕 줄
각 건물 지붕의 맨 윗줄에 포지의 swift_rows에서 고유의 걸을 수 있는 글자를 주고, 그것을 TileMap.Tile에 걸을 수 있고 트리거가 아닌 것으로 추가하며, 서버의 WALKABLE 집합에도 추가합니다. 포지의 buildings.py는 그 줄을 건물의 막힌 셀 목록에 올리지 않게 됩니다. 깊이 규칙은 이미 그 줄에 있는 걷는 이를 건물 뒤에 그리므로(6절), 엔진은 아무것도 바뀌지 않습니다.11536459 자료는 내보낸 글자에서 쓰이지 않는 ^를 그 글자로 제안했습니다. 포지의 숲 처리는 ^를 내부적으로 씁니다. 내보내기 전에 지우는 자리표시자로서입니다. 그래서 포지는 그 안 어디에도 나오지 않는 글자를 골라야 합니다.2064 그것이 0.59타일씩 줄이는 걸음 8개는 부산물이지 이유가 아닙니다. 이유는 뒤쪽을 걸을 수 있는 건물은 판 위의 블록이 아니라 장소 안의 건물로 읽힌다는 것입니다.11
인수 검사 5, 지붕 줄. 내보낸 글자가 새 글자를 정확히 37셀에 가질 것. 그리고 캡처가 수집가 자신의 집 맨 윗줄에 있는 수집가를 보여 주며, 머리는 용마루 위로 나오고 몸은 그 뒤에 가려질 것.
6. 연못 위의 인도교
x 4, 23~27행에 남북 방향의 널빤지 인도교를 놓아 아래 거리의 잔디밭과 공원의 남쪽 잔디밭을 잇습니다. 상판 타일은 땅으로 그리는 걸을 수 있는 글자이고, 동쪽과 서쪽의 난간은 오브젝트로 그리므로, 다리에 몸의 절반을 가리는 처리가 필요 없습니다. 아무도 아래로 지나가지 않으므로 높이는 없습니다(7절, 다리). 물 애니메이션은 상판을 건너뛰어야 합니다. 걷는 이 아래의 널빤지는 1텍셀 내려앉았다가 튀어 올라도 됩니다. 걸음에 응답하는 다리의 Kiradex 판입니다(4절).114620
인수 검사 6, 다리. path가 (4, 22)에서 (4, 28)까지 걸음별 비용의 합이 6.00인 타일을 돌려줄 것(오늘은 12.83). 아틀라스의 물 프레임 네 개에 걸쳐 상판 타일이 바뀌지 않을 것. 그리고 내보내기 파일에 elevation 키가 없을 것.
7. 셀 단위 높이: 미루되, 올 때를 위해 바로잡다
엔진 자료의 (셀, 높이) 탐색은 항목 1~6 어디에도 필요하지 않습니다. 맵이 두 높이에서 걸을 수 있는 타일, 길 위에 걸친 통로를 갖게 될 때까지 미뤄 둡니다.18 그때가 오면 전이 규칙을 고칩니다(7절, 보행 규칙). 한 걸음 뒤 걷는 이의 높이는 셀의 높이가 되며, 0을 포함해서 그렇습니다. 다만 들어간 셀이나 나온 셀이 멀티레벨이면 예외입니다. 그리고 Emerald의 previousElevation처럼 0과 15가 아닐 때만 갱신되는 별도의 그리기 층을 둡니다.3 엔진 자료의 canStep은 이미 Emerald의 IsElevationMismatchAt과 일치하므로 그대로 둡니다. 바뀌는 것은 height(after:was:)뿐이며, 들어간 셀뿐 아니라 나온 셀도 필요합니다.1820
// Sketch: has not been compiled or run in the app.
func height(after cell: SIMD2<Int>, from here: SIMD2<Int>, was height: UInt8) -> UInt8 {
    guard let elevation else { return height }
    let there = elevation[cell.y * width + cell.x], left = elevation[here.y * width + here.x]
    return there == Self.multiLevel || left == Self.multiLevel ? height : there
}
이것은 초안입니다. 컴파일하지도 앱에서 실행하지도 않았습니다. 그 논리는 measure_gen3_elevation.py가 Emerald의 것으로 재생하는 규칙으로, Emerald와 FireRed의 야외 계단 114개를 모두 오릅니다. 이것이 대신하는 초안은 하나도 오르지 못합니다.10
인수 검사 7, 쓰이지 않는 높이는 없음. 포지 검사가, 두 층에서 걸을 수 있는 타일이 하나도 없는데 elevation 키를 가진 내보내기 파일을 실패시킬 것. 셀 단위 높이를 만들 때는, 층 3과 4 사이에 한 셀짜리 계단이 있는 테스트용 맵에서의 단위 테스트가 새 규칙으로 아래층에서 위층으로 걸어가고, 예전 규칙으로는 실패할 것.
8. 테라스 위의 접힘
분할 영역이 활성이고 뷰를 가로지를 때, 카메라는 접힘이 초원 산책로의 벽 줄을 덮고 계단, 낙차의 도약 타일, 문, 플레이어는 결코 덮지 않도록 자리를 잡아도 됩니다. 그 추가 자리 잡기는 수집가가 멈췄을 때만 일어납니다. 수집가가 걷는 동안 카메라는 오늘의 규칙, 즉 플레이어를 접힘의 넓은 쪽 가운데에 두는 것을 유지하며, 벽 때문에 움직이는 일은 결코 없습니다.566154
인수 검사 8, 접힘. iPhone Duo 시뮬레이터의 Device Hub에서 분할 영역이 활성이 되는 Book 자세로, 테스트 번들 안에서 찍은 캡처가, 초원 산책로의 각 계단과 각 낙차의 도약 타일에 수집가가 서 있을 때 문, 계단, 낙차 도약 타일, 플레이어 타일 어느 것도 접힘 아래에 없음을 보여 줄 것.6358 이 글을 위해 손에 넣은 iPhone Duo는 없었습니다. 이것은 시뮬레이터 검사이며, 하드웨어에서의 같은 캡처는 기기가 생길 때까지 미완료입니다.
9. 이름과 그림
낙차, 연석, 점프의 프레임, 그 소리, 그리고 인도교는 포지에서 Kiradex 자신의 팔레트와 키트로 그리고, Kiradex 자신의 말로 이름을 붙입니다.27
인수 검사 9, 이름과 그림. 모든 새 이름이 경로 브리프가 요구하는 거부 목록을 통과할 것. 이 목록은 아직 없으며 만드는 것은 경로 브리프의 일입니다. 그리고 낙차와 다리를 오마주 글의 “must not resemble”(닮아서는 안 되는 것) 목록에 비춘 검토를 두 캡처와 함께 기록하고, 거기에 해당하는 것이 없을 것.1727
이 브리프에 넣지 않는 것
- 중앙 광장의 낙차. 그곳에서는 절약이 최대 0.59타일입니다(6절).11
- 화면 위쪽으로 가는 낙차. 네 게임의 읽은 어떤 맵에도 없습니다. 그리고 옆으로 가는 낙차. 초원의 남쪽 귀갓길에는 필요 없습니다.1
- 어떤 타일이 두 높이에서 걸을 수 있게 되기 전의 셀 단위 높이(항목 7).
- 높이를 가진 다리. 연못 다리 아래를 지나가는 사람은 없습니다.9
- 오르기와 자유로운 점프. CrossCode 팀과 Sea of Stars 디렉터가 말하는 비용, 즉 빛과 색으로 읽혀야 하는 높이는 수집 마을에 필요한 것을 아무것도 사 주지 않습니다(5절).5052
- 케이블카 장면이나 그 밖의 장면으로서의 높이 이동. 경로 브리프에는 그것이 필요할 만큼 높이 오르는 것이 없습니다.
- 어떤 게임의 턱 모습, 점프 표, 소리.27
핵심 요약
그림을 그린다면
- 층의 변화는 걷는 이가 넘을 수 없는 면으로, 계단을 지나가게 해서 그리십시오. 야외에서 Emerald와 FireRed의 육지 층에 있는 이웃한 걸을 수 있는 쌍의 99.7% 이상이 같은 층에 있습니다. 높이는 숫자가 아니라 절벽 면에 있습니다.7
- 일방통행 간선은 양쪽에서 보아도 일방통행으로 보이게 하십시오. Emerald 공유 기본 타일셋의 남쪽 턱은 위쪽 8행이 밝고 13행이나 14행에서 가장 어두워집니다. “여기가 낮다”고 말하는 자신만의 방법을 찾고, 그 가장자리를 베끼지 마십시오.4327
- 무언가가 땅을 떠날 때 그림자는 땅에 남겨 두십시오. Red, Crystal, Emerald가 모두 그렇게 하며, 그것이 점프와 북쪽으로의 한 걸음을 가릅니다.364215
- 다리의 높이는 그 아래와 위에서 보여 주십시오. 더 아래로 밀린 반사, 휘는 널빤지, 상판만 내는 소리입니다.1546
엔진을 만든다면
- 턱은 높이가 아니라 보행 그래프의 유향 간선으로 모델링하십시오. FireRed에서는 모든 턱 셀이 전이 셀이고, 양쪽에 셀이 있는 곧은 것의 94.4%가 같은 높이를 잇습니다. 두 층을 잇는 Emerald의 턱 28개도 어느 걸음과 마찬가지로 착지 셀의 높이를 받으므로, 거기서조차 턱은 높이를 저장하지 않습니다.123
- 높이를 저장한다면 계단 위에서는 걷는 이를 “층 없음”으로 두십시오. Emerald의 규칙은 Emerald와 FireRed의 야외 계단 114개를 모두 오르고, 전이 위에서 예전 높이를 유지하는 규칙은 하나도 오르지 못합니다.310
- 셀 단위 높이는 타일이 두 높이에서 걸을 수 있는 곳에만 저장하십시오. 그것이 필요한 것은 Emerald의 다리 셀 702개 중 252개뿐이며, 턱에는 필요 없습니다.91
- 점프의 호를 걷는 이의 땅 위치에서 떼어 놓아, 깊이와 그림자가 결코 그것을 보지 않게 하십시오.1554
- 서버가 클라이언트와 같은 그래프를 일방통행 간선까지 포함해 걷게 하고, 각 이동이 한 걸음인지 낙차인지 확인하게 하십시오.5917
루프를 설계한다면
- 턱은 우회로가 긴 곳에 두십시오. FireRed와 Emerald의 야외 우회로 중앙값은 점프의 2셀에 비해 10~12셀이며, 7~8타일마다 계단이 있는 맵에서 낙차의 절약은 한 타일이 안 됩니다.1911
- 낙차는 화면 아래나 옆으로 향하게 하고, 도로에서는 귀갓길 방향으로 향하게 하십시오. Red, Crystal, Emerald, FireRed의 읽은 맵에 화면 위쪽으로 가는 턱은 없습니다.15 경로 글이 그린 아홉 도로 모두에서 앞쪽 마을로 가는 걸음이 더 짧고, 읽은 첫 도로 네 개 중 셋에서는 모든 턱이 출발한 마을을 향합니다. 턱이 대부분 도로를 가로지르는 방향을 향하는 Crystal의 Route 29는 예외이지만, 그래도 귀갓길이 더 짧습니다.17
- 큰 오르막은 장면으로 만드십시오. Emerald의 케이블카는 계단이 아니라 자체 날씨를 가진 9.5초짜리 영상입니다.647
자주 묻는 질문
2D 포켓몬 게임은 높이를 어떻게 다룹니까?
3세대에서는 맵의 각 셀이 메타타일과 충돌 옆에 4비트 높이를 저장합니다. 걷는 이는 자기와 같은 높이의 셀에만 발을 들일 수 있습니다. 다만 걷는 이나 셀이 0, 즉 계단에 쓰이는 전이 값에 있거나, 셀이 15, 즉 다리에 쓰이는 멀티레벨 값에 있으면 예외입니다. 계단 위에서는 걷는 이의 높이가 0이 되므로 다음 걸음은 어느 층으로든 갈 수 있고, 다리 위에서는 걷는 이가 도착할 때의 높이를 유지합니다. 대부분의 야외 맵은 육지 층을 많아야 하나만 씁니다. Emerald의 68개 중 50개, FireRed의 76개 중 67개입니다.3137
포켓몬의 턱은 어떻게 작동합니까?
3세대의 턱은 동작이 곧은 진행 방향 하나를 지정하는 셀입니다. 그 방향으로 그것을 향해 밀면 플레이어가 두 셀을 뛰고, 다른 어떤 방향으로도 그것을 넘을 수 없습니다. Emerald는 대각선 점프 동작을 가진 모서리 조각도 그리지만, 그것을 읽는 코드는 없고 막혀 있습니다. Crystal에서 턱은 플레이어가 서 있는 가장자리이며, 그 모서리는 어느 쪽으로든 뜁니다. Red에서는 표 안의 타일 쌍입니다. FireRed에서는 모든 턱 셀이 전이 값으로 저장되고 94.4%가 같은 높이의 도약 셀과 착지 셀을 잇습니다. Emerald에서는 83.1%가 그렇고, 944개 중 28개가 두 육지 층을 잇습니다. 엔진은 턱의 높이를 결코 읽지 않고, 점프 뒤 걷는 이는 착지 셀의 높이를 받으므로, 턱은 높이가 낮아질 것을 요구하지 않는 일방통행 간선입니다. Red, Crystal, Emerald, FireRed의 읽은 맵에 화면 위쪽으로 넘는 턱은 없으며, 대부분 남쪽을 향합니다.121312353736
포켓몬에서 턱 점프는 얼마나 걸립니까?
Red, Crystal, Emerald 모두 두 셀에 이동 32프레임, 휴대용 게임기의 초당 59.73프레임으로 0.536초이며, Emerald에서는 걷기에서도 달리기에서도 같습니다. Red는 그 뒤 적어도 5프레임을 더 기다립니다. 다음 반복을 여는 2프레임과 Delay3의 3프레임이며, 그다음에 패드의 누르고 있음, 눌림, 뗌 상태를 지우고 플레이어의 입력이 다시 먹히게 하므로, 모두 합쳐 적어도 37프레임입니다. 스프라이트는 16픽셀 셀에서 12픽셀 올라가고 그동안 그림자는 땅에 머뭅니다. Crystal과 Emerald의 높이 표는 항목 하나하나까지 같습니다.61239404
플레이어가 파도타기 하는 사람 위를 걷는 포켓몬 Emerald의 다리는 어떻게 작동합니까?
멀티레벨 값 15를 가진 것은 Emerald의 다리 셀 702개 중 252개, 35.9%뿐이며, 그것들은 파도타기 하는 사람이, 혹은 Fortree City에서는 걷는 이가 아래로 지나가는 곳입니다. 252개 중 248개는 Route 110, 119, 120에 있습니다. 멀티레벨 셀 위에서 걷는 이는 도착할 때의 높이를 유지하므로, 상판에 걸어서 올라온 사람은 위에 머물고 파도타기로 들어온 사람은 아래에 머뭅니다. 그리고 16항목 우선순위 표가 하드웨어의 동점 규칙과 함께 앞사람을 Normal 상판의 위 레이어 위에, 뒷사람을 그 아래에 그립니다. 나머지 다리 셀 450개 가운데 329개는 아무것도 아래로 지나가지 않는 고정 높이 4의 상판입니다. 남은 121개는 막힌 상태로 저장된 셀 69개, 파도타기 하는 사람은 갈 수 있지만 상판 위의 걷는 이는 갈 수 없는 파도타기 값 1로 저장된 열린 셀 47개, Route 110 다리 두 개 양 끝의 전이 셀 4개, 그리고 높이 3의 실내 셀 하나입니다.9307345
탑다운 타일 게임에서 계단은 어떻게 만듭니까?
Emerald가 하는 대로 하십시오. 계단은 대개 면을 지나 두 층을 잇는 한두 셀이며, 보통 한 걸음만큼의 비용이 듭니다. Emerald의 야외 계단 84개 중 73개는 1×1, 1×2, 2×1셀이며 계단 동작이 전혀 없습니다. FireRed는 바위 계단에서 걷기를 셀당 16프레임에서 23프레임으로 늦춥니다. 보행 규칙이 높이를 저장한다면 계단은 어느 층에도 속하지 않아야 하며, 그렇지 않으면 아무도 오르지 못합니다.8610
탑다운 픽셀 아트 게임에는 턱과 점프 중 무엇을 두어야 합니까?
턱입니다. 일방통행으로 돌아오는 지름길이 한 셀의 값을 하는 곳이라면 그렇습니다. Emerald에서 측정한 야외 곧은 턱 셀 549개의 절반은 맵 안에 우회로가 없고, 나머지에서는 2셀 점프가 중앙값 12의 우회로를 대신해 10을 절약합니다. 자유로운 점프와 오르기는 다른 설계이며, 만든 이들이 그 비용을 꼽습니다. CrossCode 팀은 높이가 읽기 어렵다는 말을 듣고 색으로 표시하겠다고 했고, Sea of Stars의 디렉터는 레벨이 “with the light and everything”(빛과 모든 것으로) 읽혀야 했다고 말합니다.1945052
포켓몬의 턱을 베끼는 것은 합법입니까?
메커니즘, 수치, 작동 방법은 저작권 밖에 있습니다. 구체적인 타일, 스프라이트, 소리는 저작권으로, 이름과 상표는 상표권으로 보호됩니다. 이 시리즈의 첫 글이 미국 저작권청의 Circular 33과 함께 그 경계를 다룹니다.58 이 브리프는 규칙(일방통행 간선, 걷기로 약 0.5초, 땅 위의 그림자)을 빌리고, 낙차와 그 프레임과 소리는 오마주 글의 닮아서는 안 되는 것 목록에 비추어 Kiradex 자신의 포지에서 그립니다.2720
이 글을 만든 방법. 이 글의 바탕이 된 조사 자료는 2026년 10월 5일에, pret 디컴파일 네 개의 얕은 클론을 출력과 함께 저장한 Python 스크립트로 측정해 정리했습니다. 스크립트는 처음에 일곱 개였고 검토 중에 다섯 개를 더했으며, 일곱 개 중 하나는 두 번째 엔진의 검토가 그 육지 필터의 오류를 찾아낸 뒤 다시 만들었습니다. 그 밖에 저장해 둔 Porymap 매뉴얼, Radical Fish Games 글 두 편, FF6 디스어셈블리의 필드 노트, zelda3 재구현의 플레이어 코드, Screen Rant 인터뷰 한 편, Apple 문서 페이지 네 개에서 정리했습니다. 이 초안을 위해 열두 개 스크립트 모두를 증거 폴더의 임시 사본에서 다시 실행했고, 저장된 출력이 바이트 단위로 그대로 나왔습니다. 예외는 astra_meadow_joined.py로, 한 줄이 첫 부분의 경과 시간을 출력하고, 160,000개 레이아웃 전수 조사는 한 번만 실행했습니다. 열세 번째인 arith.py는 도출한 모든 수치를 출력하며, 시간에 걸음 수가 필요한 곳에서는 스크립트 두 개의 그래프를 다시 걷습니다. 본문의 포켓몬 수치는 모두 스크립트의 출력이며, 각 주석이 그 스크립트를 밝힙니다. 9절의 제안은 제 것이며 그렇게 표시했습니다. 그 어느 것도 아직 만들지 않았고, iPhone Duo에서 실행된 것은 아무것도 없습니다.
이 사이트의 관련 글: iPhone에서 만드는 픽셀 아트 세계는 이 시리즈의 첫 글로, RealityKit 레시피, 캡처 규칙, 법적 경계를 다룹니다. 픽셀 아트 건물: iPhone의 집, 홀, 실내는 이 글이 측정하는 마을을 짓고, 빌드 35에서 테라스를 주었으며, 처음으로 턱을 거부했습니다. 옛 포켓몬 게임을 빌리지 않고 기리는 법은 그 거부를 좁히고, 낙차가 닮아서는 안 되는 것의 목록을 정했습니다. 픽셀 아트의 길: iPhone에서 만드는 맵 연결과 구역은 낙차가 대신하는 생울타리 문을 가진 초원 산책로를 설계했습니다. 픽셀 아트의 움직임: iPhone에서의 걷기, 카메라, 문에는 점프의 타이밍이 올라서는 걷기가 있습니다. 픽셀 아트 인물: iPhone의 캐릭터와 크리에이터는 뛰어내리는 수집가입니다. 그리고 Xcode 27.1 beta: iPhone Duo 시뮬레이터 속의 내 앱은 접힘 검사가 돌아가는 시뮬레이터와 Book 자세를 다룹니다.
출처
-
저자의 측정, 2026년 10월 5일:
measure_gen3_elevation.py(이 글을 위한 저자의 증거 폴더에 있음), 출력gen3_elevation.txt와gen3_elevation.json, 섹션 E(턱:MB_JUMP_*동작을 가진 모든 셀을 동작별로, 맵이 쓰는 모든 레이아웃에 대해 한 번씩 센 것으로, Emerald의 대각선 모서리 조각 77개를 포함하며 주석 13에서 뛰어넘을 수 있는 셀과 구분함. 곧은 줄의 길이. 그리고 양쪽에 셀이 있는 모든 곧은 턱 셀에 대해 도약 셀, 턱 셀, 착지 셀의 높이)와 J(어떤MB_JUMP_*동작이든 가진 셀과 그 레이아웃을map_type별로, 그리고 그것을 가진 마을과 도시. FireRed에서는 이것들이 모두 뛰어넘을 수 있는 것이며, Emerald의 뛰어넘을 수 있는 셀의 맵 유형별 수는 주석 13에 있음). 입력: pretpokeemerald(731ad5b)와pokefirered(037335f),data/maps/*/map.json,data/layouts/layouts.json, 각 레이아웃의map.bin(비트 0~9 메타타일, 10과 11 충돌, 12~15 높이)과 기본 또는 보조metatile_attributes.bin, 경로 글의measure_gen3_routes.py로 해독. 두 번째 엔진의 검토 뒤 스크립트의 육지 판정을 엔진 자체의 물 판정으로 다시 만들었음(주석 7). 섹션 E와 J는 그것에 의존하지 않아 바뀌지 않았고, 이 초안을 위해 스크립트를 다시 실행해 그 부분에서 같은 출력을 얻었음. ↩↩↩↩↩↩↩↩↩↩↩↩↩↩↩↩↩↩↩↩↩↩↩↩↩↩↩↩↩↩↩↩ -
저자의 측정, 2026년 10월 5일, 두 번째 엔진의 검토 뒤 추가:
astra_ledge_triples.py(이 글을 위한 저자의 증거 폴더에 있음), 출력astra_ledge_triples.txt.measure_gen3_elevation.py의 섹션 E와 같은 디코더, 같은 세 셀(곧은MB_JUMP_*셀 뒤의 도약, 그 너머의 착지)을 씀. 양쪽에 셀이 있는 Emerald의 곧은 턱 셀 944개: 도약과 착지 높이가 같은 것 784, 도약이나 착지에 전이 셀이 있는 것 132, 도약과 착지가 모두 육지 층에 있으면서 다른 것 28이며, 그중 22가 (5, 0, 3), 6이 (3, 0, 5). Lilycove City(8, 그중에 검토가 지목한 셀인 (48, 9)의 남쪽 턱이 있음), Route 115(10), Route 120(2), Safari Zone 북쪽(2)과 남쪽(6) 구역에 있으며, 모두 걸을 수 있는MB_NORMAL도약 셀과 착지 셀을 가짐. FireRed의 1,042개: 984, 58, 0. 이 초안을 위해 임시 사본에서 다시 실행해 같은 출력을 얻었음. ↩↩↩↩↩↩↩↩↩ -
pret,
pokeemerald/src/event_object_movement.c, 커밋731ad5b, 2026년 10월 5일 열람:GetCollisionAtCoords(4641행부터: 셀의 충돌 비트가 먼저, 다음에IsElevationMismatchAt),IsElevationMismatchAt(7673행부터),sElevationToPriority(7695행,2, 2, 2, 2, 1, 2, 1, 2, 1, 2, 1, 2, 1, 0, 0, 2, 7711행에서previousElevation에 따라 적용),ObjectEventUpdateElevation(7725행부터, 걸음이 시작될 때와 끝날 때UpdateObjectEventElevationAndPriority를 통해 호출됨, 8075행과 8096행),GetLedgeJumpDirection(7631~7654행),DoShadowFieldEffect를 호출하는InitJumpRegular(5423행),sJumpY_High(8393행), 그리고 점프 자체의 좌표와 높이 갱신:InitJump(5400행부터)는 점프가 시작될 때ShiftObjectEventCoords를 호출하고(5411행),UpdateJumpAnim(5428행부터)은JUMP_HALFWAY에서 그것을 다시 호출하며(5442행)JUMP_FINISHED에서ShiftStillObjectEventCoords를 호출함(5448행). 각각은 지면 효과 트리거를 세워DoGroundEffects_OnBeginStep(8064행부터)이나DoGroundEffects_OnFinishStep(8085행부터)이UpdateObjectEventElevationAndPriority(7703행)를 호출하게 하므로, 점프는 도약 셀의 높이를 전혀 확인하지 않고ObjectEventUpdateElevation이 착지 셀의 높이를 걷는 이에게 할당하며 끝남(7733행), https://github.com/pret/pokeemerald/blob/master/src/event_object_movement.c ↩↩↩↩↩↩↩↩↩↩↩↩↩↩↩↩↩↩↩↩↩↩ -
본문의 측정값에서 나온 저자의 계산: 이 글의 초안 옆에 있는
arith.py, 출력arith.txt, 이 글을 위한 저자의 증거 폴더에 있는 출력들을 읽음. 출력하는 것은 프레임 속도, 2^24 ÷ 280,896 = 59.7275헤르츠. 점프의 32프레임을 0.5358초로, 케이블카의 570을 9.543초로. FireRed의 바위 계단을 23 ÷ 16 = 1.4375와 11 ÷ 8 = 1.375로. 육지 층을 많아야 하나 쓰는 야외 레이아웃의 비율(68개 중 50, 73.5%. 76개 중 67, 88.2%). 모든 이웃한 쌍에 대한 절벽 쌍(61,197 중 170, 0.278%. 61,461 중 122, 0.198%)과 같은 층의 비율(99.72%, 99.80%). 한두 셀짜리 계단(84 중 73, 86.9%)과 FireRed의 바위 계단 셀(59 중 49, 83.1%). 턱 방향 비율(Emerald는 엔진이 뛰어넘는 셀을 세어 남쪽이 946 중 657, 69.5%, 서 17.9%, 동 12.7%, 그 옆에 대각선 모서리 조각 77개, 점프 동작을 가진 셀은 모두 1,023개. FireRed는 1,042 중 962, 92.3%. Red는 758 중 709, 93.5%. Crystal은 1,148 중 964, 84.0%, 뛰어넘을 수 있는 아래쪽 모서리를 포함해 88.5%). Emerald의 뛰어넘을 수 있는 턱 셀의 맵 유형별(도로 679, 레이아웃 21개, 지하 187, 실내 48, Lilycove 32)과 모서리 조각을 포함한 수(726, 215, 48, 34). 다리 동작 아래의 높이 15 셀(523 중 252, 48.2%). 계단 밖의 Emerald 야외 육지 높이 0 셀(2,258). 도약과 착지가 같은 비율(944 중 784, 83.05%. 1,042 중 984, 94.43%). 줄의 중앙값. 우회로 비율(549 중 269, 49.0%. 880 중 299, 34.0%)과 점프의 2에 대한 중앙값. Red의 다섯 마을의 턱 셀(119). 다리 비율(702 중 252, 35.9%. 4에 329. 0, 1, 3에 121. 레이어 유형은 Normal 685, Covered 17). 턱 그림의 행 통계(남향 타일 15개의 위쪽 8행 범위 130.1~204.5, 가장 어두운 값 87.9~107.6이 13행이나 14행, 위쪽 절반에서 아래쪽 절반을 뺀 값 36.9~89.4, 평균은 위쪽 절반 169.4, 아래쪽 절반 112.7. 서향과 동향 타일 18개는 −14.4~21.8). 그리고 Kiradex에 대해, 초당 4타일에서 두 타일 점프(0.5초, 60헤르츠에서 30프레임, 정전의 0.933), 호를 12 ÷ 16과 10 ÷ 16으로, 계단 간격(7, 7, 7, 8), 초당 4타일로 걸을 때 문까지의 초(홀 2.06, 상점 5.02), 가장 좋은 낙차 절약(0.147)과 바깥 계단 비용(1.208), 인도교의 절약(6.83타일, 53.2%. 3.21초에서 1.50초로), 초원 표본(20^4 = 160,000 중 400, 0.25%). 모션 글이 제안하는 타일당 16틱에서 두 타일 점프는 2 × 16 = 32틱. Emerald의 뛰어넘을 수 있는 턱 셀, 15에서의 다리 비율, 계단 밖 높이 0의 육지에 관한 줄은 네 번째 검토 뒤r4_corner_cells.txt를 읽고 추가했음. 이전의 두 줄은 점프 동작을 가진 모든 셀을 세는 것으로 이름표를 바꿨고, 출력의 나머지는 바뀌지 않았음(이전 스크립트와 출력은arith.pre-r4.py와arith.pre-r4.txt로 남겨 둠). 첫 번째 검토 뒤 추가한 줄(이전 출력은arith.pre-r1.txt로 남겨 두었고 그 줄들은 바뀌지 않았음)은 속도를 밝힘. 오늘의 코드는PlazaRig.swift에서 읽은tilesPerSecond(4),runPace(1.6), 6걸음 달리기 규칙으로 명목상 달리기 초당 6.4타일. 또는 모션 글의 브리프로, 걷기 타일당 16틱, 달리기 8틱, 대각선 23과 12, 초당 60틱. 걸음의 시간을 재기 위해measure_kiradex_elevation.py와probe_meadow_drops.py의 그래프를 읽기 전용으로 가져와 다시 걷고, 각 최단 비용을 곧은 걸음, 대각선, 낙차로 나눔. 출력하는 것은 지금 코드대로의 (0, 2) 걸음, 걷기 0.25초와 달리기 0.156초, 길이 2로는 0.5초와 0.3125초(걷기 60헤르츠 30프레임), 모션 브리프에서는 32틱과 16틱. 달리기에서의 정전(셀당 8프레임, 점프는 두 셀을 달리는 것보다 16프레임 더 들고, 우회로가 4셀을 넘을 때만 절약이 되며, 우회로가 있는 Emerald 턱 280개 중 239개, FireRed 581개 중 485개가 그러함). 도착 지점에서 문까지의 걸음 일곱 개는 7~18걸음으로 모두 달리기, 명목상 달리기로 홀 1.29초, 상점 3.14초(걸으면 2.06과 5.02). 0.59타일 낙차가 줄이는 이동은 19~29걸음으로, 낙차를 달리기 페이스로 하면 명목상 달리기에서 각각 0.092초 절약, 고정 0.5초 점프로는 0.096초 손해(모션 브리프에서는 4틱 절약, 또는 12틱 손해). x 4의 인도교는 12걸음과 6걸음, 명목상 달리기로 2.00초와 0.94초. 낙차가 있는 초원의 귀갓길은 한 걸음씩의 51걸음과 낙차 4번(네 틈을 모두 한 열로 지나는 표본 레이아웃은 없음)으로, 낙차를 달리기 페이스로 하면 9.22초로 달리며 이는 문과 같은 시간, 고정 0.5초 점프로는 9.97초, 모션 브리프에서는 472, 472, 536틱. 그 귀갓길이 가는 길보다 빠르지 않은 레이아웃은 고정 점프로 400개 중 96과 169, 걸음걸이 페이스 점프로 0과 0. 들어 올린 y에서 가져온 z의 깊이 오차는 월드 단위당 0.5 ÷ (30 × 16) = 0.00104, 10텍셀 들어 올림에서 0.0104.HingeReads의 누적 대기 시간(0.1, 0.5, 1.5, 4.0초). 계단 사이의 벽(6, 6, 6, 7타일, 양 끝에 2씩, 모두 29). 그리고 Emerald의 야외 육지 높이 0 셀 2,427개와 그 계단 셀 169개. 두 번째 엔진의 검토 뒤 추가한 줄(이전 스크립트와 출력은arith.pre-astra.py와arith.pre-astra.txt로 남겨 둠. 위의 계단과 쌍의 줄은 집계와 함께 바뀌었고, 다른 이전 줄은 모두 바뀌지 않았음): 육지 판정의 대조(이름 필터와 엔진의 판정이 어긋나는 Emerald 셀 1,851개, 그중 668개가 야외이고 그중 552개가 엔진의 판정으로 육지. 15에서 248 + 13 = 261, 4에서 300 + 706 = 1,006. 이름 필터가 육지라고 했던MB_NO_SURFACING셀 1,182개, 야외에는 없음. 엔진 필터가 더하는 계단 4개. FireRed는 0). 섹션 E에서 계산하고astra_ledge_triples.txt와 대조한 턱 조합의 분류(Emerald는 같은 것 784, 한쪽에 전이 셀이 있는 것 132, 두 육지 층을 잇는 것 28. FireRed는 984, 58, 0). 60헤르츠에서 Float32로 재생하고 넘친 부분을 버린PlazaRig.advance, 곧은 걸음은 걷기 15프레임, 달리기 10프레임, 대각선 22와 14, 두 타일 낙차 30과 19(0.500초와 0.317초), 초원의 귀갓길은 문을 거치면 590프레임, 낙차로는 586프레임. Red의 32 + 3 = 35프레임, 0.586초(이전의 셈이며, 아래의 마지막 줄이 이것을 대신함). 그리고astra_meadow_joined.txt에서 읽은 이어 붙인 격자의 수치. 세 번째 정독 뒤 추가한 줄(이전 스크립트와 출력은arith.pre-cr3.py와arith.pre-cr3.txt로 남겨 두었고 이전 줄은 모두 바뀌지 않았음): 한쪽에 전이 셀이 있는 턱 셀 132개를 착지에 저장된 것별로, 섹션 E의 조합에서(118에서 3, 12에서 1, 1에서 0, 1에서 5),cr3_bridge_ledge_cells.txt와 대조. 열린 도약 셀을 가진 야외 셀 549개를 521 + 28로. 멀티레벨이 아닌 다리 셀 450개를 329 + 69 + 47 + 4 + 1로, 섹션 D의 702와 252에 비추어. 552 = 300 + 248 + 4. 셀을 가진 다리 동작 아홉 개를 다섯 계열에 있는 엔진의 열한 개에 비추어. 바뀐 레이아웃 네 개의 차이를astra_meadow_joined.json에서 뺄셈 뒤에 반올림해(1.66, 3.31, 1.66, 2.49타일), 소수 둘째 자리 수치끼리 빼면 나오는 1.65와 나란히. 그리고 남향 타일 15개의 위쪽 8행에 대한 행별 평균 휘도, 162.9~175.5. 번역자들의 지적 뒤 추가한 줄(이전 스크립트와 출력은arith.pre-t1.py와arith.pre-t1.txt로 남겨 두었고 이전 줄은 모두 바뀌지 않았음): FireRed의 바위 계단, 걷기에서 한 걸음마다 23 − 16 = 7프레임 더, 0.117초, 달리기에서 11 − 8 = 3프레임, 0.050초,jump_timing.txt에서 읽음. 테라스의 계단을kiradex_elevation.txt에서, 각 간격을 한 계단의 동쪽 끝에서 다음 계단의 서쪽 끝까지 재어 x 3~10, 10~17, 21~28, 28~36으로 7, 7, 7, 8타일. 그리고 Emerald의 맵 유형별 턱 셀을r4_corner_cells.txt에서, 뛰어넘을 수 있는 것(679, 187, 48, 32)과 점프 동작을 가진 모든 셀(726, 215, 48, 34)을 도로, 지하, 실내, 도시 순으로 대비해 차이는 47, 28, 0, 2, 모두 77. 번역자들의 세 번째 지적 뒤 추가한 줄(그 앞의 스크립트와 출력은arith.pre-t1b.py와arith.pre-t1b.txt로 남겨 두었고 이전 줄은 모두 바뀌지 않았음): Red의 점프를 반복으로 센 것, 플레이어를 움직이는 반복 16번과 읽히는 표 항목 15개로 32프레임, 그리고 입력을 받은 반복부터 32 + 2 + 3 = 37프레임, 0.619초. 이 2는 정리를 실행하는 반복을 여는DelayFrame호출임. ↩↩↩↩↩↩↩↩↩↩↩↩↩↩↩↩↩↩↩↩↩↩↩↩↩↩↩↩↩↩↩↩↩↩↩↩↩↩↩↩↩↩↩↩↩↩↩↩↩↩↩↩↩↩↩↩↩↩↩↩ -
저자의 측정, 2026년 10월 5일:
measure_gen12_ledges.py(이 글을 위한 저자의 증거 폴더에 있음), 출력gen12_ledges.txt와gen12_ledges.json, 경로 글의measure_gen12_routes.py의 셀 디코더를 재사용. Red(pretpokered,d2704a6): 헤더가 OVERWORLD 타일셋을 지정하는 모든 맵, 맵 34개, 셀당 8×8 타일 하나(왼쪽 아래 것)를data/tilesets/ledge_tiles.asm과 대조, 턱 셀의 방향별과 줄별 수, 그리고 표의 8항목의 방향별 수. Crystal(pretpokecrystal,5beda23): 경로 디코더가 읽는 맵 167개, 사분면별 충돌 바이트는 행 우선으로 가정,HOP_*셀의 종류별 수, 그리고 한쪽 벽 셀UP_WALL,LEFT_WALL,RIGHT_WALL. 이 초안을 위해 다시 실행해 같은 출력을 얻었음. ↩↩↩↩↩↩↩↩↩↩↩↩↩↩↩↩ -
저자의 측정, 2026년 10월 5일:
measure_jump_timing.py(이 글을 위한 저자의 증거 폴더에 있음), 출력jump_timing.txt. 정규 표현식으로 읽고 프레임 단위로 재생하는 대상: Red의PlayerJumpingYScreenCoords(16항목, 각 2프레임). Crystal의engine/overworld/map_objects.asm에 있는.y_offsets(2프레임짜리 16틱). Emerald의src/event_object_movement.c에 있는sJumpY_High와JUMP_DISTANCE_FAR(32프레임, 프레임당 1픽셀,timer >> 1에서 읽음). FireRed의UpdateWalkSlowAnim과UpdateRunSlowAnim을 보통 걷기와 달리기에 비추어. 그리고 Emerald의src/cable_car.c(케이블카의 프레임별 움직임, 날씨 지연, 타이머 570의 페이드). 이 초안을 위해 다시 실행해 같은 출력을 얻었음. ↩↩↩↩↩↩↩↩↩↩↩↩↩↩↩↩↩↩↩ -
저자의 측정, 2026년 10월 5일:
measure_gen3_elevation.py(이 글을 위한 저자의 증거 폴더에 있음), 출력gen3_elevation.txt, 섹션 A(맵이 쓰는 모든 레이아웃과 야외 레이아웃의 육지 셀에 대한 높이 히스토그램. “야외”는map_type이 ROUTE, TOWN, CITY, OCEAN_ROUTE인 것, “육지”는 충돌이 0이고, 엔진 자체의 판정에서 물이 아니며, 파도타기 값인 높이 1에 있지 않은 셀로, 본문과 같은 세 판정을 같은 순서로 함. 스크립트는MB_JUMP_*동작도 빼지만, 야외 턱 셀은 모두 막힌 상태로 저장되어 있으므로 이것으로 빠지는 셀은 없음), B(야외 레이아웃별 육지 층, 즉 0, 1, 15가 아닌 높이), C(높이 15: 레이아웃 파일, 셀, 가장 많은 레이아웃, 그 아래의 동작), F(서로 다른 두 층에 있는 4방향으로 이웃한 걸을 수 있는 육지 셀과 한 층에 있는 쌍), K(육지 분류). 입력은 주석 1과 같음. 물 판정은 엔진의 것으로, 보조 스크립트engine_terrain.py가 C 소스에서 읽어 냄. Emerald에서는MetatileBehavior_IsSurfableWaterOrUnderwater(src/metatile_behavior.c280행)가sTileBitAttributes(9~128행)의TILE_FLAG_SURFABLE비트를 돌려주며 동작 16개. FireRed에서는MetatileBehavior_IsSurfable(204행)이sBehaviorSurfable(5~17행)을 읽으며 11개. 다리 집합은MetatileBehavior_IsBridgeOverWater(773행),MetatileBehavior_IsFortreeBridge(1003행),MetatileBehavior_GetBridgeType(788행)의 연못 중간 가장자리 쌍이며, 섹션 K는 그것이 헤더의 것과 같은 열한 개의 이름임을 확인함. 첫 초안의 육지 판정은 경로 글의 이름 필터를 썼는데, 그것은 이름에 OCEAN이나 POND를 (다른 단어와 함께) 포함하는 동작을 물이라고 하므로, 다리 동작이 물로,MB_NO_SURFACING과MB_UNUSED_6F가 육지로 세어졌음. 두 번째 엔진의 검토가 이를 잡아냈고, 이전 스크립트와 출력은measure_gen3_elevation.pre-astra.py,gen3_elevation.pre-astra.txt,gen3_elevation.pre-astra.json으로 남겨 둠. 섹션 K는 쓰이는 레이아웃에서 두 판정이 어긋나는 Emerald 셀 1,851개(야외 668개, 그중 552개가 엔진의 판정으로 육지)와 FireRed의 0개를 나열함. 이 변경으로 Emerald의 야외 육지는 0에서 2,423에서 2,427로, 4에서 706에서 1,006으로, 15에서 13에서 261로, 같은 층의 쌍은 60,535에서 61,027로(절벽 쌍 170은 그대로), 계단은 80에서 84로 바뀌었음(주석 8과 10). 섹션 B, C, D, E, I, J와 FireRed의 모든 수는 바뀌지 않았음. 스크립트는 Emerald에 대해C_all_layout_files_with_15: 13 of 441, FireRed에 대해0 of 365를 보고함. 번역자들의 지적 뒤, 이 스크립트를 바꾸지 않고 가져오는 스크립트 두 개를 추가함.t1_land_clauses.py(출력t1_land_clauses.txt)는 충돌이 0이고 물이 아닌 야외 셀 가운데 높이 판정이 Emerald에서 885개(그중MB_MOUNTAIN_TOP761,MB_BRIDGE_OVER_OCEAN46), FireRed에서 10개를 빼고, 턱 판정은 하나도 빼지 않음을 확인함. 점프 동작을 가진 Emerald의 야외 셀 760개와 FireRed의 942개가 모두 막힌 상태로 저장되어 있기 때문이며, 남는 것은 히스토그램이 세는 육지 셀 41,193개와 36,981개임.t1_elev15_cells.py(출력t1_elev15_cells.txt)는 15에 있는 모든 셀을 레이아웃별로 다리 셀과 나머지로 나눔. 야외에서는 다리 셀 252개(Route 110 185, Route 120 47, Route 119 16, Fortree City 4)와MB_NORMAL셀 9개(Route 119 6, Route 120 1, Littleroot Town 2)이며, 261개 모두 육지임. ↩↩↩↩↩↩↩↩↩↩↩↩↩↩↩↩↩↩↩↩↩↩↩ -
저자의 측정, 2026년 10월 5일:
measure_gen3_elevation.py, 섹션 G(이 글을 위한 저자의 증거 폴더에 있음): 둘 이상의 육지 층에 닿는 높이 0의 걸을 수 있는 육지 셀의 4연결 덩어리로서의 계단을, 그 경계 상자, 셀 수, 동작, 잇는 층의 쌍과 함께, Emerald와 FireRed의 모든 야외 레이아웃에 대해. 입력은 주석 1과 같음. 엔진의 육지 판정(주석 7)으로 Emerald에는 169셀의 계단 84개가 있으며, 첫 초안의 161셀 80개보다 늘었음. 더해진 넷은 다리 끝의 두 셀짜리 전이 덩어리로, Route 110의 (21, 13)과 (28, 91)은 모두MB_BRIDGE_OVER_OCEAN, Route 120의 (7, 15)와 (28, 15)는 모두MB_NORMAL이며, 각각 층 3과 4를 이음. 없어진 계단은 없고 FireRed의 30개는 그대로임. ↩↩↩↩↩↩↩↩ -
저자의 측정, 2026년 10월 5일:
measure_gen3_elevation.py, 섹션 D(이 글을 위한 저자의 증거 폴더에 있음): Emerald의 레이아웃에서 다리 동작을 가진 모든 셀을 그 높이와 메타타일의 레이어 유형과 함께. FireRed는 없다고 보고함. 이 글의 바탕이 된 자료는 레이어 유형을 Normal 683, Covered 17로 적고 있으나, 스크립트의 출력은 Normal 685, Covered 17, 합계 702이며, 이 글은 스크립트의 수치를 씀. ↩↩↩↩↩↩↩↩↩↩↩↩ -
저자의 측정, 2026년 10월 5일:
measure_gen3_elevation.py, 섹션 H(이 글을 위한 저자의 증거 폴더에 있음). 주석 8의 Emerald 계단 84개와 FireRed 계단 30개 각각에 대해, 계단의 가장 낮은 층 셀에서 (셀, 걷는 이의 높이) 쌍 위의 너비 우선 탐색을 두 규칙으로 실행함. Emerald의 규칙(걷는 이의 높이가 0이 아니고 목표의 높이가 0도 15도 아니면서 다르면 걸음을 거부함. 걸음 뒤 목표나 나온 셀이 15가 아니면 걷는 이의 높이는 목표의 것이 됨)과 엔진 자료의 초안(높이가 0이거나 목표가 0, 15, 같은 높이면 허용. 걸음 뒤 0이나 15 위에서는 높이가 바뀌지 않음). 옆에 있는 가장 높은 층의 어떤 셀에든 도달하면 그 계단을 오른 것으로 셈. 출력H_rule_test: Emerald의 규칙은 84와 30을 오르고, 초안은 84와 30에서 막힘(엔진의 육지 판정 전에는 80과 30). 게임마다 처음 다섯 개의 실패를 나열함. ↩↩↩↩↩↩↩↩↩ -
저자의 측정, 2026년 10월 5일:
measure_kiradex_elevation.py(이 글을 위한 저자의 증거 폴더에 있음), 출력kiradex_elevation.txt. Kiradex 저장소의Kiradex/Resources/World/town.json(40×30, 도착 지점 (19, 13), 파일의 수정 시각을 출력 첫 줄에 출력)만 읽기 전용으로 열고, 앱의 그래프로 걸음. 이동 여덟 개, 대각선의 비용은 √2이며 사이로 지나가는 두 타일이 모두 걸을 수 있을 때만 허용,TileMap.Tile.isWalkable의 글자 위를 걸음. 낙차는 10행에서 벽인 11행을 넘어 12행으로 가는 일방통행 간선이며 비용 2. 섹션: 벽 행과 층별 걸을 수 있는 타일. 도착 지점에서 모든 문까지 왕복. 낙차 후보와 그 우회로. 위층 문 네 개에서 도착 지점과 아래층 문 세 개로 가는 이동 16가지에 대해 단일 낙차 각각과 x 4~6 및 x 30~33 줄의 절약, 그리고 올라가는 걸음. 지붕 맨 윗줄, 그 도달 가능성과 깊이 규칙. 연못의 각 열에 놓은 남북 인도교. 이 초안을 위해 다시 실행해 파일의 타임스탬프까지 같은 출력을 얻었음. 단일 낙차 각각이 어떤 이동을 줄이는지는 번역자들의 지적 뒤 추가한t1_kiradex_trips.py(출력t1_kiradex_trips.txt)가 출력함. 이 스크립트를 바꾸지 않고 가져오며 같은 파일 타임스탬프를 출력함. x 8과 9에서는 (5, 6)의 집에서 (15, 20)과 (24, 20)의 아래층 문으로, x 16에서는 (5, 6)의 집에서 (24, 20)의 아래층 문으로, x 22에서는 (31, 5)의 집에서 (15, 20)의 아래층 문으로 가는 이동이며, 각각 0.59타일, 서로 다른 이동은 모두 셋이고, 17곳 어디에서도 도착 지점으로 가는 이동은 줄지 않음. ↩↩↩↩↩↩↩↩↩↩↩↩↩↩↩↩↩↩↩↩↩↩↩↩ -
pret,
pokeemerald/src/field_player_avatar.c, 커밋731ad5b, 2026년 10월 5일 열람:GetLedgeJumpDirection을 호출하는 턱 판정(746행),IncrementGameStat(GAME_STAT_JUMPED_DOWN_LEDGES)와COLLISION_LEDGE_JUMP의 반환(701행과 702행),PlayerJumpLedge(1032행, 언제나 먼 점프)와PlaySE(SE_LEDGE)(1034행).PlayerNotOnBikeMoving(608행부터)은COLLISION_LEDGE_JUMP에서PlayerJumpLedge를 호출하고 돌아가며(614~617행), 이는PlayerRun을 고르는 누르고 있는 B 버튼 판정(658~661행)보다 앞이므로, 달리는 플레이어의 점프도 같은 점프임. 턱 판정은GetCollisionAtCoords(695행) 뒤에 실행되며, 파도타기 하는 사람이 뭍에 오르는 경우가 아니면 그 충돌이 무엇이든COLLISION_LEDGE_JUMP를 돌려줌(696~702행). 그리고ShouldJumpLedge(744행부터)는GetLedgeJumpDirection의 유일한 호출자이며, 그 함수는src/event_object_movement.c의 7631~7654행에 있음. 곧은 방향마다 하나씩인 판정 네 개의 표,MetatileBehavior_IsJumpSouth,IsJumpNorth,IsJumpWest,IsJumpEast(src/metatile_behavior.c143~173행, 각각 동작 하나와 일치)이며, 그 밖에는DIR_NONE, https://github.com/pret/pokeemerald/blob/master/src/field_player_avatar.c ↩↩↩↩↩↩↩↩↩↩ -
저자의 측정, 2026년 10월 5일, 네 번째 검토 뒤 추가:
r4_corner_cells.py(이 글을 위한 저자의 증거 폴더에 있음), 출력r4_corner_cells.txt, 주석 1처럼 경로 글의 3세대 디코더를 씀. (1)pokeemerald(731ad5b)와pokefirered(037335f)의src/와include/에서MB_JUMP_*동작,MetatileBehavior_IsJump*함수,GetLedgeJumpDirection을 언급하는 모든 줄: Emerald에서는 31줄이며, 대각선 동작 네 개가 언급되는 곳은 헤더(65~68행)와sTileBitAttributes(src/metatile_behavior.c56~59행, 그 플래그TILE_FLAG_UNUSED에는 7행에 “Set but never read”(설정되지만 한 번도 읽히지 않음)라는 주석이 있음)뿐. FireRed에서는 23줄이며 대각선 이름은 없음. (2) 메타타일이 점프 동작을 가진 Emerald의 모든 셀을 동작과 충돌 비트별로: 맵이 쓰는 레이아웃에서 남 657, 동 120, 서 169, 남동 33, 남서 44이며 모두 충돌 1. 모든 레이아웃 파일에서 대각선 셀 78개, 모두 충돌 1. (3) 엔진이 뛰어넘는 셀, 즉 곧은 동작 네 개로서의 Emerald 턱 셀: 946(남 657, 서 169, 동 120, 북 0), 야외에 711. 맵 유형별로 도로 679(레이아웃 21개), 지하 187(16), 실내 48(4), 도시 32(1), 마을 0. 모서리 조각을 포함하면 726, 215, 48, 34, 0. (4) 대각선 셀을 가진 레이아웃 파일 23개, 그중에Route101_Layout(남동 하나). (5) FireRed: 헤더는MB_JUMP_EAST부터MB_JUMP_SOUTH까지를 0x38~0x3B에 정의하고 0x3C~0x3F에는 아무것도 없으며, 메타타일 10,903개 어느 것도, 어떤 맵 셀도 거기에 값을 갖지 않음. 임시 사본에서 다시 실행해 같은 출력을 얻었음. ↩↩↩↩↩↩↩↩↩↩↩↩ -
pret,
pokecrystal/constants/collision_constants.asm, 커밋5beda23, 2026년 10월 5일 열람:COLL_HOP_UP(95행),COLL_HOP_UP_RIGHT와COLL_HOP_UP_LEFT(99행과 100행), 각각 “; unused”(미사용)로 표시됨.COLL_RIGHT_WALL,COLL_LEFT_WALL,COLL_UP_WALL(101~103행), https://github.com/pret/pokecrystal/blob/master/constants/collision_constants.asm ↩↩ -
pret,
pokeemerald/src/field_effect_helpers.c, 커밋731ad5b, 2026년 10월 5일 열람:LoadObjectReflectionPalette와bridgeReflectionVerticalOffsets(75~95행: 낮은, 중간, 높은 연못 다리에서 12, 28, 44픽셀이며,MetatileBehavior_GetBridgeType이 연못 유형을 돌려줄 때마다 높은 다리 팔레트와 함께 설정되고, 유형 0인 바다에는 오프셋 없이 일반 팔레트). 112행과 113행의 주석(“When walking on a bridge high above water (Route 120), the reflection is a solid dark blue color. This is so the sprite blends in with the dark water metatile underneath the bridge.”, 물 위 높이 걸린 다리(Route 120)를 걸을 때 반사는 균일한 짙은 파란색이다. 스프라이트가 다리 아래의 어두운 물 메타타일에 섞이도록 하기 위해서다).UpdateShadowFieldEffect(249행: 그림자는 연결된 스프라이트의y에sYOffset을 더한 곳), https://github.com/pret/pokeemerald/blob/master/src/field_effect_helpers.c ↩↩↩↩↩↩↩↩↩↩↩↩↩ -
pret,
pokeemerald/src/data/field_effects/field_effect_objects.h, 커밋731ad5b(sPicTable_GroundImpactDust, 세 프레임, 그리고sAnim_GroundImpactDust, 각 8틱, 16×8 스프라이트, 278~305행),src/event_object_movement.c(GroundEffect_JumpLandingDust, 7961행, 보통 땅에서의 착지 효과),src/data/object_events/object_event_graphics_info.h(플레이어의shadowSize = SHADOW_SIZE_M),graphics/field_effects/pics/shadow_medium.png(16×8픽셀, PNG 헤더에서 읽음), 2026년 10월 5일 열람, https://github.com/pret/pokeemerald/blob/master/src/data/field_effects/field_effect_objects.h ↩↩↩↩ -
Blake Crosley, “Pixel-Art Routes: Map Connections and Districts on iPhone”, blakecrosley.com, 2026년 10월 5일: 1절(걷기 속도, 세 세대 모두 셀당 16프레임, 그리고 Emerald의 스텝 표, 달리기는 8항목). 2절(달리기 탐색, 셀당 8프레임이며 턱 점프는 여전히 각각 32프레임, “because the hop is the same 32-frame jump at any gait”(점프는 어떤 걸음걸이에서든 같은 32프레임 점프이므로). “Ledges shorten the way home”(턱이 귀갓길을 줄인다): 양 끝이 걸어서 이어지는 측정한 도로 아홉 개 모두에서 앞쪽 마을로 가는 걸음이 더 짧고, Red Route 1, FireRed Route 1, Emerald Route 101의 턱은 모두 출발한 마을로 돌아가는 쪽을 향하며, 가장자리 셀이 대부분 도로를 가로질러 남쪽을 향하는 Crystal Route 29가 예외. Red Route 1의 턱 셀 42개. 엔진이 뛰어넘을 수 있는 Emerald Route 101의 턱 셀 12개, 네 셀짜리 줄 세 개이며, 그 모서리 조각은 2026년 10월 5일 이후 집계에서 뺌. Crystal의 한쪽 벽과 Route 32의 110, 132, 128셀. 옆으로 뛰는 모서리 점프. “The elevation question”(높이의 문제), 낙차를 이 글로 미룸). 7절(브리프: 앱과 서버를 위한 8방향 보행 그래프, 대각선 비용은 √2이며 막힌 타일을 지나는 것은 거부됨. 초원 산책로의 12, 24, 36, 48행에 있는 폭 2타일 틈을 가진 생울타리 네 개와 그 생울타리 문. 귀갓길 88.07타일, 가는 길 범위 110~120과 거기에 0.73~0.80으로 들어가는 레이아웃 4,111개. 서버 일치 검사 12. 해야 할 일로서의 거부 목록. 턱의 연기), https://blakecrosley.com/blog/pixel-art-world-beyond-the-plaza ↩↩↩↩↩↩↩↩↩↩↩↩↩↩↩↩↩↩↩↩↩↩↩↩↩
-
건물 글을 위한 저자의 엔진 자료, Kiradex 저장소
docs/research/structures/02-structures-craft-and-engine.md, 2026년 10월 3일, 비공개: 3.4절(“Elevation and the walk rule”(높이와 보행 규칙), “Only when a map needs a ledge, a terrace or a bridge”(맵이 턱, 테라스, 다리를 필요로 할 때만).canStep(to:height:)와height(after:was:)의 초안이며, 그 주석은 “The walker’s height after the step: unchanged on a transition or a bridge.”(걸음 뒤 걷는 이의 높이: 전이나 다리 위에서는 바뀌지 않음)), 3.5절(마을 바닥에서의 높이를 높이별로), 그리고 5절 작업 순서의 10단계 “Elevation and ledges, only when a map uses them”(높이와 턱, 맵이 그것을 쓸 때만). ↩↩↩↩↩↩ -
저자의 측정, 2026년 10월 5일:
measure_gen3_elevation.py, 섹션 I(이 글을 위한 저자의 증거 폴더에 있음): 양쪽에 육지가 있는 모든 곧은 야외 턱 셀에 대해, 어떤 턱도 쓰지 않고 도약 셀에서 착지 셀까지 네 방향으로, 육지 위에서, Emerald의 높이 규칙 아래, 턱 자신의 맵 안에서 걷는 가장 적은 걸음 수. 그런 걸음이 없으면 없음. 사람, 오브젝트, 파도타기, 자전거, 워프는 모델링하지 않았음. 네 방향은 게임 자체의 것임.src/field_control_avatar.c의FieldGetPlayerInput은 플레이어의 방향을 북, 남, 서, 동 중 하나로 정함(pretpokeemerald, 커밋731ad5b, 124~131행.pokefirered, 커밋037335f, 148~154행), 2026년 10월 5일 열람. ↩↩↩↩↩↩↩↩↩↩↩ -
저자의 조사 자료, “Elevation, ledges and bridges: how 2D games build height, and what Kiradex should”(높이, 턱, 다리: 2D 게임은 높이를 어떻게 만드는가, 그리고 Kiradex는 어떻게 해야 하는가), 2026년 10월 5일 정리: 방법과 측정 스크립트, 핵심 사실(그 사본은 첫 초안의 수치를 담고 있으며, 그중에는 동작으로 센 턱 셀 1,023개, Normal 다리 레이어 683, 12픽셀 반사가 있고, 검토 회차들이 주석에 밝힌 대로 고쳤음), 사례 연구, 규칙 열다섯 개, 4절(“The brief for Kiradex”(Kiradex를 위한 브리프), 저자의 종합: 턱에 관한 결정, 테라스와 낙차, 점프, 지붕 줄, 인도교, 미룬 높이와 그 수정된 규칙, 보행 그래프, 서버와 접힘, 인수 검사 아홉 개와 거부), 5절(“What is measured and what is not”(무엇을 측정했고 무엇을 측정하지 않았는가): 근사, 측정이 아니라 읽은 것, 실행할 수 없었던 Eastward 발언 검색, iPhone Duo 하드웨어가 없음, 발표된 글에 대한 결과). Kiradex 저장소
docs/research/elevation/01-elevation.md, 비공개, 사본은 저자의 조사 보관소에 있음. ↩↩↩↩↩↩↩↩↩↩↩↩↩↩ -
저자의 측정, 2026년 10월 5일:
probe_meadow_drops.py(이 글을 위한 저자의 증거 폴더에 있음), 출력meadow_drops.txt. 초원만, 24×60타일, 가장자리에서 가장자리까지, 경로 브리프의 벽 또는 생울타리를 로컬 12, 24, 36, 48행에 두고 각각 폭 2타일의 틈을 두며, 그 위치 0~19를 레이아웃 400개에 대해 Python의random.Random(6)으로 뽑음. 문 모델: 21열이 0~58행의 생울타리, 22열과 23열이 오솔길이며, 북쪽 가장자리에서 닿을 수 있고, 문을 지나 북쪽으로는 나갈 수 없으며, 초원으로는 59행에서만 열림. 가는 걸음은 생울타리 서쪽에서 시작함. 낙차 모델: 벽은 틈을 뺀 24열 전체에 걸치고, 각 벽의 22열과 23열이 r − 1행에서 r + 1행으로 가는 낙차를 가지며, 비용 2, 남쪽만. 앱의 8방향 그래프로, 가는 길은 남쪽 가장자리에서 북쪽으로, 돌아오는 길은 북쪽에서 남쪽으로. 레이아웃 상수는 경로 글의measure_meadow_gate.py에서 가져옴. 도착 지점에서 잔교까지의 경로 전체는 여기서 모델링하지 않았고, 주석 22가 모델링함. ↩↩↩↩↩↩↩↩ -
저자의 측정, 2026년 10월 5일, 두 번째 엔진의 검토 뒤 추가:
astra_meadow_joined.py(이 글을 위한 저자의 증거 폴더에 있음), 출력astra_meadow_joined.txt와astra_meadow_joined.json. 경로 글의measure_meadow_gate.py(town.json에서 가져온 중앙 광장으로 공유 가장자리를 따라 북쪽 울타리를 연 것, 오프셋 4의 초원 산책로, 오솔길 머리에 잔교가 있는 호숫가, 대각선 비용이 √2이고 막힌 타일을 지나는 것은 거부되는 8방향 걷기, 그리고 문 모델)를 가져와, 같은 이어 붙인 격자에 낙차 설계를 둠. 오솔길 생울타리 없음, 벽 네 개는 초원의 12, 24, 36, 48행에서 폭 2타일 틈을 뺀 24열 전체에 걸치고, 각 벽의 22열과 23열은 위 행에서 아래 행으로 가는 비용 2의 일방통행 낙차, 문 없음. 섹션 1, 검토가 지목한 레이아웃, 틈 (19, 1, 1, 17): 가는 길은 문으로 114.15432893, 낙차로 111.66904756, 돌아오는 길은 둘 다 88.07106781, 가는 경로가 초원에 들어가는 곳은 문으로 전체 11열, 낙차로 26열. 섹션 2, 프로브가 뽑은 레이아웃 400개: 돌아오는 길은 둘 다 모두 88.07. 가는 길은 문으로 94.70~127.75, 낙차로 92.21~123.27, 낙차로 짧아지는 것 114, 길어지는 것 없음. 문으로 경로 브리프의 범위에 드는 것 17, 그중 4개가 낙차로 바뀌며, 틈 (19, 1, 1, 17), (19, 0, 16, 15), (6, 17, 1, 16), (17, 1, 19, 17)이고 넷 모두 가는 길 범위 안에 머묾. 섹션 3, 모든 틈 조합(160,000, 작업 프로세스 열 개, 저자의 Mac에서 430초): 돌아오는 길은 모두 88.07. 가는 길 89.73~134.44. 굴곡 필터 없이 110~120에 드는 것 17,846. 굴곡 범위 78~90에 드는 것 5,912(경로 글이 정의하듯 오솔길 생울타리 서쪽에서 재든, 낙차 초원의 24열에 걸쳐 재든 같은 5,912이며, 두 값은 모든 레이아웃에서 일치함), 그중 4,607개가 0.734~0.800으로 가는 길 범위에 듦. 문이 받아들인 레이아웃 4,111개 중 가는 길이 그대로인 것 3,076, 짧아진 것 1,035(최대 5.31타일), 길어진 것 없음, 범위 안에 남은 것 4,103, 110 아래로 간 것 8, 가장 짧은 것 109.67. 섹션 1과 2는 이 초안을 위해 임시 사본에서 다시 실행해, 섹션 1의 소요 시간을 출력하는 줄을 빼고 같은 출력을 얻었음. 섹션 3은 한 번 실행했음. ↩↩↩↩↩↩↩↩ -
저자의 측정, 2026년 10월 5일:
probe_kiradex_variants.py(이 글을 위한 저자의 증거 폴더에 있음), 출력kiradex_variants.txt,measure_kiradex_elevation.py의 걷기를 사용. (a) 걸을 수 있는 지붕 맨 윗줄이 바꾸는 모든 문에서 문으로의 걸음. (b) x 3과 x 36의 바깥쪽 폭 1타일 계단을 낙차로 바꾼 것, 그리고 대조군으로 낙차 없이 없앤 것. (c) 12행, x 12~15와 23~26의 마당 화단을 포장하고, 도약 타일을 걸을 수 있는 여섯 곳(x 12, 14, 15, 23, 24, 26) 위에 낙차를 둔 것, 그리고 대조군으로 낙차 없이 포장한 것. 내려가는 이동 16가지와 올라가는 16가지의 합계. 이 초안을 위해 다시 실행해 같은 출력을 얻었음. ↩↩↩↩ -
Kiradex 소스, 2026년 10월 5일 열람(비공개 저장소):
scripts/forge/town.py, 모듈 docstring(글자 목록, 그중에 “W the terrace’s wall: the upper town stands a step above the lower, and this is the face of that step, seen from the lower side (build 35)”(W 테라스의 벽: 위 마을은 아래 마을보다 한 단 높이 서 있고, 이것은 그 단의 면을 아래쪽에서 본 것이다(빌드 35))와 “/ a stair through the wall (plaza stone to the feet)”(/ 벽을 지나는 계단(발밑은 광장의 돌)). 두 층은 “the width of the town with five flights through it”(마을 폭 전체이며 계단 다섯 개가 지나감). “Height is drawn, not simulated: the wall’s cells are blocked and the stairs are stone, so nothing about the feet changed”(높이는 그리는 것이지 시뮬레이션하지 않는다. 벽의 셀은 막혀 있고 계단은 돌이므로 발에 관해서는 아무것도 바뀌지 않았다)), 그리고 내보내기 파일Kiradex/Resources/World/town.json(40×30, 11행이 벽), 2026년 10월 3일자. ↩↩↩↩↩↩ -
Blake Crosley, “Pixel-Art Structures: Houses, Halls and Interiors on iPhone”, blakecrosley.com, 2026년 10월 3일: 2절(Emerald의 높이와 우선순위 표. “thirteen of 441 layouts use any”(441개 레이아웃 중 13개가 쓰는) 멀티레벨 셀. Porymap 매뉴얼에서 가져온 Route 119의 다리). 정직한 목록(“The top roof row is blocked, not walkable as Emerald’s is”(지붕 맨 윗줄은 막혀 있어, Emerald처럼 걸을 수 없다). “the layer would draw it correctly, the letters forbid it”(레이어는 제대로 그리겠지만, 글자가 그것을 막는다). 엔진 자료의 (셀, 높이) 탐색은 “written for when a map wants one”(맵이 그것을 원할 때를 위해 쓰였다)). 10월 3일 저녁의 업데이트(TestFlight 빌드 35로서의 두 층짜리 마을, 커밋
305118e). 그리고 자주 묻는 질문의 답 “Reserve per-cell elevation for terraces, ledges and bridges on the ground, where Emerald uses a transition value for stairs and a multi-level value for a bridge cell”(셀 단위 높이는 지상의 테라스, 턱, 다리를 위해 남겨 두라. Emerald는 계단에 전이 값을, 다리 셀에 멀티레벨 값을 쓴다), https://blakecrosley.com/blog/pixel-art-structures-on-iphone ↩↩↩↩↩↩ -
건물 글을 위한 저자의 조사 자료, Kiradex 저장소
docs/research/structures/01-structures-in-the-canon.md, 2026년 10월 3일, 비공개: 8.8절(“Free height”(자유로운 높이): CrossCode의 비용과 그 팀의 경고, 그리고 “No ledges to jump, no climbing, no isometric”(뛰어넘을 턱도, 오르기도, 아이소메트릭도 없음)). 거기서 읽은 CrossCode 맵 편집기(CCDirectLink의crosscode-map-editor에 있는height-map.service.ts, 각 층의 벽 면을level.height / 16타일 행으로 그림, https://raw.githubusercontent.com/CCDirectLink/crosscode-map-editor/master/webapp/src/app/services/height-map/height-map.service.ts), 이 글을 위해 다시 저장하지 않았음. 그리고 Eastward의 높이에 대한 개발자 발언을 찾지 못했다는 결과. ↩↩↩↩↩ -
Blake Crosley, “Honoring the Old Pokémon Games Without Borrowing Them”, blakecrosley.com, 2026년 10월 5일: 5절(엔진이 뛰어넘을 수 있는 Emerald의 턱 셀, 맵 유형별, 2026년 10월 5일 정정 뒤: 도로 41개 중 21개에 679, 도시에 32, 지하에 187, 실내에 48, 마을 7개에는 없음. 처음 발표했을 때는 점프 동작을 가진 모든 셀을 세어 726, 34, 215, 48이었음. “In Hoenn, the town, where people live and the player arrives, never has one”(호연에서는 사람들이 살고 플레이어가 도착하는 마을에 턱이 결코 없다). 처음 발표했을 때는 “The town, where people live and the player arrives, never has one”(사람들이 살고 플레이어가 도착하는 마을에 턱이 결코 없다)이었음. 건물의 거부를 좁힌 것, “has no z axis, only a one-way edge in the walk graph”(z축이 없고, 보행 그래프의 일방통행 간선만 있다)인 낙차), 그리고 브리프의 “Must not resemble”(닮아서는 안 되는 것) 줄(“a grass lip with a light top edge and a dark shadow line”(위쪽 가장자리가 밝고 어두운 그림자 선이 있는 풀 가장자리), 점프 애니메이션, 소리), https://blakecrosley.com/blog/honoring-the-old-pokemon-games ↩↩↩↩↩↩↩↩↩↩↩↩↩
-
pret,
pokered(d2704a6, 2026년 9월 22일 커밋),pokecrystal(5beda23, 2026년 9월 29일),pokeemerald(731ad5b, 2026년 10월 1일),pokefirered(037335f, 2026년 9월 26일)의 얕은 클론, 저자의 조사 보관소에 보관, https://github.com/pret ↩ -
저자의 측정, 2026년 10월 5일:
r3_jump_behaviors.py(이 글을 위한 저자의 증거 폴더에 있음), 출력r3_jump_behaviors.txt.731ad5b의pokeemerald/include/constants/metatile_behaviors.h에 있는 동작 열거(MB_JUMP_*값 여덟 개, 61~68행: 동, 서, 북, 남, 북동, 북서, 남동, 남서)와 모든data/tilesets/*/*/metatile_attributes.bin(타일셋 70개, 메타타일 16,698개. 동작은 하위 바이트,include/global.fieldmap.h39행의METATILE_ATTR_BEHAVIOR_MASK 0x00FF)을 읽음. 점프 메타타일: 모두 232개, 남 89, 동 53, 서 51, 남동 20, 남서 19, 북, 북동, 북서는 없음. 공유 기본 타일셋에 33, 보조 타일셋 14개에 199. ↩↩ -
저자의 측정, 2026년 10월 5일, 세 번째 정독 뒤 추가:
cr3_bridge_ledge_cells.py(이 글을 위한 저자의 증거 폴더에 있음), 출력cr3_bridge_ledge_cells.txt, 주석 1과 7의 디코더와engine_terrain.py의 엔진 다리 집합을 씀. 섹션 1은 Emerald의 다리 셀 702개를 충돌, 높이, 맵별로 나눔. 15에 252, 다리 셀만(Route 110 185, Route 120 47, Route 119 16, Fortree City 4. 주석 7의 섹션 C는 다리든 아니든 15의 모든 셀을 세므로 Route 120 48, Route 119 22가 되며, 차이는MB_NORMAL셀 1개와 6개로, 번역자들의 지적 뒤 추가한t1_elev15_cells.py, 출력t1_elev15_cells.txt가 나열함). 나머지 450개 중 4에서 열린 것 329(Route 110 294, Fortree City 23, Route 120 12), 막힌 상태로 저장된 것 69(모두 Route 110, 0에 68, 3에 1), 1에서 열린 것 47(Route 110 46, Route 120 1), 0에서 열린 것 4(Route 110 (21, 13), (22, 13), (28, 91), (29, 91), 주석 8의 다리 끝 계단 두 개), 3에서 열린 것 1(Union Room, 실내 맵). 충돌 값은 0과 1뿐. Fortree의 27은 4에 23, 15에 4. 섹션 2는 양쪽에 셀이 있는 곧은 턱 셀 944개(주석 1)를 가져와 도약 셀이 열려 있는지 물음. 같은 높이를 잇는 784개 중 730, 두 육지 층을 잇는 28개 모두, 한쪽에 전이 셀이 있는 132개 중 4. 열린 도약 셀을 가진 야외 셀 549개는 같은 것 521과 그 28이며,measure_gen3_elevation.py의 섹션 I가 우회로를 걷는 모집단임. 132개 중 착지에 저장된 것은 118에서 3, 12에서 1(모두 Route 118, 각각MB_OCEAN_WATER에 착지), 1에서 0(Victory Road 1F), 1에서 5(Safari Zone 북쪽 구역). 128개는 도약 셀이 막혀 있고, 도약 셀이 열린 4개는 Fortree 체육관(1), Lavaridge 체육관(2), Victory Road B2F(1)에서 3에 착지함. 엔진의 턱 판정은 턱 셀의 동작만 읽고(GetLedgeJumpDirection, 주석 3) 착지 셀의 충돌은 결코 읽지 않으므로, 걷는 이를 턱에서 떼어 놓는 것은 막힌 도약 셀임. 이 초안을 위해 증거 폴더와 임시 사본에서 두 번 실행해 같은 출력을 얻었음. ↩↩↩↩↩↩ -
pret,
pokeemerald/include/global.fieldmap.h, 커밋731ad5b, 2026년 10월 5일 열람:MAPGRID_ELEVATION_MASK 0xF000 // Bits 12-15(9행)와ELEVATION_TRANSITION = 0,ELEVATION_SURF = 1,ELEVATION_DEFAULT = 3,ELEVATION_MULTI_LEVEL = 15(16~19행). 그리고 메타타일 레이어 유형(50~52행),METATILE_LAYER_TYPE_NORMAL(“Metatile uses middle and top bg layers”, 메타타일은 가운데와 위 BG 레이어를 씀),METATILE_LAYER_TYPE_COVERED(“Metatile uses bottom and middle bg layers”, 메타타일은 아래와 가운데 BG 레이어를 씀),METATILE_LAYER_TYPE_SPLIT, https://github.com/pret/pokeemerald/blob/master/include/global.fieldmap.h ↩↩↩↩↩ -
Porymap 매뉴얼, “Editing Map Collisions”, 2026년 10월 5일 이 글을 위한 저자의 증거 폴더에
porymap-collisions.txt로 저장(“Elevation is how the game determines whether or not an object is on the same level as something else”(높이는 어떤 오브젝트가 다른 무언가와 같은 층에 있는지를 게임이 판단하는 방법이다). 전이 유형은 “allows the player to move between different elevations. The most common use case is for stairs”(플레이어가 서로 다른 높이 사이를 오갈 수 있게 한다. 가장 흔한 용도는 계단이다). 멀티레벨 유형은 “is used for bridges”(다리에 쓰이며) “remembers the player’s previous elevation”(플레이어의 이전 높이를 기억한다)), https://huderlem.github.io/porymap/manual/editing-map-collisions.html ↩↩↩ -
pret,
pokeemerald/src/metatile_behavior.c와include/metatile_behavior.h, 커밋731ad5b, 2026년 10월 5일 열람:MetatileBehavior_GetBridgeType(788행부터. 그 주석,MB_BRIDGE_OVER_POND_LOW는 “(Unused)”(미사용), 중간과 높은 연못 다리는 Route 120, 바다 다리는 Route 110과 119. 그 밖의 것은 모두BRIDGE_TYPE_OCEAN을 돌려주며, 헤더의 열거에서 그것은 0), https://github.com/pret/pokeemerald/blob/master/src/metatile_behavior.c ↩↩ -
pret,
pokeemerald/include/constants/metatile_behaviors.h, 커밋731ad5b, 2026년 10월 5일 열람: 동작 목록, 그중에MB_STAIRS_OUTSIDE_ABANDONED_SHIP(32행,src/metatile_behavior.c304행의MetatileBehavior_IsNorthArrowWarp가 워프로 침), 61~68행의MB_JUMP_*동작 여덟 개, 그리고MB_BRIDGE_OVER_OCEAN(117행)부터의 다리 동작, https://github.com/pret/pokeemerald/blob/master/include/constants/metatile_behaviors.h ↩↩↩↩ -
pret,
pokefirered/src/field_player_avatar.c, 커밋037335f, 2026년 10월 5일 열람:PlayerIsMovingOnRockStairs(535행: 북쪽으로 갈 때는 서 있는 셀을 판정하고(546행), 남쪽으로 갈 때는 앞의 셀을 판정함(549행))가PlayerRunSlow(520행)나PlayerWalkSlow(529행)를 고름, https://github.com/pret/pokefirered/blob/master/src/field_player_avatar.c ↩ -
pret,
pokered/engine/overworld/ledges.asm, 커밋d2704a6, 2026년 10월 5일 열람:HandleLedges(타일셋이 OVERWORLD가 아니면 돌아감. 방향, 서 있는 타일, 앞의 타일을LedgeTiles와 대조.hJoyHeld에서 그 방향이 눌려 있기를 요구.wJoyIgnore를 모든 버튼으로 설정(43행.engine/joypad.asm의_Joypad가 이것을 누르고 있는 버튼에 적용, 29행). 입력 두 번을 시뮬레이션.LoadHoppingShadowOAM.SFX_LEDGE),LedgeHoppingShadow(gfx/overworld/shadow.1bpp)와LedgeHoppingShadowOAMBlock(타일 하나를 네 번, 그대로, X 반전, Y 반전, 둘 다로 씀), 그리고data/tilesets/ledge_tiles.asm(표), https://github.com/pret/pokered/blob/master/engine/overworld/ledges.asm ↩↩↩↩↩↩↩↩↩ -
pret,
pokecrystal/engine/overworld/player_movement.asm, 커밋5beda23, 2026년 10월 5일 열람:.Normal(45행부터:.TryStep, 그리고 걸음이 거부된 경우에만 54행의.TryJump),.CheckTile(113행부터, 플레이어 아래의 물살과 폭포를 위해wPlayerTileCollision을 읽음),.TryJump(354행부터:wPlayerTileCollision의 상위 니블을HI_NYBBLE_LEDGES와 비교하고, 383행에서 방향과.ledge_table을 AND함. 이 표는COLL_HOP_UP과 위쪽 모서리를 나머지와 똑같이 대응시킴.SFX_JUMP_OVER_LEDGE), https://github.com/pret/pokecrystal/blob/master/engine/overworld/player_movement.asm ↩↩↩↩ -
pret,
pokecrystal/home/map.asm, 커밋5beda23, 2026년 10월 5일 열람:GetMovementPermissions(1511행부터. 1516행의 “get coords of current tile”(현재 타일의 좌표를 얻는다)라는 주석 아래에서wPlayerMapX와wPlayerMapY를 읽고,GetCoordTileCollision을 호출하며, 결과를wPlayerTileCollision에 저장함.macros/ram.asm의object_struct는 이것을 플레이어 오브젝트 자신의 타일 충돌 필드로 만듦), https://github.com/pret/pokecrystal/blob/master/home/map.asm ↩ -
pret,
pokered/engine/overworld/player_animations.asm, 커밋d2704a6, 2026년 10월 5일 열람:PlayerJumpingYScreenCoords(523행),wPlayerJumpingYScreenCoordsIndex를 통해 읽힘(492행부터)..finishedJump(504~521행:wWalkCounter가 0이 아닌 동안 돌아가고, 그 뒤UpdateSprites,Delay3(주석 41), 그리고hJoyHeld,hJoyPressed,hJoyReleased, 인덱스, 턱 플래그, 그리고 520행에서wJoyIgnore를 지움), https://github.com/pret/pokered/blob/master/engine/overworld/player_animations.asm ↩↩ -
pret,
pokered/home/overworld.asm, 커밋d2704a6, 2026년 10월 5일 열람:OverworldLoop(41행부터: 42행과 44행의DelayFrame, 턱 플래그가 서 있는 동안 48행의HandleMidJump), 걸음의 걷기 카운터 8(264행과 265행),AdvancePlayerSprite에서 반복마다 한 번 줄어듦(1445행), 그리고engine/overworld/player_animations.asm의_HandleMidJump(491행부터: 인덱스는 16 미만인 동안에만 저장되고, 표는 이전 인덱스로 읽힘). 번역자들의 지적 뒤 반복 하나하나 추적한 것: 턱을 찾는 반복에서HandleLedges는CollisionCheckOnLand(1219행) 안에서 턱 플래그를 세우고,CollisionCheckOnLand는 그 뒤에도 턱 타일에 대해CheckTilePassable(1242행)을 호출하며,data/tilesets/ledge_tiles.asm의 턱 타일은 어느 것도 오버월드의 통행 가능 목록(Overworld_Coll,data/tilesets/collision_tile_ids.asm11행)에 없으므로 그 반복에서는 아무것도 움직이지 않음. 이어지는 반복 16번이 플레이어를 움직이며, 처음 15번은 표 항목 1~15를 읽고 열여섯 번째는 아무것도 읽지 않음. 그 뒤의 반복은 같은DelayFrame호출 두 번으로 시작하며(점프의 반복은jp OverworldLoop로 끝남. 턱을 찾는 반복은 251행, 나머지는CheckMapConnections뒤의 687행), 정리를 실행함. 입력을 받은 반복부터 32 + 2 + 3 = 37프레임, https://github.com/pret/pokered/blob/master/home/overworld.asm ↩↩ -
pret,
pokered/home/palettes.asm, 커밋d2704a6, 2026년 10월 5일 열람:Delay3(14행, “Wait three frames to let the bg map fully update”(BG 맵이 완전히 갱신되도록 3프레임 기다린다)라는 주석 아래ld c, 3과jp DelayFrames), https://github.com/pret/pokered/blob/master/home/palettes.asm ↩ -
pret,
pokecrystal/engine/overworld/map_objects.asm(UpdateJumpPosition아래의 점프.y_offsets, 1847행)과pokecrystal/engine/overworld/movement.asm(748행부터의JumpStep, 762행에서SpawnShadow를 호출), 커밋5beda23, 2026년 10월 5일 열람, https://github.com/pret/pokecrystal/blob/master/engine/overworld/movement.asm ↩↩↩↩ -
저자의 측정, 2026년 10월 5일:
measure_ledge_art.py(이 글을 위한 저자의 증거 폴더에 있음), 출력ledge_art.txt와ledge_art.png, pretpokeemerald(731ad5b)의data/tilesets/primary/general/(tiles.png, JASC 팔레트,metatiles.bin,metatile_attributes.bin)에 대해:MB_JUMP_*동작을 가진 메타타일 33개(곧은 것 27개: 남 9, 서 9, 동 9. 그리고 모서리 조각 6개: 남서 3, 남동 3), 그 레이어 유형(속성의 비트 12~15), 그리고 두 레이어가 그리는 픽셀에 대한 픽셀 행별 평균 휘도(색 0은 투명). 렌더링은 이 초안을 위해 눈으로 확인했음. 남향 타일은 모두 갈색 바위 가장자리 위에 있는 풀, 모래, 흙 표면임. 타일의 그려진 항목은 팔레트 2, 3, 5를 쓰며, 기본 타일셋이 소유한 여섯 개 안에 있음(팔레트 0을 가진 60항목은 모두 빈 타일 0)(NUM_PALS_IN_PRIMARY 6,include/fieldmap.h8행). 렌더링은 저작권이 있는 그림에서 파생된 것으로 분석용일 뿐이며 공개하지 않았음. 이 글은 숫자만 그림. ↩↩↩↩↩↩ -
pret,
pokeemerald/src/field_camera.c와src/overworld.c, 커밋731ad5b, 2026년 10월 5일 열람:DrawMetatile(245행부터. 268행의 Covered 경우는 아래 레이어를 BG3에, 위를 BG2에 두고, 287행의 Normal 경우는 아래를 BG2에, 위를 BG1에 둠. BG1은 “which covers object event sprites”(오브젝트 이벤트 스프라이트를 덮는다))와sOverworldBgTemplates(overworld.c266행부터: BG1은 우선순위 1, BG2는 2, BG3은 3), https://github.com/pret/pokeemerald/blob/master/src/field_camera.c ↩↩ -
Martin Korth, GBATEK, OBJ 속성 “Priority relative to BG”(“In case that the ‘Priority relative to BG’ is the same than the priority of one of the background layers, then the OBJ becomes higher priority and is displayed on top of that BG layer”, ‘BG에 대한 우선순위’가 배경 레이어 중 하나의 우선순위와 같으면 OBJ가 더 높은 우선순위가 되어 그 BG 레이어 위에 표시된다), 2026년 10월 4일 경로 글의 증거 폴더에
gbatek.txt로 저장, https://problemkaputt.de/gbatek.htm. pret 코드가 아니라 하드웨어 참고 자료임. 동점 규칙은 게임기의 것이며, 이 글의 그리기 순서에 관한 문장은 그것에 기댐. ↩↩↩ -
pret,
pokeemerald/src/field_tasks.c, 커밋731ad5b, 2026년 10월 5일 열람: Fortree 다리 태스크(505~562행: 525행의 “Make sure player isn’t below bridge”(플레이어가 다리 아래에 있지 않은지 확인)라는 주석, 짝수 높이 판정, 532행의PlaySE(SE_BRIDGE_WALK), 다른 땅에서 올라섰을 때 내려앉지 않는 다리 구간에 대한BUGFIX주석, 561행의tBounceTime = 16), https://github.com/pret/pokeemerald/blob/master/src/field_tasks.c ↩↩↩↩↩ -
pret,
pokeemerald/src/cable_car.c, 커밋731ad5b, 2026년 10월 5일 열람:timer == 570에서의 페이드(455행)와 350프레임과 265프레임의 날씨 지연(837행과 865행), https://github.com/pret/pokeemerald/blob/master/src/cable_car.c ↩↩↩ -
everything8215,
ff6디스어셈블리,notes/field-ram.txt, 2026년 10월 5일 이 글을 위한 저자의 증거 폴더에ff6-field-ram.txt로 저장(타일 속성: “tile uses up/left movement (stairs)”(타일이 위/왼쪽 이동을 씀(계단)), “up/right movement (stairs)”(위/오른쪽 이동(계단)), 다리 플래그 “not active for bridge tiles”(다리 타일에서는 작동하지 않음), “passable on lower z-level”(아래 z층에서 통행 가능), “passable on upper z-level”(위 z층에서 통행 가능), 그리고 “if both of these are set, this tile can be a transition between upper and lower”(둘 다 설정되어 있으면 이 타일은 위와 아래 사이의 전이가 될 수 있다)), https://github.com/everything8215/ff6/blob/main/notes/field-ram.txt ↩ -
snesrev,
zelda3재구현,src/player.c, 2026년 10월 5일 이 글을 위한 저자의 증거 폴더에zelda3-player.txt로 저장(Dungeon_HandleLayerChange, 그 89행.PushBlock_GetTargetTileFlag에서link_is_on_lower_level ? 0x1000 : 0을 쓴 속성 읽기, 그 3798행, 그리고 해머 물보라 판정의 같은 오프셋, 그 4478행. 계단 전환, 그 2319행. 재구현의 타일 감지는 읽지 않았음), https://github.com/snesrev/zelda3/blob/master/src/player.c. 재구현 코드이며 산문 출처는 없음. ↩↩ -
Radical Fish Games(lachsen), “CrossQuestion: Why do we use auto jump in CrossCode?”(왜 CrossCode에서 자동 점프를 쓰는가), 2013년 9월 29일 게시, 2013년 10월 4일 lachsen의 댓글과 함께, 2026년 10월 5일 이 글을 위한 저자의 증거 폴더에
crosscode-1168.txt로 저장, https://www.radicalfishgames.com/?p=1168 ↩↩↩↩↩↩ -
Radical Fish Games(lachsen), “Path Finding in CrossCode”(CrossCode의 경로 탐색), 2013년 4월 28일 게시(“jump-up-edges”와 “jump-down-edges”), 2026년 10월 5일 이 글을 위한 저자의 증거 폴더에
crosscode-498.txt로 저장, https://www.radicalfishgames.com/?p=498 ↩ -
Screen Rant, Sea of Stars에 관한 Sabotage Studio의 Thierry Boulanger 인터뷰, 2023년 8월 29일, 2026년 10월 5일 이 글을 위한 저자의 증거 폴더에
seaofstars-screenrant.txt로 저장, https://screenrant.com/sea-stars-interview-thierry-boulanger/ ↩↩↩ -
Kiradex 소스,
Kiradex/World/TileMap.swift, 2026년 10월 5일 열람(비공개 저장소):Tile과 그 걸을 수 있는 케이스와 글자(25~55행).depth(atWorldY:)(122행,1 + (1 - y / (Float(height) * Self.tileSize)) * 0.5)와depth(ofObjectWithBase:)(127행, 바닥 행의 깊이에서 0.001을 뺀 것).path(from:to:)(325행부터:[SIMD2<Int>], 지나갈 타일을 돌려주며 비용은 돌려주지 않음. 이동 여덟 개, 대각선의 비용은Float(2).squareRoot()이며 사이로 지나가는 두 타일이 모두 걸을 수 있지 않으면 건너뜀). ↩↩↩↩↩↩↩↩↩ -
Kiradex 소스,
Kiradex/World/PlazaRig.swift, 커밋334fbfe, 2026년 10월 5일 열람(비공개 저장소. 그날 작업 트리는 다시 쓰이는 중이었고, 이 줄들은 그 커밋의 것으로 오브젝트 저장소에서 복원함):Walker클래스(19행: 그entity, 즉 인물과, 그shadow에 대한 주석 “The blob under the feet, a child of the figure.”(발 아래의 얼룩, 인물의 자식)).tilesPerSecond4(101행)와runPace1.6(122행). 각 걸음을 계획하려고 호출하는 경로 탐색(528행과 608행).running = steps.count >= 6을 설정하는walk(to:)(614행).shade(389행부터: 그림자는 12×4ModelEntity평면이며 394행에서 걷는 이 엔티티의 자식으로 추가됨).advance(652행부터: 대각선 걸음의 길이는 √2, 그 밖에는 1, 659행. 진행도는dt × tilesPerSecond × (running ? runPace : 1) ÷ length만큼 나아감, 660행. 두 타일 중심 사이를 보간한 땅의 점을 향함, 670행).animate(프레임을 걷는 이 엔티티 자신의 머티리얼로 설정, 716행).place(722행부터: x와 y는 반올림, z는 땅의 점의map.depth(atWorldY:)에서, 724행). 그리고follow(733행부터: “Half open, the player is kept clear of the fold: at the centre of the wider side of it, not of the view”(반쯤 열리면 플레이어는 접힘에서 떨어져 유지된다. 뷰의 가운데가 아니라 접힘의 넓은 쪽 가운데에)). ↩↩↩↩↩↩↩↩↩↩↩↩↩↩↩↩↩↩↩↩ -
Blake Crosley, “Pixel-Art Motion: Walks, Cameras and Doors on iPhone”, blakecrosley.com, 2026년 10월 5일: 브리프의 규칙, 틱당 1픽셀, 타일당 16틱, 초당 3.75타일의 걷기와 틱당 2픽셀, 타일당 8틱의 달리기이며, 6걸음 이상인 경로는 달리기라는 오늘의 규칙을 유지하고, 대각선 걸음은 걷기 23틱, 달리기 12틱. 그리고 오늘의 코드에 대한 모델에서 달리기는 60헤르츠에서 타일당 10프레임, 초당 6.00타일이며, 4 곱하기 1.6이면 6.4일 곳에서 그런 것은 “because each tile’s overshoot is thrown away”(타일마다 넘친 부분이 버려지기 때문), https://blakecrosley.com/blog/pixel-art-motion-on-iphone ↩↩↩↩↩
-
Apple Developer Documentation, “Preparing your app for iPhone Duo”, 2026년 10월 5일 이 글을 위한 저자의 증거 폴더에
apple-prepare-duo.txt로 저장(“a reserved region that represents the fold is active when iPhone Duo is partially open, but inactive when it is fully open”(접힘을 나타내는 예약 영역은 iPhone Duo가 부분적으로 열렸을 때 활성이고, 완전히 열렸을 때 비활성이다). “Identify elements or controls in your views that appear in the fold, and are difficult to see or interact with.”(뷰에서 접힘에 나타나 보기 어렵거나 상호작용하기 어려운 요소나 컨트롤을 찾아라)), https://developer.apple.com/documentation/technologyoverviews/preparing-your-app-for-iphone-duo ↩↩↩ -
Apple Developer Documentation,
GeometryProxy.reservedRegions(kind:options:layoutDirectionBehavior:), 2026년 10월 5일 이 글을 위한 저자의 증거 폴더에apple-reservedregions.txt로 저장(“Returns an array of reserved regions that match the selection options you specify”(지정한 선택 옵션과 일치하는 예약 영역의 배열을 반환한다). 분할 종류, “An area where content splits into separate regions, such as at the fold of a hinge.”(경첩의 접힘처럼 콘텐츠가 별개의 영역으로 나뉘는 부분). 지원 환경은 iOS 27.1 이상과 iPadOS 27.1 이상, 베타로 표시, Mac Catalyst, macOS, tvOS, visionOS, watchOS 27.1 이상), https://developer.apple.com/documentation/swiftui/geometryproxy/reservedregions(kind:options:layoutdirectionbehavior:) ↩↩ -
Blake Crosley, “Pixel-Art Worlds on iPhone: What the 16-Bit Masters Knew”, blakecrosley.com, 2026년 10월 3일: RealityKit 레시피(텍셀당 정수 픽셀로 맞춘 직교 투영 카메라, 조명 없는 컷아웃 머티리얼), 캡처 규칙(iPhone Duo 시뮬레이터에서 RealityKit 프레임이 충실한 것은 테스트 번들 안,
XCUIScreen.screens[1]에서 캡처했을 때뿐), 그리고 미국 저작권청의 Circular 33을 다룬 법률 관련 자주 묻는 질문, https://blakecrosley.com/blog/pixel-art-world-on-iphone ↩↩↩↩ -
Kiradex 소스, 2026년 10월 5일 열람(비공개 저장소):
Kiradex/World/PlazaClient.swift,moved(to:facing:)(174행부터, 177행에서["t": "move", "tile": [tile.x, tile.y], "facing": facing]를 밟은 타일마다 한 번 보냄).server/app/main.py,_tile(107행부터: 걸을 수 있는 정수 두 개의 목록이며 인접 확인은 없음)과move핸들러(220행부터: 올바른 타일과 방향, 그리고player.may_move(now)).server/app/rooms.py,WALKABLE = set("gtpTBFsEH")(23행)와Plaza.path(52행부터, 이동 네 개에 대한 너비 우선. 그 docstring은 “the same walk the app takes”(앱과 같은 걷기)). ↩↩↩↩↩↩ -
Apple Developer Documentation,
View.onHingeChange(isEnabled:_:), 2026년 10월 5일 이 글을 위한 저자의 증거 폴더에apple-onhingechange.txt로 저장(“Adds an action to perform when the hinge context of the view hierarchy changes.”(뷰 계층의 경첩 맥락이 바뀔 때 수행할 동작을 추가한다). iOS 27.1 이상과 iPadOS 27.1 이상, 베타로 표시, 그 밖의 플랫폼도 같음), https://developer.apple.com/documentation/swiftui/view/onhingechange(isenabled:_:) ↩ -
Apple, 휴먼 인터페이스 가이드라인, “Designing for iPhone Duo”, 2026년 10월 5일 이 글을 위한 저자의 증거 폴더에
apple-hig-duo.txt로 저장(“Avoid extreme layout changes as people fold the device.”(사람들이 기기를 접을 때 극단적인 레이아웃 변화를 피하라)), https://developer.apple.com/design/human-interface-guidelines/designing-for-iphone-duo ↩↩ -
Kiradex 소스,
Kiradex/World/WorldHUD.swift, 2026년 10월 5일 열람(비공개 저장소):Fold.read(154행부터:#if canImport(SwiftUI, _version: 8.0.85)와#available(iOS 27.1, *)뒤에 있는proxy.reservedRegions(kind: .division).first(where: \.isActive)?.frame, 주석은 “Reserved regions are in the 27.1 SDK only; a build from the 27.0 SDK the App Store takes sees no fold”(예약 영역은 27.1 SDK에만 있다. App Store가 받는 27.0 SDK 빌드는 접힘을 보지 못한다). 타입의 주석은 “The region arrives a few layouts after the hinge moves”(영역은 경첩이 움직이고 몇 번의 레이아웃 뒤에 도착한다))와HingeReads(169행부터: 178행의onHingeChange, 그리고 180행과 181행의 루프가 0.1, 0.4, 1.0, 2.5초를 차례로 잠들고 각각 뒤에 읽음). ↩↩ -
Blake Crosley, “Xcode 27.1 Beta: Your App in the iPhone Duo Simulator”, blakecrosley.com, 2026년 9월 21일, 2026년 10월 2일 정정(Device Hub의 Closed, Book, Open 자세. 열린 안쪽 디스플레이에서 “an inactive division 40 points wide down the middle that turns active in the Book pose”(가운데를 세로로 지나는 폭 40포인트의 비활성 분할 영역으로, Book 자세에서 활성이 된다)), https://blakecrosley.com/blog/xcode-27-1-beta-iphone-duo-simulator ↩↩
-
Kiradex 소스, 2026년 10월 5일 열람(비공개 저장소):
scripts/forge/props.py(wall_face, 159행.stair, 202행).scripts/forge/rig.py(점프, 도약, 웅크리기 프레임은 없음).scripts/forge/buildings.py(건물 레코드의blocked셀, 189행, 문을 뺀 모든 불투명한 셀). 그리고scripts/forge/town.py(숲 처리, 455~476행,^를 “reserved for the canopy”(수관을 위해 예약)로 쓰고 행을 돌려주기 전에.로 지움. 479행부터의swift_rows, 내보낸 글자이며, 거기에는^가 나오지 않음). ↩↩↩↩











